연결과 화면
연결
접속하면 연결 화면이 먼저 뜹니다. 로봇이 한 대뿐이면 자동으로 찾아 연결하고 콘솔로 넘어갑니다. 여러 대가 보이면 목록에서 고르고 Connect 를 누르세요.
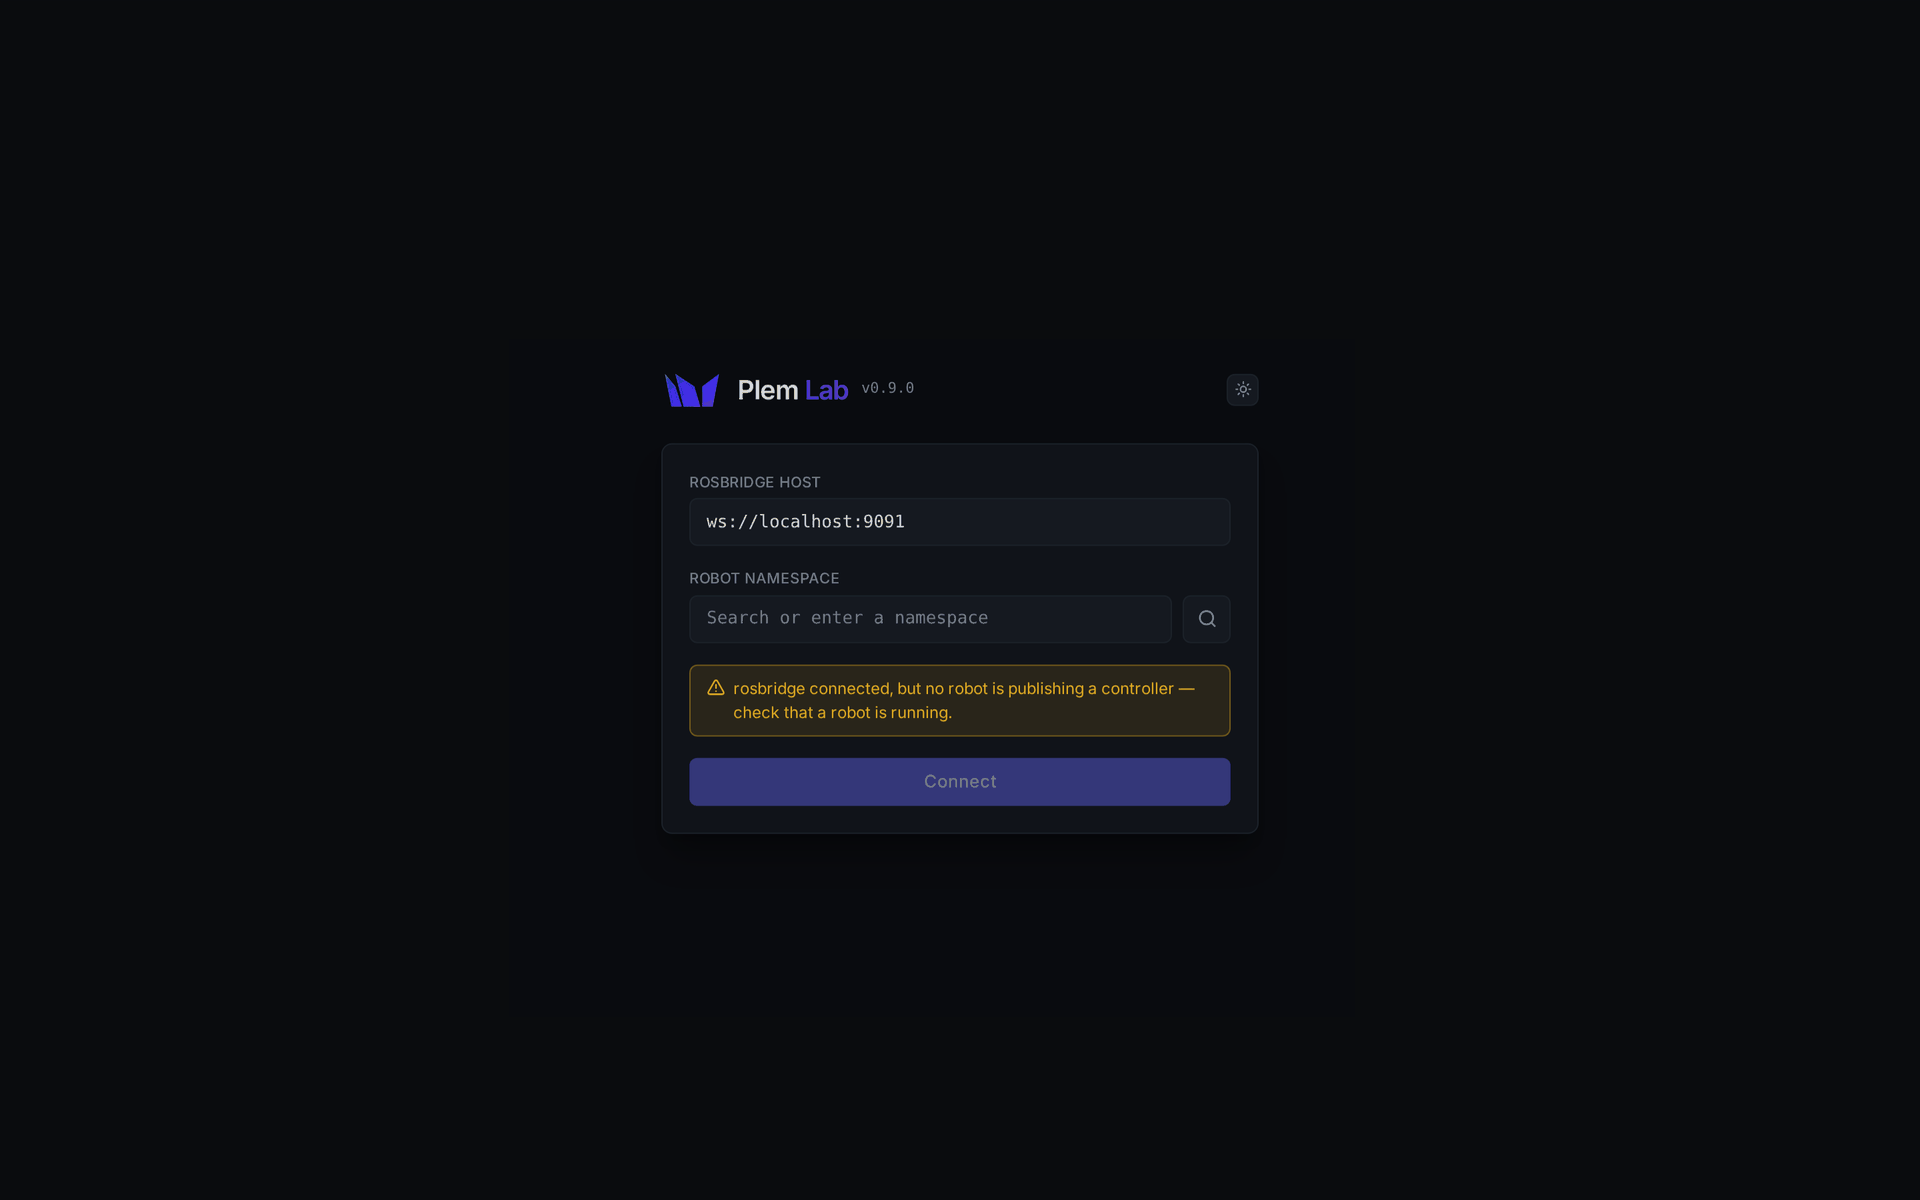
| 항목 | 설명 |
|---|---|
| rosbridge host | 기본값은 접속한 기기의 :9091 입니다. 마지막에 쓴 값이 기억됩니다 |
| Robot namespace | 로봇 ID. 돋보기 버튼이 지금 떠 있는 로봇을 찾아 줍니다 |
| 안내 | 뜻 |
|---|---|
Can't reach rosbridge (…) | 기기에 접속되지 않습니다. 주소와 스택 기동 여부를 확인하세요 |
rosbridge connected, but no robot is publishing a controller — check that a robot is running. | 기기에는 붙었지만 컨트롤러가 아직 안 떠 있습니다. TUI 에서 스택이 기동됐는지 확인하세요 |
상단 두 줄
첫 줄에는 로봇 이름과 접속 주소, 오른쪽에 관절 패널 토글·테마·Disconnect 가 있습니다. 둘째 줄이 상태 줄입니다.
| 칸 | 내용 |
|---|---|
| CONTROLLER | 지금 실행 중인 토크 컨트롤러 (adrc · pid · 플러그인 이름) |
| SAFETY | NORMAL 초록 / PROTECTIVE_STOP 빨강 |
| MODE | BRAKED · TRAJECTORY · FREEDRIVE 세 버튼. 누르면 그 모드로 전환을 요청하고, 로봇이 실제로 바뀐 뒤 표시가 바뀝니다. STOPPING·ERROR 는 버튼 옆 배지로만 나옵니다 |
| 오른쪽 배지 | 튜닝 가능 여부 — Tuning enabled 또는 잠긴 이유 |
FREEDRIVE 는 누르면 확인 창이 뜹니다 — 브레이크가 풀려 팔이 처질 수 있습니다. 전환이 거부되면 상태 줄 아래에 이유가 남고, 다음 시도 때 사라집니다.
보호정지와 Recover
안전 상태가 PROTECTIVE_STOP 이면 그 옆에 Recover 버튼이 나타나고 모드 버튼과 튜닝이 잠깁니다.

Recover 는 오류 리셋을 보내는 것입니다. 보냈다는 것과 풀렸다는 것은 다릅니다 — 안전 상태가 실제로 NORMAL 로 돌아와야 잠금이 풀립니다. 잠시 기다려도 그대로면 stuck 안내가 뜹니다. 비상정지 버튼, 관절 한계 초과, 필드버스 이상 같은 물리 원인을 먼저 제거하고, 관절 한계면 TUI 에서 프리드라이브로 복구하세요.
화면 배치
| 영역 | 내용 |
|---|---|
| 왼쪽 위 | Tuning · Experiment 탭 |
| 왼쪽 아래 | 신호 트리 — 항상 보입니다 |
| 가운데 | Live · Simulation · Runs 탭 |
| 오른쪽 | 관절 패널 — 기본은 닫혀 있고 상단 버튼으로 엽니다 |
경계는 드래그해 폭을 바꿉니다. 다른 탭에서 볼 것이 생기면 탭 이름에 점이 깜빡입니다 — 자극을 생성하면 Simulation 으로 자동 전환되고, 실제 이동이 시작되면 Live 에 표시만 됩니다.
관절 패널은 관절별 현재 각도를 도 단위로 보여 줍니다. 가동 범위 끝 5 % 안에 들면 노란색으로 경고하고, 1.5초 넘게 갱신이 없으면 stale 로 표시하며 마지막 값을 흐리게 남깁니다.
화면 카피는 영어이고, 테마는 어두운 것과 밝은 것 중 고를 수 있습니다. 데스크톱 브라우저 기준이라 터치 화면에는 맞지 않습니다.