Plem Lab
컨트롤러를 튜닝하고 신호를 관측하는 콘솔입니다. 커스텀 토크 컨트롤러도 여기서 튜닝하고 관측하며 마무리합니다.
로봇 스택이 떠 있어야 하므로 먼저 plem TUI 화면에서 기동하세요. 주소는 http:// 입니다.
콘솔 대신 PLEM is locked 페이지가 뜨면 문제 해결 › 라이선스를 보세요.
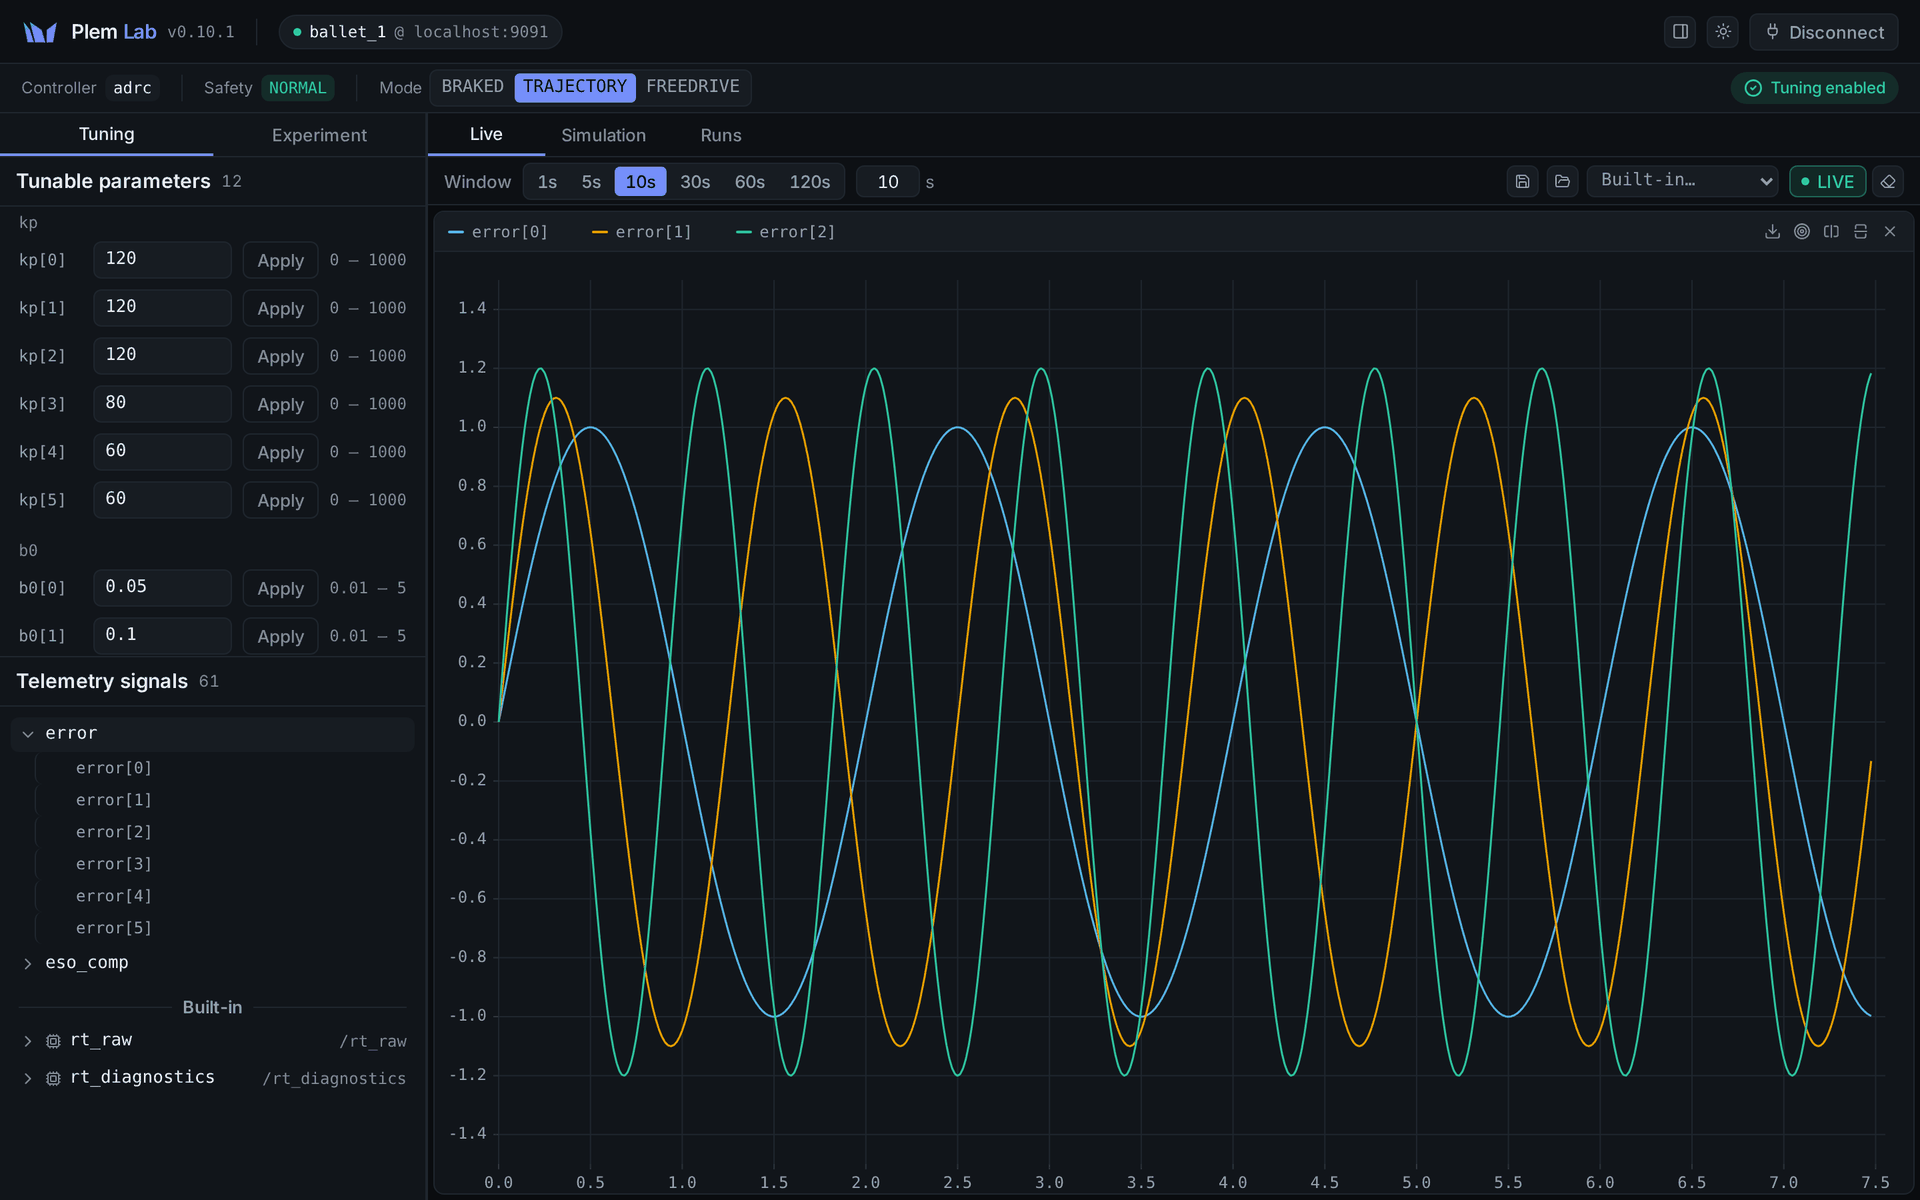
| 페이지 | 내용 |
|---|---|
| 연결과 화면 | 접속, 상태 줄, 모드 전환, 보호 정지 복구, Pose 패널 |
| 파라미터 튜닝 | Tuning 탭. 값 적용, 결과 표시, 잠금 |
| 신호 관측과 임계값 | Live 탭. 신호 트리, 그래프 조작, 레이아웃 저장, 수렴·위반 판정 |
| 실험과 시뮬레이션 | 자극 만들기, 미리보기, 실행과 기록 |
| Run 비교와 내보내기 | 기록 비교, 통계, 파일로 내보내기 |
| 커스텀 토크 컨트롤러 | 직접 만든 제어 법칙을 플러그인으로 올리는 절차 |
모드에 따라 되는 것
로봇 모드와 안전 상태에 따라 콘솔이 할 수 있는 일이 다릅니다.
| 상태 | 튜닝 | 신호 스트림 | 모드 전환 |
|---|---|---|---|
| TRAJECTORY · NORMAL | 됨 | 됨 | 됨 |
| BRAKED · NORMAL | 됨 | 컨트롤러 신호는 안 됨 | 됨 |
| FREEDRIVE | 안 됨 | 컨트롤러 신호는 안 됨 | 됨 |
| PROTECTIVE_STOP | 안 됨 | 컨트롤러 신호는 안 됨 | 잠김. Recover 버튼만 |
| 실험 기록 중 | 모드·안전 상태를 그대로 따름 | 됨 | FREEDRIVE 버튼만 잠김 |
브레이크가 걸려 있는 동안에는 컨트롤러가 멈춰 있어 컨트롤러 신호가 오지 않습니다. 컨트롤러 신호가 안 되는 세 상태에서도 내장 신호는 올 수 있습니다. 내장 신호는 rt_·rt_ 이고, F/T 센서가 있으면 ft_ 도 있습니다.
콘솔 하나가 로봇 하나를 봅니다.
튜닝·실험 중에는 다른 도구로 명령하지 마세요
펜던트와 TUI 같은 도구는 잠금으로 로봇 사용권을 주고받지만, Lab 콘솔은 이 잠금을 잡지 않습니다. 그래서 다른 도구는 Lab 콘솔이 로봇을 쓰는 중인지 알지 못합니다. 튜닝·실험 중에는 다른 도구로 같은 로봇에 명령을 보내지 마세요.