연결과 화면
연결
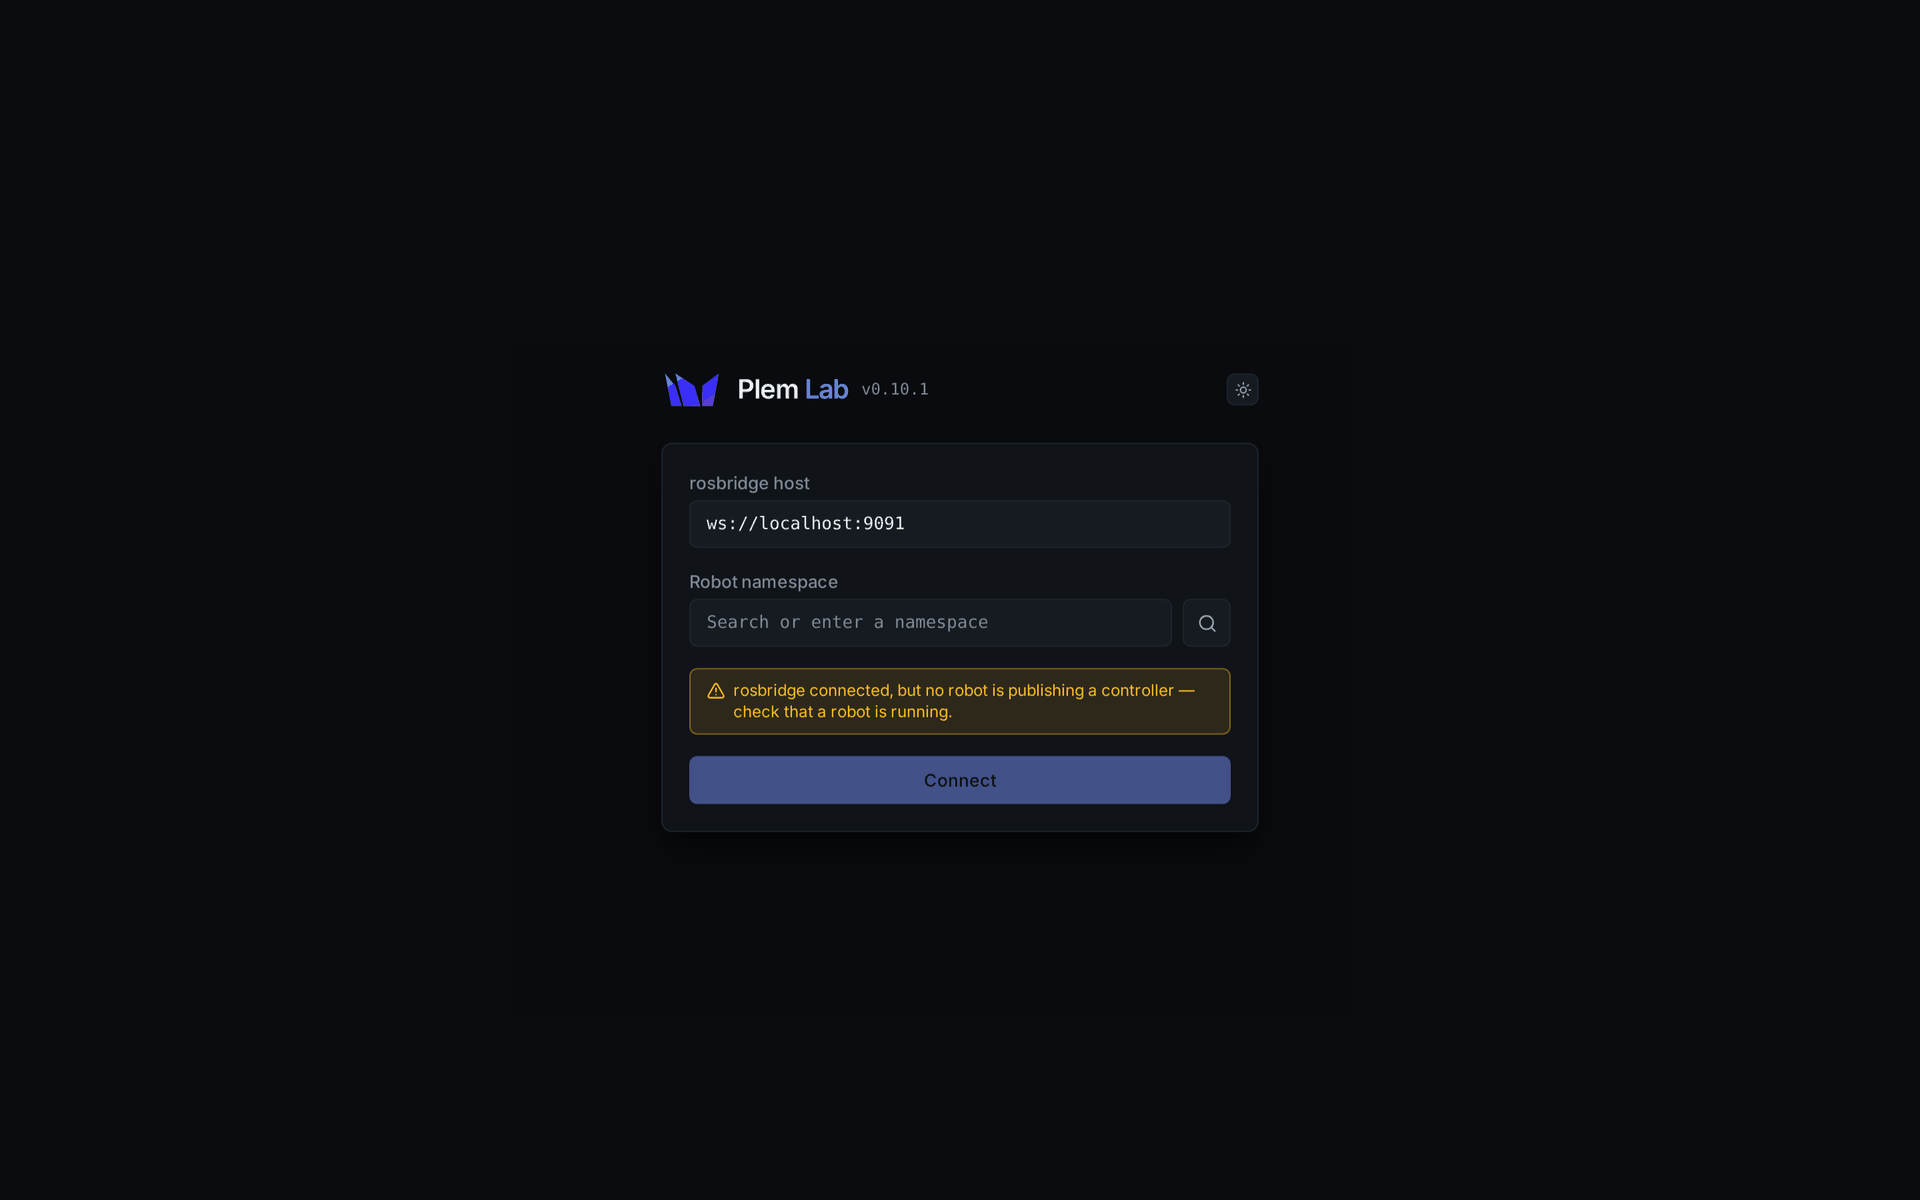
접속하면 연결 화면이 먼저 뜹니다. 로봇이 한 대뿐이면 자동으로 찾아 연결하고 콘솔로 넘어갑니다. 여러 대가 보이면 목록에서 고르고 Connect 버튼을 누르세요.
| 항목 | 설명 |
|---|---|
| rosbridge host | 기본값은 접속한 기기의 :9091 입니다. 마지막에 쓴 값을 기억합니다 |
| Robot namespace | 로봇 ID. 돋보기 버튼으로 지금 떠 있는 로봇을 찾습니다 |
| 안내 | 뜻 |
|---|---|
Can't reach rosbridge (…) | 기기에 접속되지 않습니다. 주소와 스택 기동 여부를 확인하세요 |
rosbridge connected, but no robot is publishing a controller — check that a robot is running. | 기기에는 붙었지만 컨트롤러가 아직 안 떠 있습니다. TUI 화면에서 스택이 기동됐는지 확인하세요 |
상단 두 줄
첫 줄에는 로봇 이름과 접속 주소가 있습니다. 오른쪽에는 Pose 패널 토글, 테마 토글, Disconnect 버튼이 있습니다. 둘째 줄이 상태 줄입니다.
| 칸 | 내용 |
|---|---|
| Controller | 지금 실행 중인 토크 컨트롤러 (adrc · pid · 플러그인 이름) |
| Safety | NORMAL 초록 / PROTECTIVE_ 빨강 |
| Mode | BRAKED · TRAJECTORY · FREEDRIVE 세 버튼. 누르면 그 모드로 전환을 요청하고, 로봇이 실제로 바뀐 뒤에 표시가 바뀝니다. STOPPING·ERROR 상태는 버튼 옆 배지로만 나옵니다 |
| 오른쪽 배지 | 튜닝 가능 여부. Tuning enabled 또는 잠긴 이유 |
FREEDRIVE 버튼을 누르면 확인 창이 뜹니다. 브레이크가 풀리면 팔이 처질 수 있기 때문입니다.
전환이 거부되면 상태 줄 아래에 이유가 남습니다. 이유는 다음 시도 때나 로봇이 그 모드에 들어가면 사라집니다. 로봇이 이미 BRAKED 상태일 때 BRAKED 전환을 보내 생긴 거부는 표시하지 않습니다.
보호 정지와 Recover
안전 상태가 PROTECTIVE_ 이면 그 옆에 Recover 버튼이 나타나고, 모드 버튼과 튜닝이 잠깁니다.

Recover 버튼은 오류 리셋을 보내기만 합니다. 잠금은 안전 상태가 실제로 NORMAL 로 돌아와야 풀립니다. 돌아오지 않으면 짐작되는 물리 원인을 적은 안내가 뜹니다. 원인을 없앤 뒤 다시 Recover 버튼을 누르세요. 관절이 한계를 벗어났다면 TUI 화면에서 Freedrive 모드로 복구하세요(정지와 복구).
화면 배치
| 영역 | 내용 |
|---|---|
| 왼쪽 위 | Tuning · Experiment 탭 |
| 왼쪽 아래 | 신호 트리. 항상 보입니다 |
| 가운데 | Live · Simulation · Runs 탭 |
| 오른쪽 | Pose 패널. 기본은 닫혀 있고 상단 버튼으로 엽니다 |
- 경계를 드래그해 폭을 바꿉니다.
- 다른 탭에 새로 볼 것이 생기면 탭 이름에 점이 깜빡입니다.
- 자극을 생성하면 Simulation 탭으로 넘어갑니다. 실제 이동이 시작되면 탭은 그대로이고 이동은 Live 탭에 표시됩니다.
Pose 패널은 관절별 현재 각도를 도 단위로 보여 줍니다. 가동 범위 양 끝 5 % 안에 들면 노란색으로 바뀝니다. 1.5초 넘게 갱신이 없으면 stale 로 표시하고 마지막 값을 흐리게 남깁니다.
화면 문구는 영어이고, 테마는 어두운 것과 밝은 것 중에서 고릅니다. 데스크톱 브라우저 기준이라 터치 화면에는 맞지 않습니다.