커스텀 토크 컨트롤러
기본 제공 컨트롤러(ADRC·PID) 대신 직접 만든 제어 법칙을 쓰려면 플러그인으로 만들어 올립니다. 전체 흐름은 이렇습니다.
1. 스캐폴드 만들기
plem init my_controller
./my_ 에 스캐폴드 패키지 하나가 만들어집니다. 이름을 생략하면 물어봅니다. PLEM 환경이 잡혀 있지 않으면 그 자리에서 멈추고 무엇을 해야 하는지 알려 줍니다.
| 옵션 | 바꾸는 것 | 기본값 |
|---|---|---|
--class | 클래스 이름 | 패키지 이름에서 정합니다(my_ → MyController) |
--dir | 워크스페이스 위치 | ./<패키지 이름>_ |
스캐폴드에는 다음이 들어 있습니다.
- 토크 0을 내는
compute() - 중력·코리올리를 계산하는 헬퍼
ManipulatorDynamics - F/T 값에서 툴 무게를 빼는 헬퍼
ToolLoad - 작성 가이드(
CONTROLLER_)와PLUGIN_ GUIDE. md README.md
2. 제어 법칙 작성하기
생성된 소스의 compute() 에 알고리즘을 넣으세요.
- 측정값은
measured로 읽습니다. 예:measured.·position(j) measured.velocity(j) - 목표값은
target으로 읽습니다. 예:target.position(j) - 관절 토크는
output_에 씁니다.torque
자세한 규칙은 스캐폴드와 함께 생성된 작성 가이드에 있습니다.
이 코드는 설정된 제어 주기(200–1000 µs, 즉 1–5 kHz)로 도는 실시간 루프 안에서 관절 토크를 직접 만듭니다. 그 루프 안에서는 다음을 쓰지 마세요.
- 동적 할당
- 파일 입출력
- 락
- 대기
- 예외
예전 SDK 기준으로 calculate_ 를 override 한 소스는 다시 빌드하면 overriding final function 오류로 컴파일되지 않습니다. 본문을 compute() 로 옮기고 인자를 접근자로 바꾸세요.
| 옛 인자 | 새 접근자 |
|---|---|
joint_ | measured. |
joint_ | measured. |
target_ | target. |
dof | measured. |
부모의 calculate_ 로 위임하던 코드까지 포함해 자세한 방법은 생성된 작성 가이드(CONTROLLER_) 2.1절에 있습니다. 이미 빌드한 .so 는 다시 빌드하기 전까지 그대로 동작합니다.
작성 가이드에 실린 PD 예시는 헬퍼 사용법을 보여 주는 코드입니다. 게인을 튜닝하지 않았고, 강성을 크게 잡았고, 마찰 보상도 없습니다. 그래서 실제 작업에 그대로 쓸 수 없습니다.
직접 만든 컨트롤러는 다음 순서로 확인한 뒤에 정상 운전에 쓰세요.
- 로봇에 맞게 설계·튜닝합니다.
- 무부하·저속에서 시작하고 토크 제한을 겁니다.
- 단계적으로 확인합니다.
툴 F/T 센서 값 읽기 (선택)
로봇에 F/T 센서가 있으면 compute() 안에서 measured. 로 힘·토크를 읽습니다. Teaching Pendant 화면에서 잡은 영점은 이미 빠져 있습니다. 센서가 없거나 그 주기의 값이 무효이면 비어 있으니, 그때는 힘 항 없이 제어하세요. 전체 예제, 영점이 바뀐 순간 알아채기, 툴 무게 빼기(ToolLoad)는 F/T 센서 페이지에 있습니다.
3. 빌드하기
스캐폴드를 만들고 나면 plem init 이 생성된 워크스페이스의 README. 위치를 알려 줍니다. 빌드 명령은 그 문서에 있습니다.
4. 워크스페이스 등록하기
빌드한 디렉터리에서 plem 을 실행하면 이 워크스페이스를 쓸지 물어봅니다. 승인하면 다음 기동부터 오버레이로 얹힙니다. 등록 상태는 plem workspace 로 확인하고, plem workspace clear 로 해제합니다.
5. 로봇 프로필에서 고르기
등록만으로는 활성화되지 않습니다. 로봇 프로필에서 플러그인을 고르세요.
plem의 설정(,)에서 로봇을 고르고e를 누릅니다.- Controller 항목을 Plugin (advanced) 값으로 바꿉니다. 아래에 Plugin 선택란이 나타납니다.
- 목록(
Choose a built .so…)에서 빌드된.so를 고릅니다. 목록에는 등록한 워크스페이스에서 찾은 플러그인이 나옵니다. 등록한 워크스페이스가 없으면 PLEM 소스 체크아웃의 빌드 결과를 대신 찾습니다. - 목록에 없는
.so라면 맨 아래Other — enter absolute path…를 고르고, 나타난 칸에 절대경로를 입력합니다. 찾은 플러그인이 하나도 없으면 이 항목이 미리 선택돼 있습니다. - Save(
ctrl+s)를 누릅니다.
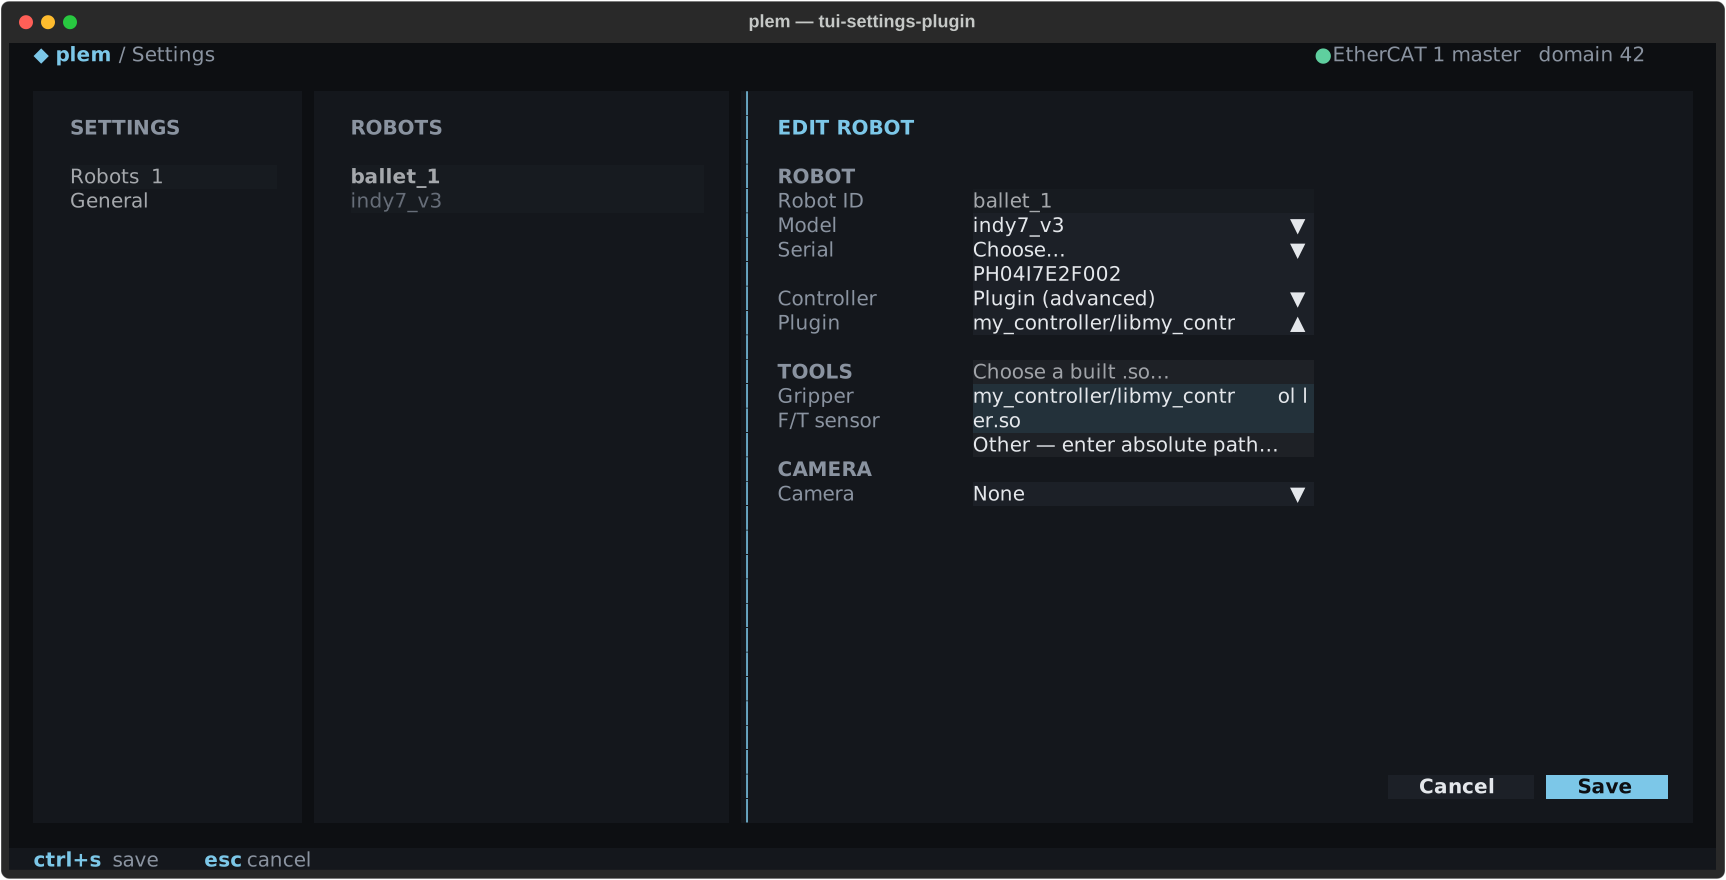
프로필의 다른 항목은 건드리지 마세요.
6. 재기동하기
프로필은 다음 기동부터 반영됩니다. 스택을 정지했다가 다시 띄우세요. 어느 컨트롤러가 떴는지는 TUI 화면 SYSTEM 칸 Controller 줄(Plugin <파일명>)에서 확인합니다.
7. Lab 콘솔로 튜닝·관측하기
직접 선언한 파라미터는 Tuning 탭에, 직접 선언한 신호는 신호 트리에 나타납니다. 튜닝 가능한 모드·안전 상태 조건은 그대로 적용됩니다(모드에 따라 되는 것). 플러그인 컨트롤러에는 빌드에 따른 잠금이 없습니다.