신호 관측과 임계값
신호 트리
왼쪽 아래 트리에서 원하는 신호를 Live 탭의 그래프로 끌어다 놓으세요. 컨트롤러가 선언한 신호가 위에, 내장 신호가 Built-in 아래에 있습니다. 관절별 신호는 그룹을 펼쳐 하나씩 고릅니다.
| 그룹 | 성격 | 신호 |
|---|---|---|
컨트롤러 신호 (예: error · eso_) | 제어 주기마다 생성 | 컨트롤러가 선언한 것 |
rt_ | 제어 주기마다 생성하는 원시 데이터 | 관절별 실제 위치·속도·토크 (actual_ · actual_ · actual_), 명령 위치·토크 (command_ · command_), 버스 주기 시간과 주기 오차 |
rt_ | 약 1초 창으로 집계한 진단 | 제어 루프·버스 주기의 최대/평균 시간, 주기 초과 횟수, 명령 갱신 지연, EtherCAT 응답 누락 횟수 등 |
ft_ | 툴 F/T 센서가 있는 로봇에서만. 약 100 Hz | 힘 force x/, 토크 torque x/ (센서 좌표계, 중력 보상 없음) |
actual_ 는 모터 전류에서 추정한 값이고, 토크 센서 값이 아닙니다. rt_ 의 …_ 는 1초 창 안의 최악 주기, …_ 은 창 평균입니다.
F/T 센서 신호
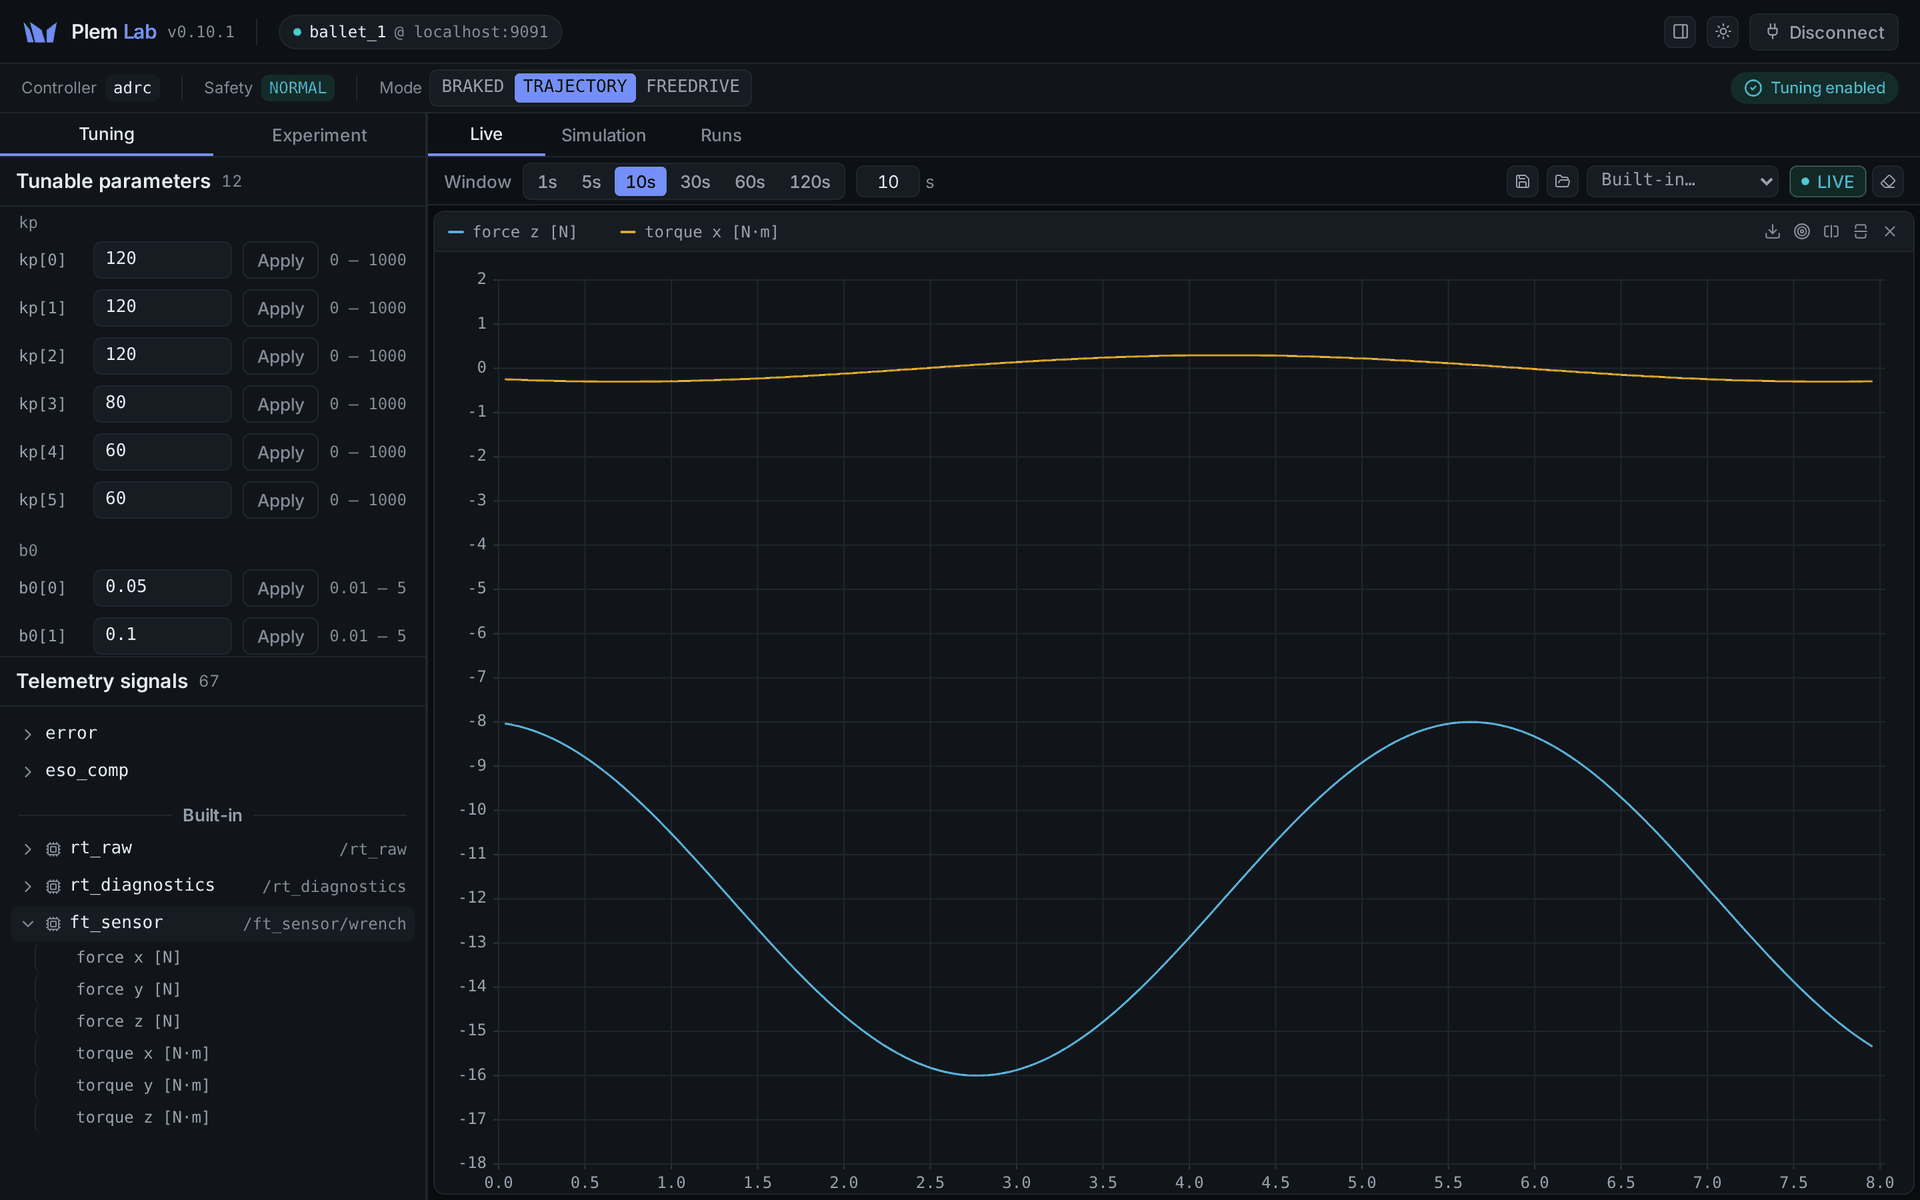
ft_그룹은 이번 연결에서 첫 측정값이 도착한 뒤에야 트리에 나타납니다. 센서가 없는 로봇에서는 나타나지 않습니다. 다시 연결하면 다음 측정값이 올 때까지 다시 숨습니다.sensor - 센서가 무효 값을 보낸 구간(케이블 빠짐·과부하·값 멈춤)은 0으로 그리지 않고 버립니다. 그래프는 그 구간을 직선으로 건너뛰고, 내보낸 파일에서는 비워 두며, 임계값의 지속 시간도 그 구간을 건너 이어 세지 않습니다.
- F/T 신호에는 결손 칩이 없습니다.
- 내보내기는 다른 내장 신호처럼 그래프 칸의 내려받기 버튼으로 합니다. Run & capture 기록에는 담기지 않습니다.
ft_를 담은 레이아웃은 센서가 없는 로봇에서도 경고 없이 열립니다. 그 신호만 비어 있습니다.sensor
센서 설정과 영점은 F/T 센서를 보세요.
그래프 다루기
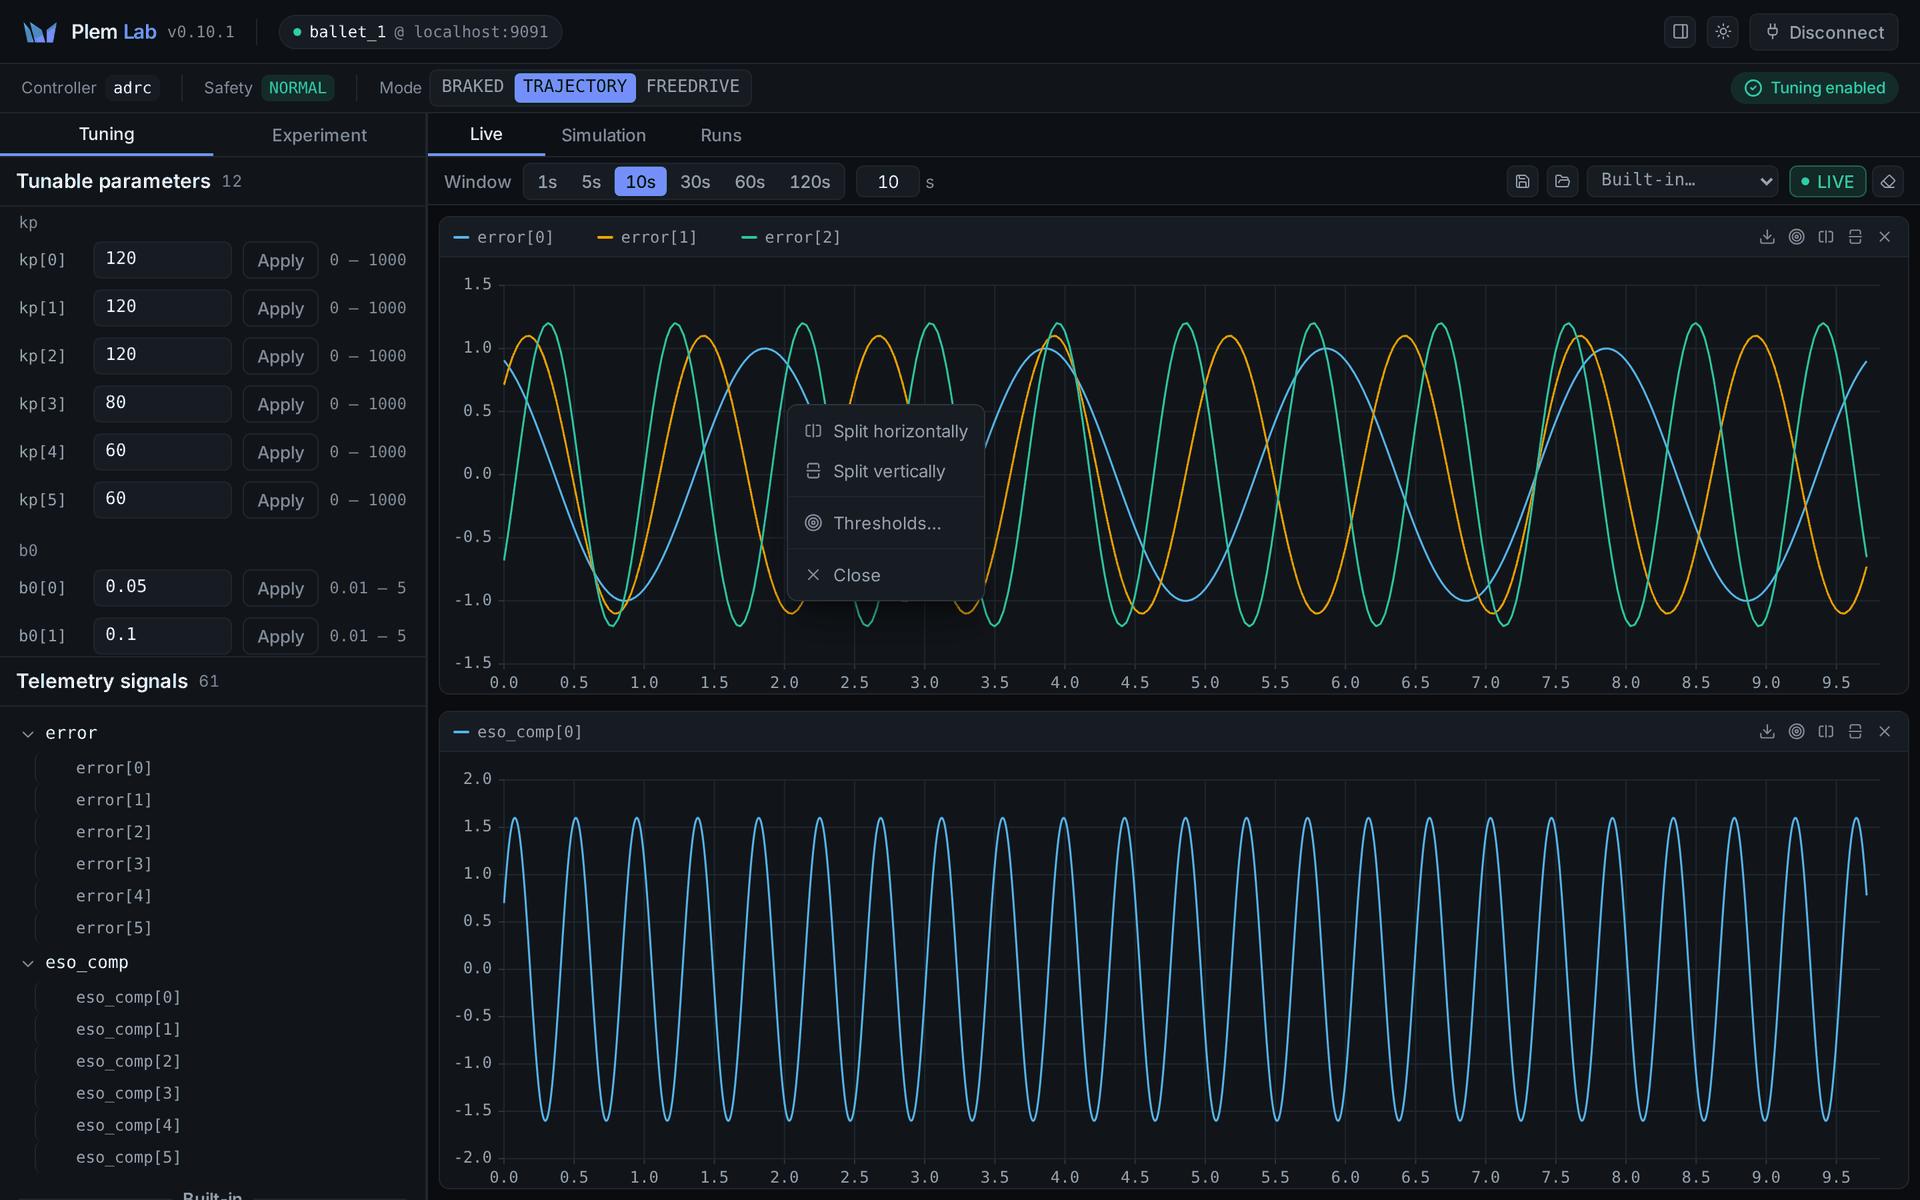
| 할 일 | 방법 |
|---|---|
| 시간 창 바꾸기 | 상단 1s … 120s 버튼, 또는 숫자 입력 (1–120초) |
| 멈춰서 보기 | 그래프를 드래그해 확대하면 화면이 멈춥니다 (Paused · data kept · drag to zoom). 더블클릭하거나 Resume 버튼을 누르면 실시간으로 돌아갑니다 |
| 값 읽기 | 그래프 위에 마우스를 올리면 각 신호의 값이 나옵니다 |
| 그래프 나누기 | 그래프 칸 오른쪽 위 버튼, 또는 우클릭 → Split horizontally · Split vertically |
| 신호 숨기기·빼기 | 그래프 칸 위의 신호 칩을 누르면 숨깁니다(눈금은 유지). 칩의 ✕ 는 신호를 뺍니다 |
| 지우기 | 상단 지우개. 모든 그래프의 데이터를 버립니다 |
| 내보내기 | 그래프 칸의 내려받기 버튼. 그 칸의 신호를 CSV·JSON 파일로 저장합니다 |
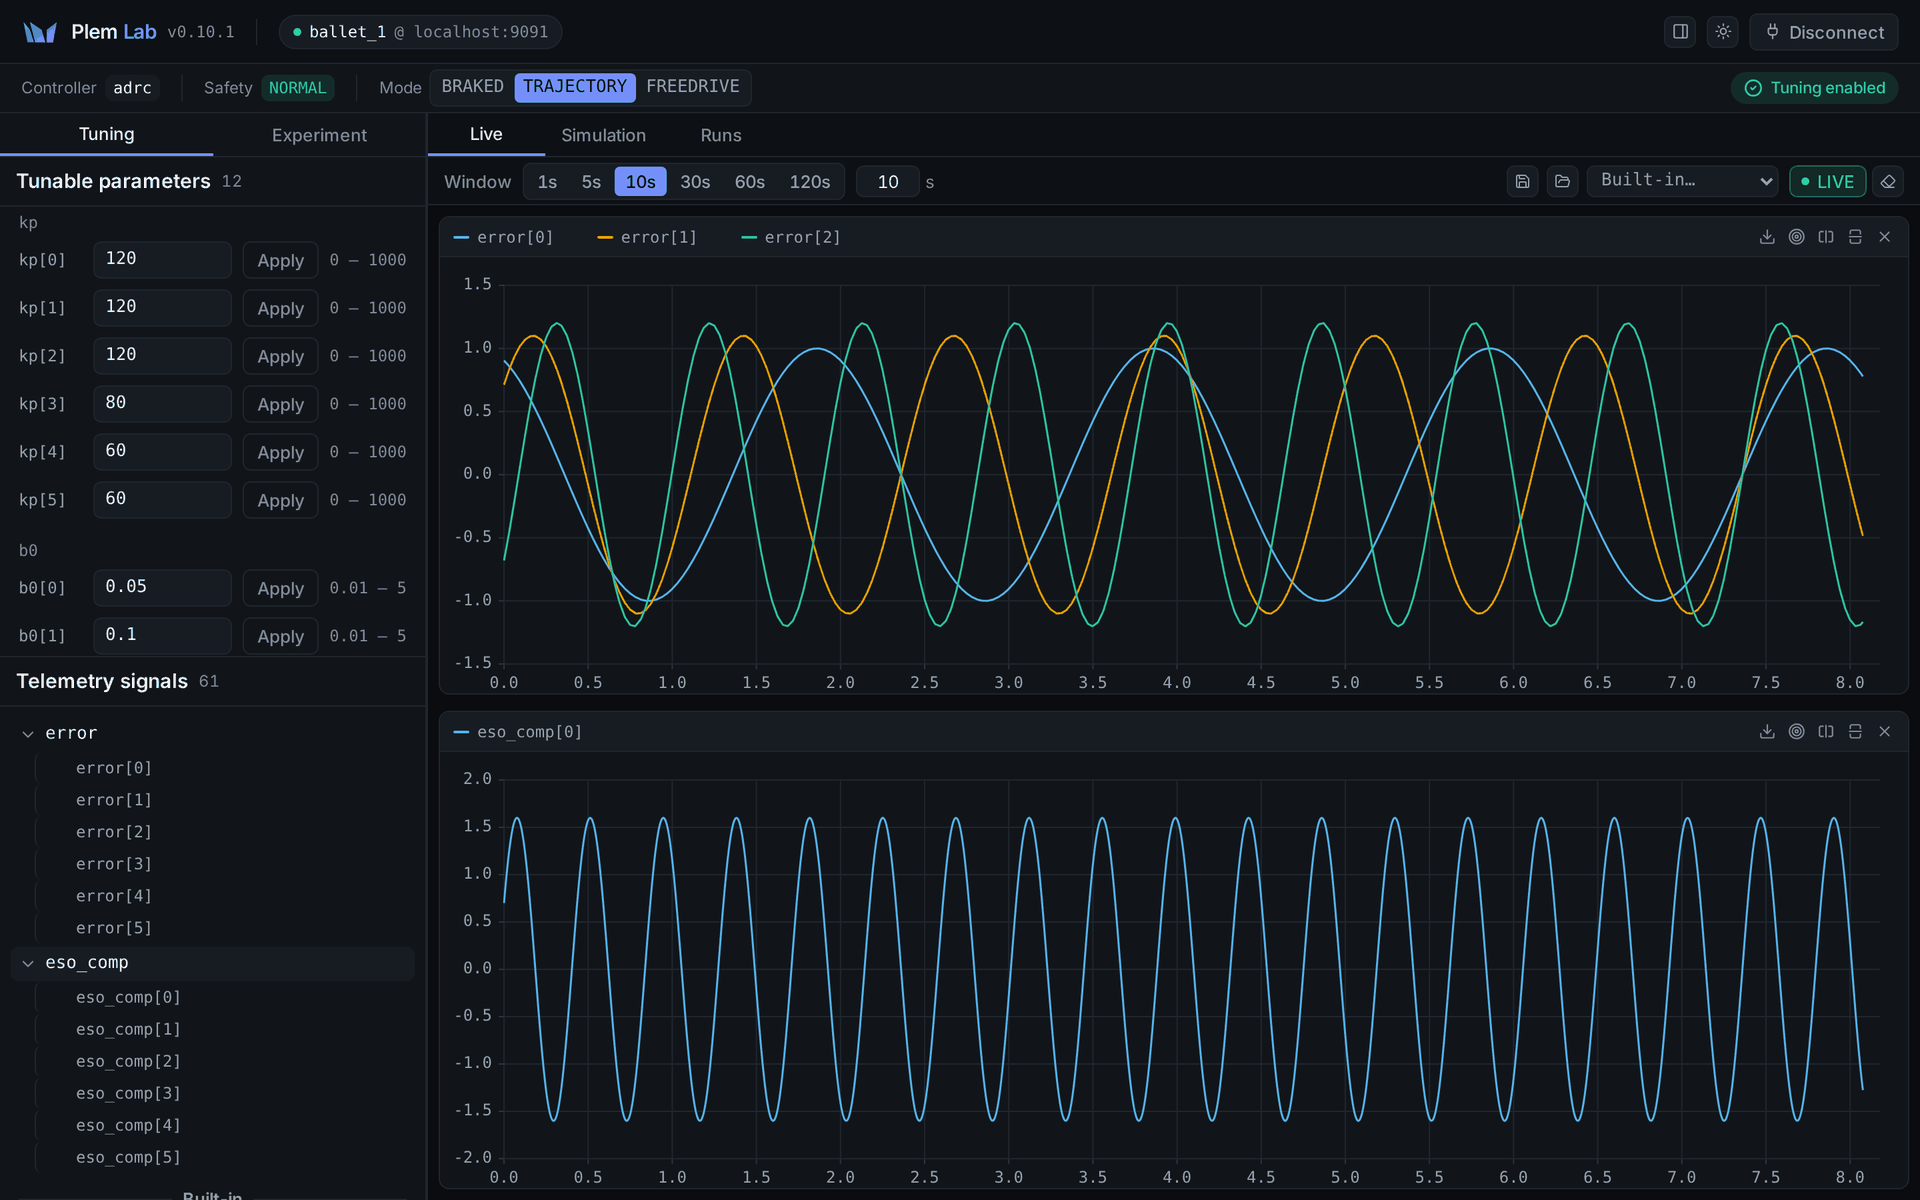
- 화면이 멈춰 있는 동안에도 데이터는 계속 쌓입니다.
- 상단의 결손 칩은 전송 결손을 보여 줍니다. 컨트롤러 신호 칩은 끊긴 구간 수와 누락 시간을,
rt_칩은 빠진 표본 수를 보여 줍니다.raw - 넓은 창을 볼 때 화면은 요약해 그리지만, 기록과 임계값 판정은 받은 데이터 그대로 합니다.
- 컨트롤러 신호의 진폭에는 물리 단위가 붙지 않습니다. 시간(s), 백분율, 내장 타이밍 신호(µs·ns)만 단위가 있습니다.
- 로봇이 BRAKED 상태이면
BRAKED — no live telemetry. Switch to TRAJECTORY to stream signals.가 뜹니다.
레이아웃 저장
그래프 배치, 신호 구성, 임계값 밴드, 시간 창을 JSON 파일로 저장하고 다시 불러올 수 있습니다. 상단의 저장·열기 버튼을 쓰세요. Built-in… 메뉴에는 미리 만들어 둔 배치(주기 지터 감시 등)가 있습니다. 불러온 신호가 지금 컨트롤러에 없으면 그 신호만 건너뛰고 알려 줍니다.
임계값: 수렴과 위반 판정
신호에 밴드를 걸어 두면 수렴·위반을 콘솔이 판정해 줍니다. 밴드는 그래프 칸의 과녁 버튼이나 우클릭 → Thresholds… 메뉴에서 겁니다.
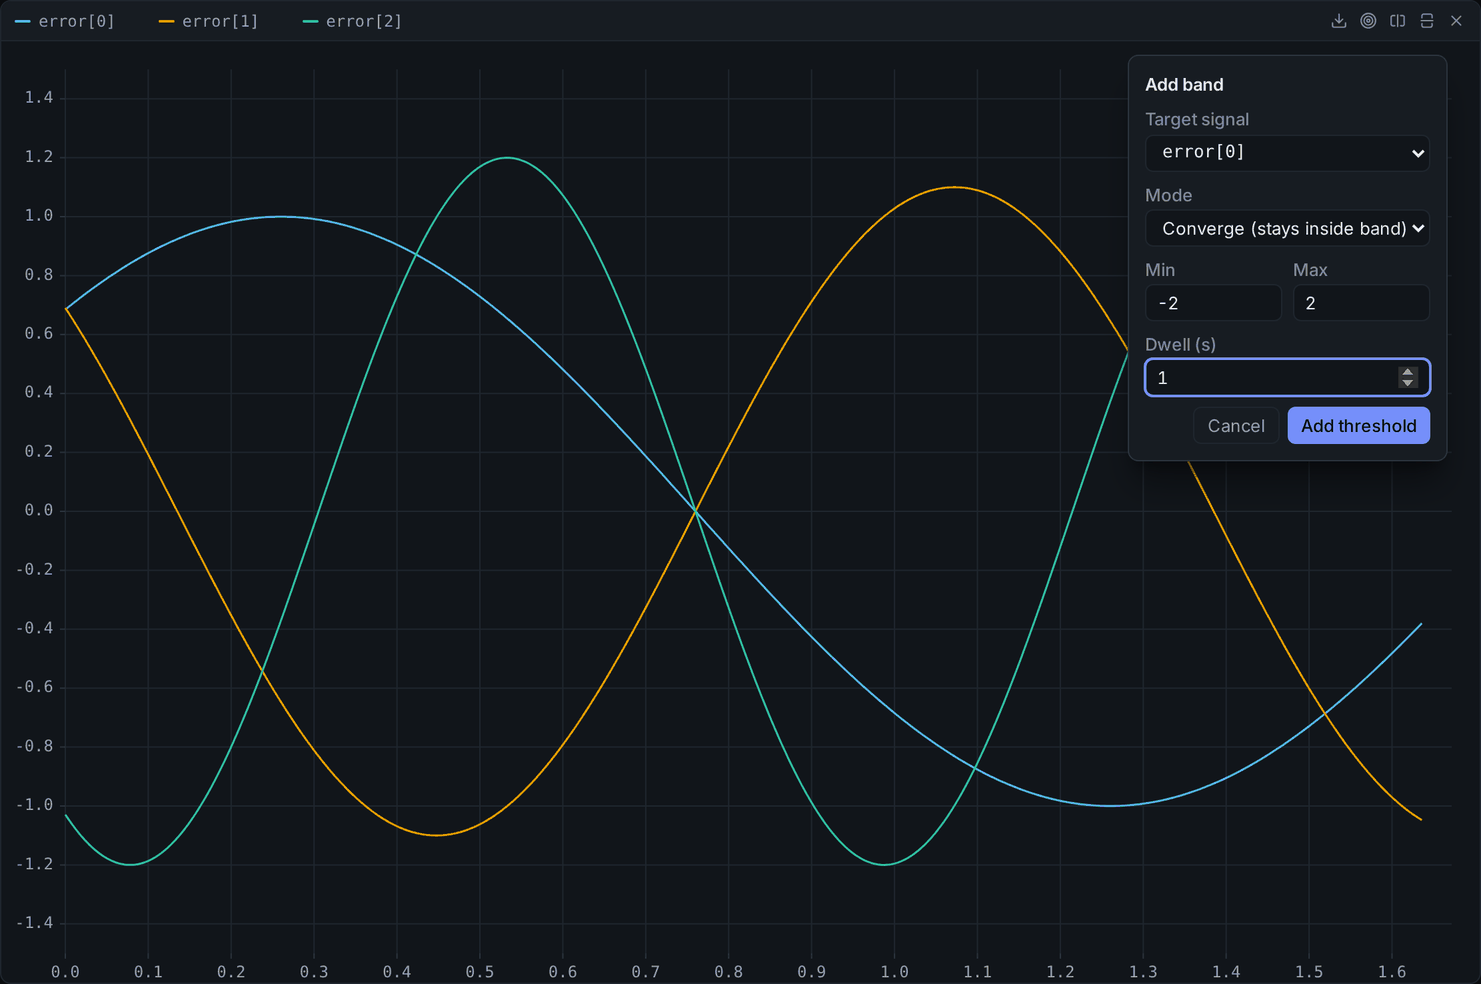
| 항목 | 설명 |
|---|---|
| Target signal | 그래프 칸에 있는 신호 중 하나 |
| Mode | Converge: 밴드 안에 머무르면 수렴. Violate: 밴드 밖으로 나가면 위반 |
| Min · Max | 밴드 범위. 같은 값이면 「정확히 이 값」 |
| Dwell (s) | 판정에 필요한 지속 시간. 0이면 조건에 맞는 첫 표본 하나로 판정합니다 |
판정이 나면 그래프 칸 위에 배지가 뜹니다. 초록은 수렴, 빨강은 위반입니다. 배지를 누르면 리포트가 열립니다.
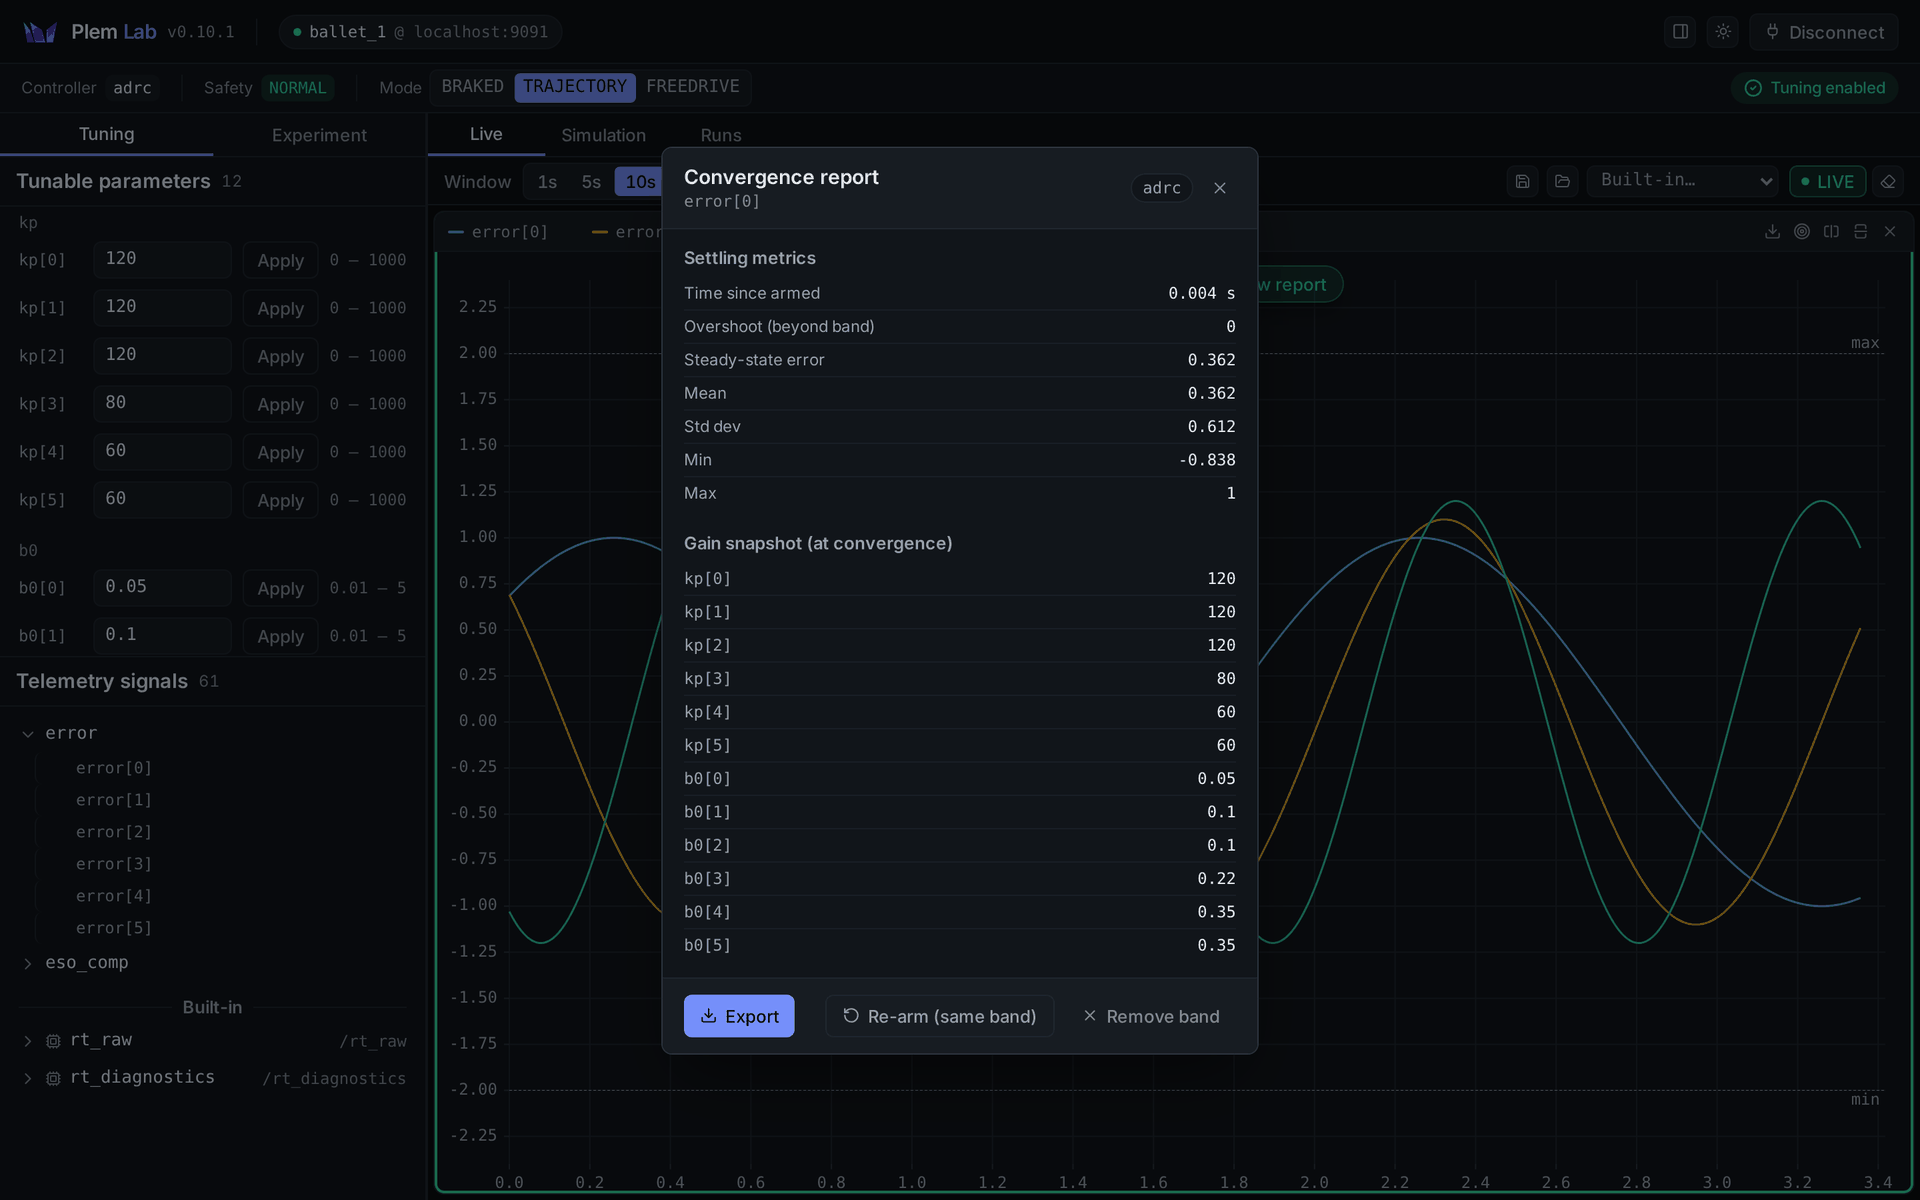
수렴 리포트
| 항목 | 뜻 |
|---|---|
Time since armed | 감시를 켠 뒤 수렴까지 걸린 시간. 감시를 켠 뒤 게인을 적용했으면 Settling time (since last gain apply) 로 나오고, 그 적용부터 잽니다 |
| Overshoot (beyond band) | 밴드 밖으로 넘어간 정도 |
Steady-state error | 감시를 켠 뒤 전체 표본 평균과 밴드 중심의 차이. 정착 구간만의 오차가 아닙니다 |
| Mean · Std dev · Min · Max | 감시를 켠 뒤의 통계 |
| Gain snapshot | 그때 컨트롤러가 쓰던 게인. 튜닝이 잠기지 않았을 때 나옵니다(Gains 참조). 없으면 No tuning gains recorded. |
| 버튼 | 동작 |
|---|---|
| Export | CSV·JSON 파일로 내보냅니다 |
| Re-arm (same band) | 같은 밴드로 다시 감시합니다 |
| Remove band | 밴드를 삭제합니다 |
| 닫기(✕·Escape·바깥 클릭) | 밴드를 유지합니다 |
위반 리포트
첫 위반 시각, 위반 횟수, 마지막 위반, 감시 중 데이터 공백 여부가 나옵니다.
| 버튼 | 동작 |
|---|---|
| Re-arm (same band) | 횟수를 초기화합니다 |
| Remove band | 밴드를 삭제합니다 |
| 닫기 | 감시를 유지합니다 |
컨트롤러 신호에 공백이 있으면 그 구간은 지속 시간에 넣지 않습니다. rt_ 는 다릅니다. 표본이 빠져도 앞뒤 표본 사이 시간을 그대로 셉니다.