파라미터 튜닝
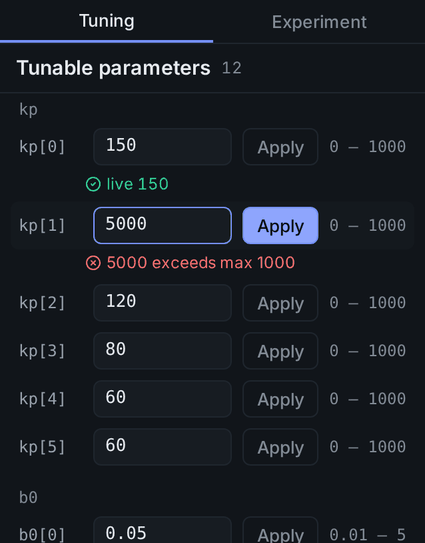
Tuning 탭에는 지금 실행 중인 컨트롤러가 스스로 선언한 파라미터가 나타납니다. 컨트롤러를 바꾸면 목록도 따라 바뀝니다. 관절별 파라미터는 kp[0]–kp[5] 처럼 이름 하나 아래 묶여 있고, 행 오른쪽에 허용 범위가 있습니다.
게인 이름은 두 가지로 쓰입니다. kp[0] 과 kp. 은 같은 게인입니다.
- 화면에서는 어디서나
kp[0]꼴로 부릅니다. 이름에 마우스를 올리면 ROS 파라미터 이름(kp.)이 보입니다.j0 - 내보낸 파일(CSV·JSON)과
ros2 param은 ROS 파라미터 이름을 씁니다.
값 적용하기
- 숫자를 입력하세요. 컨트롤러가 지금 쓰는 값과 다르면 칸이 강조되고 Apply 버튼이 켜집니다.
- Apply 버튼을 누르세요. 켜고 끄는 파라미터는 스위치를 바꾸는 즉시 적용됩니다.
- 행 아래 한 줄에서 결과를 확인하세요.
| 결과 표시 | 뜻 |
|---|---|
applying | 보냈고 응답을 기다리는 중입니다 |
✓ live 150 | 컨트롤러가 받았고, 다시 읽은 값이 보낸 값과 같습니다. 4초 뒤 사라집니다 |
⚠ live 0.01 | 컨트롤러가 받았지만 다시 읽은 값이 보낸 값과 다릅니다. 표시가 남아 있습니다 |
applied · unverified | 받았다는 응답은 왔지만 4초 안에 다시 읽지 못했습니다. 4초 뒤 사라집니다 |
✕ 사유 | 거부되거나 실패했습니다. 사유는 컨트롤러가 보낸 문장(예: exceeds max), 통신 오류, 또는 4초 안에 응답이 없었다는 것입니다 |
✕ 뒤에는 값을 한 번 다시 읽습니다.
| 다시 읽은 결과 | 화면 |
|---|---|
| 컨트롤러 값이 바뀌어 있다 | 칸이 그 값으로 바뀝니다 |
| 그대로다 | 입력한 값이 남아 다시 Apply 할 수 있습니다 |
| 시간 초과였는데 보낸 값이 늦게 들어갔다 | ✓ 로 바뀝니다 |
| 컨트롤러가 거부했다 | 원래 같은 값이었더라도 ✕ 로 남습니다 |
튜닝이 잠기는 경우
| 표시 | 뜻 |
|---|---|
Tuning requires TRAJECTORY or BRAKED mode | FREEDRIVE 등 다른 모드입니다. 모드를 바꾸세요(모드에 따라 되는 것) |
Protective stop · tuning locked | 보호 정지 중입니다. 보호 정지와 Recover를 보세요 |
Tuning managed by WIM — locked in this build. | 이 빌드에서는 기본 제공 컨트롤러가 잠겨 있습니다. 직접 만든 플러그인 컨트롤러는 잠기지 않습니다 |
TRAJECTORY 모드에서는 위 표시가 없어도 적용이 ✕ 로 거부될 수 있습니다. 로봇 드라이버가 값을 적용하기 전에 관절 브레이크 상태를 다시 확인하기 때문입니다.
✕ 사유 | 뜻 |
|---|---|
… one or more joint brakes are engaged. … | 잠긴 관절 브레이크가 있습니다. 브레이크를 모두 푼 뒤 다시 적용하세요 |
… a joint brake is still moving … | 관절 브레이크가 아직 풀리거나 잠기는 중입니다. 동작이 끝난 뒤 다시 적용하세요 |
BRAKED 모드에서는 브레이크가 잠겨 있어도 튜닝이 적용됩니다.
알아 둘 것
바꾸기 전에 원래 값을 적어 두세요
적용한 값은 컨트롤러에 남습니다. 연결을 끊어도 되돌아가지 않고, 스택을 다시 기동해야 시작값으로 돌아갑니다. 저장·불러오기 기능도, 기본값으로 되돌리는 버튼도 없습니다.
- 다시 연결하면 결과 표시가 지워지고, 칸은 컨트롤러가 시작할 때 알려 준 값으로 다시 채워집니다. 그 뒤에 적용한 값은 반영되지 않으므로 실제 적용값과 다를 수 있습니다.
- 기록(Run)에는 그때 컨트롤러가 쓰던 게인이 함께 저장됩니다. 어떤 값이 들어가는지는 Gains에 있습니다.