신호 관측과 임계값
신호 트리
왼쪽 아래 트리에서 원하는 신호를 Live 탭의 그래프로 끌어다 놓으세요. 컨트롤러가 선언한 신호가 위에, 내장 신호가 BUILT-IN 아래에 있습니다. 관절별 신호는 그룹을 펼쳐 하나씩 고릅니다.
| 그룹 | 성격 | 신호 |
|---|---|---|
컨트롤러 신호 (예: error · eso_comp) | 제어 주기마다 생성 | 컨트롤러가 선언한 것 |
rt_raw | 제어 주기마다 생성하는 원시 데이터 | 관절별 실제 위치·속도·토크 (act_pos · act_vel · act_torque), 명령 위치·토크 (cmd_pos · cmd_torque), 버스 주기 시간과 주기 오차 |
rt_diagnostics | 약 1초 창으로 집계한 진단 | 제어 루프·버스 주기의 최대/평균 시간, 주기 초과 횟수, 명령 갱신 지연, EtherCAT 응답 누락 횟수 등 |
ft_sensor | 툴 F/T 센서가 있는 로봇에서만 — 약 100 Hz | 힘 force x/y/z [N], 토크 torque x/y/z [N·m] (센서 좌표계, 중력 보상 없음) |
act_torque 는 모터 전류에서 추정한 값이지 토크 센서 값이 아닙니다. rt_diagnostics 의 …_max 는 1초 창 안의 최악 주기, …_mean 은 창 평균입니다.
F/T 센서 신호
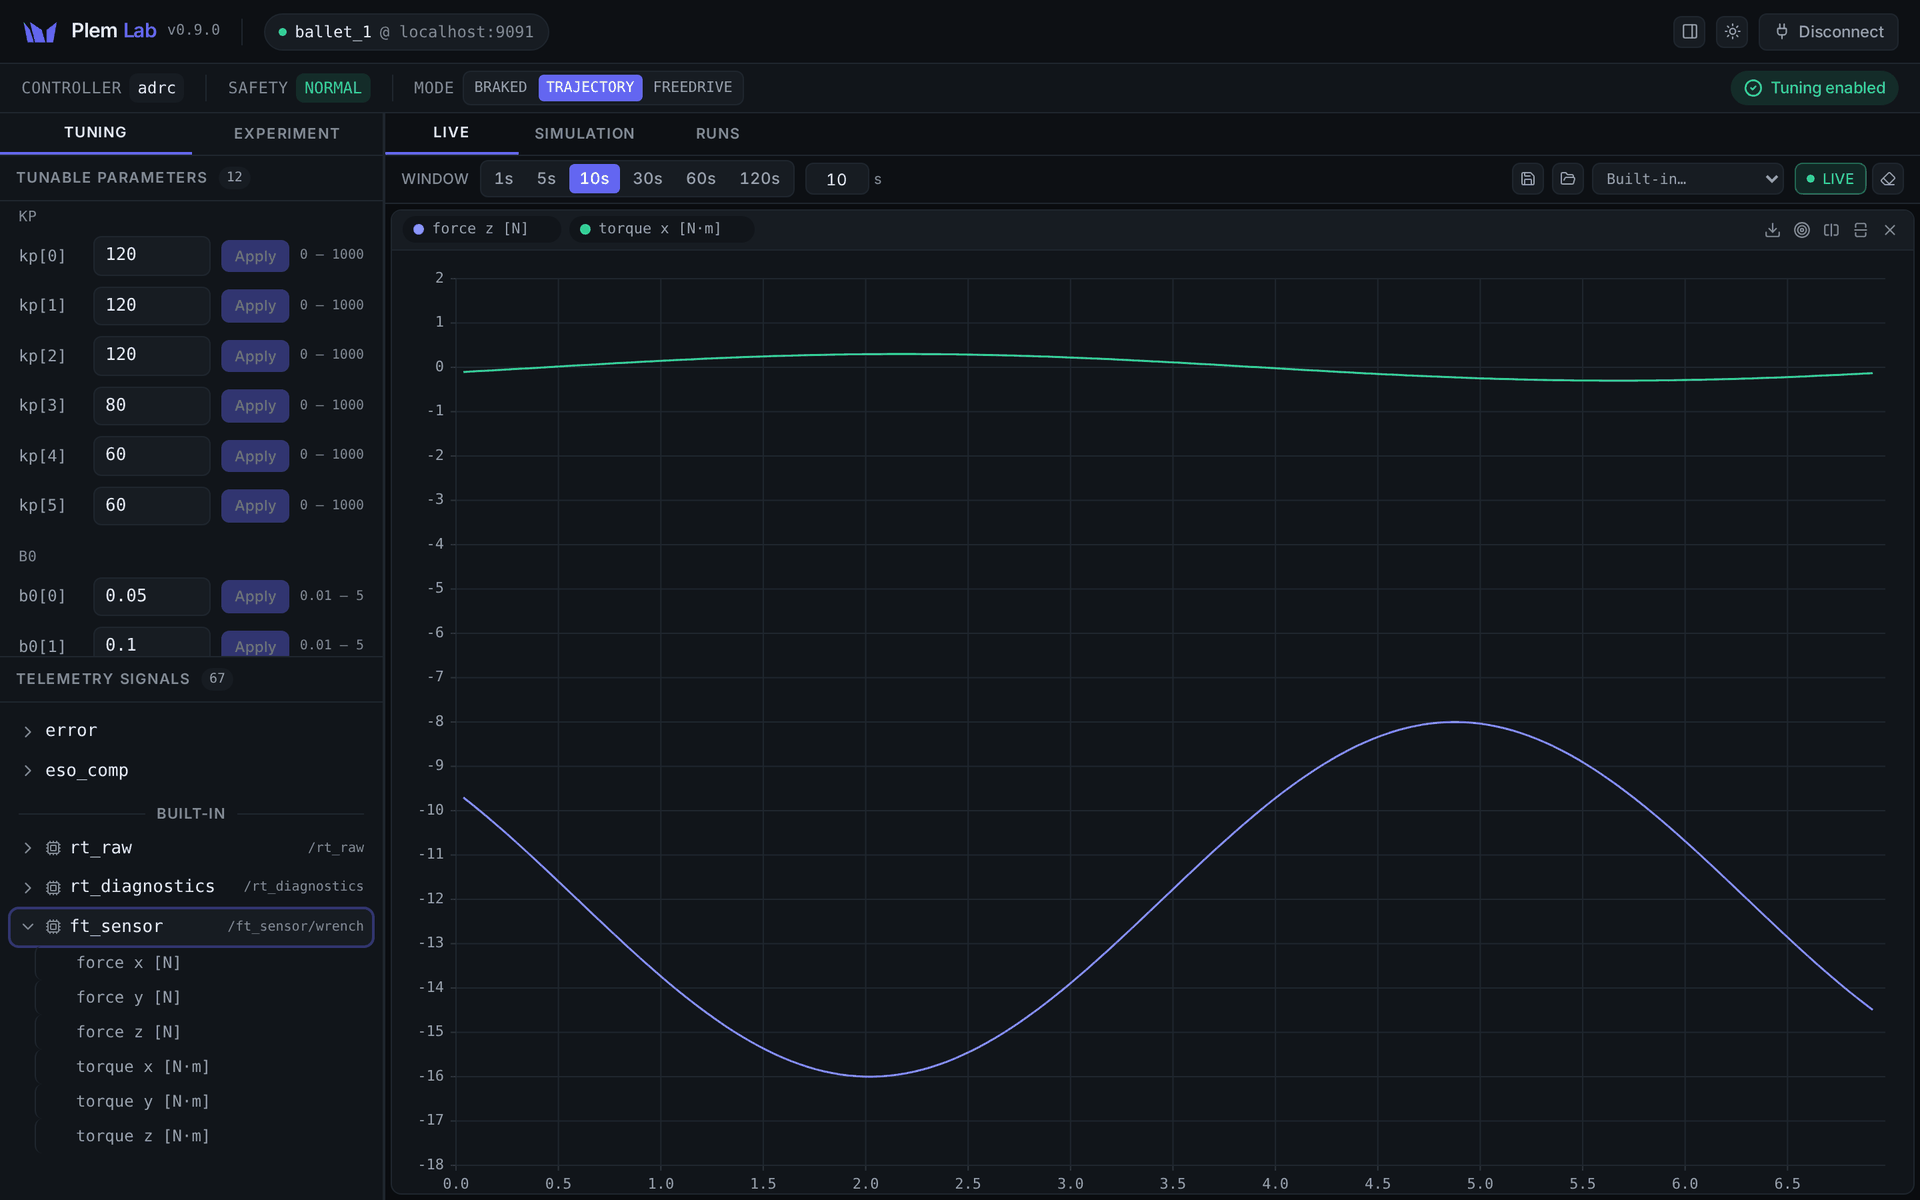
ft_sensor그룹은 이번 연결에서 첫 측정값이 도착한 뒤에야 트리에 나타납니다. 센서가 없는 로봇에서는 나타나지 않고, 연결이 끊겼다 다시 붙으면 다음 측정값이 올 때까지 다시 숨습니다.- 센서가 무효 값을 보낸 구간(케이블 빠짐·과부하·값 멈춤)은 0 으로 그리지 않고 버립니다. 그래프는 그 구간을 직선으로 건너뛰고, 내보낸 파일에서는 그 구간의 F/T 값이 비어 있습니다(F/T 신호만 있는 pane 이면 그 구간의 행이 없습니다). 임계값의 지속 시간도 그 구간을 건너 이어 세지 않습니다.
- F/T 신호에는 결손 칩이 없습니다.
- 내보내기는 다른 내장 신호처럼 pane 의 내려받기 버튼으로 합니다. Run & capture 기록에는 담기지 않습니다.
ft_sensor를 담은 레이아웃은 센서가 없는 로봇에서도 경고 없이 열리고, 그 신호만 데이터 없이 비어 있습니다.
센서 설정과 영점은 F/T 센서를 보세요.
그래프 다루기
| 하실 일 | 방법 |
|---|---|
| 시간 창 바꾸기 | 상단 1s … 120s 버튼, 또는 숫자 입력 (1–120초) |
| 멈춰서 보기 | 그래프를 드래그해 확대하면 자동으로 멈춥니다 (Paused · still recording). 더블클릭 또는 Resume 으로 실시간 복귀 |
| 값 읽기 | 그래프 위에 마우스를 올리면 각 신호의 값이 나옵니다 |
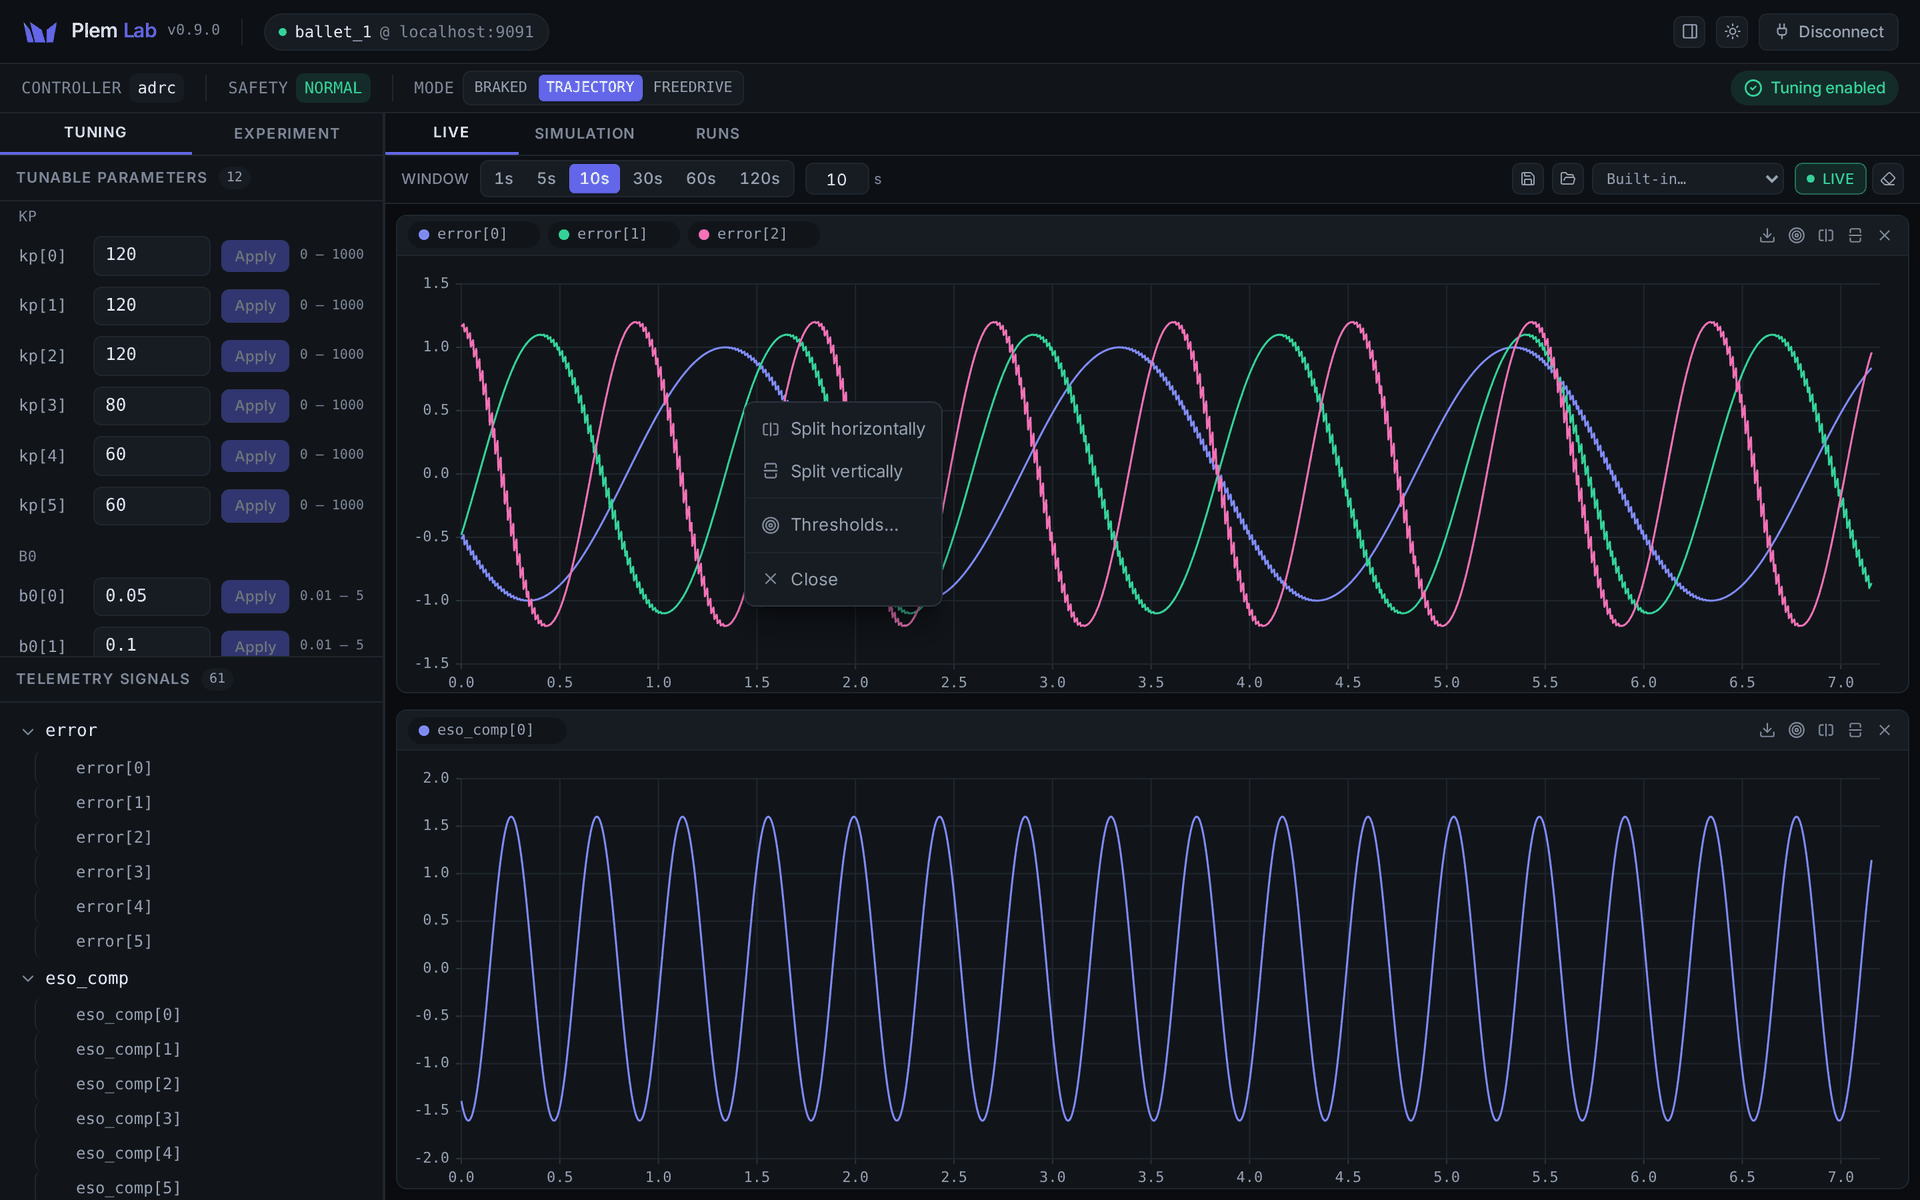
| 그래프 나누기 | pane 오른쪽 위 버튼 또는 우클릭 → Split horizontally · Split vertically |
| 신호 숨기기·빼기 | pane 위의 신호 칩 클릭 = 숨기기(눈금은 유지) · 칩의 ✕ = 빼기 |
| 지우기 | 상단 지우개 — 모든 그래프의 데이터를 버립니다 |
| 내보내기 | pane 의 내려받기 버튼 — 그 pane 신호를 CSV 와 JSON 으로 |
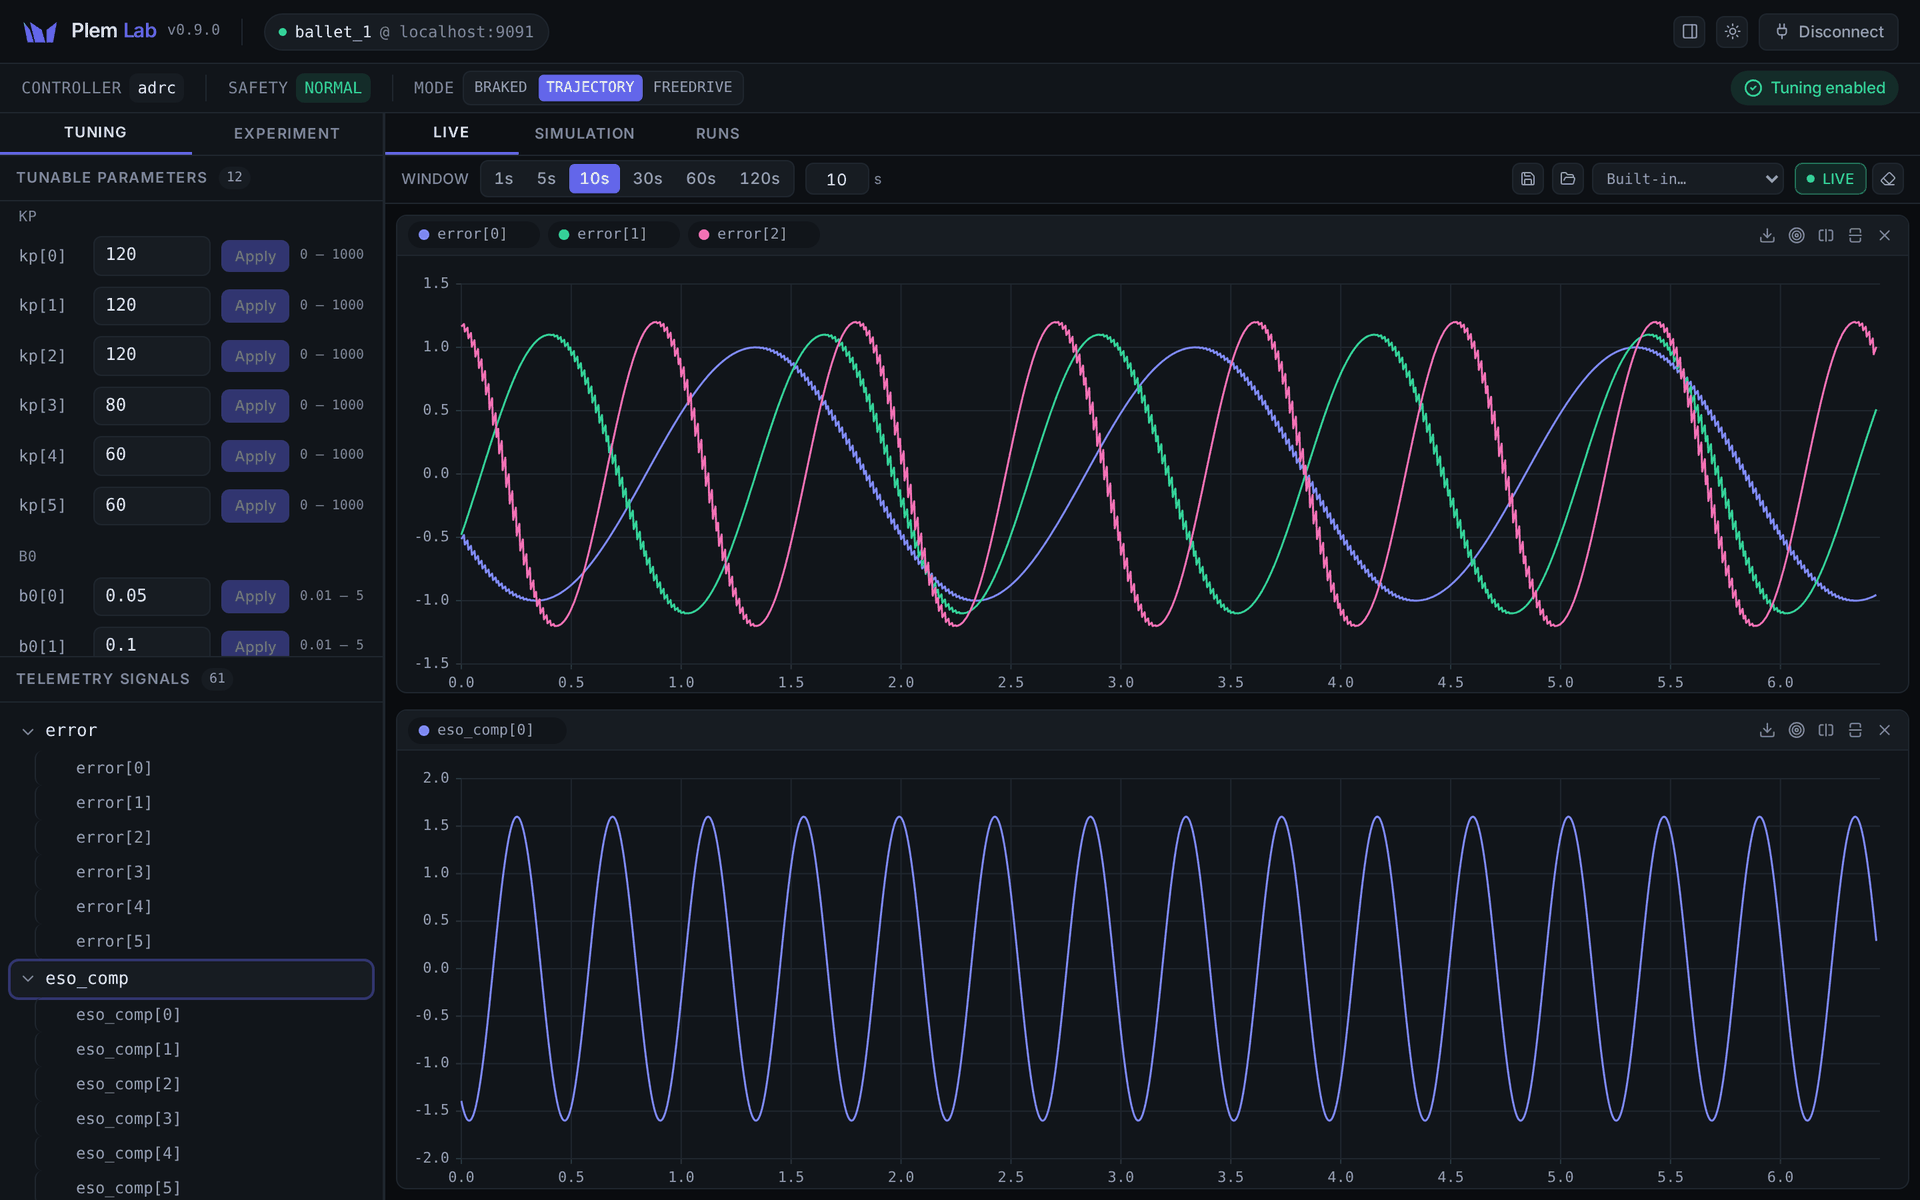
- 멈춰서 보는 동안에도 데이터는 계속 쌓입니다.
- 상단의 결손 칩은 전송 결손을 보여 줍니다 — 컨트롤러 신호 칩은 끊긴 구간 수와 누락 시간을,
rt_raw칩은 빠진 표본 수를 보여 줍니다. 넓은 창을 볼 때 화면은 요약해 그리지만 기록과 임계값 판정은 받은 데이터 그대로 합니다. - 컨트롤러 신호의 진폭에는 물리 단위가 붙지 않습니다. 시간(s)·백분율·내장 타이밍 신호(µs·ns)만 단위가 있습니다.
- 로봇이 BRAKED 면
BRAKED — no live telemetry. Switch to TRAJECTORY to stream signals.가 뜹니다.
레이아웃 저장
그래프 배치·신호 구성·임계값 밴드·시간 창을 JSON 파일로 저장하고 다시 불러올 수 있습니다. 상단의 저장·열기 버튼을 쓰세요. Built-in… 에는 제공되는 배치(주기 지터 감시 등)가 있습니다. 불러온 신호가 지금 컨트롤러에 없으면 그 신호만 건너뛰고 알려 줍니다.
임계값 — 수렴과 위반 판정
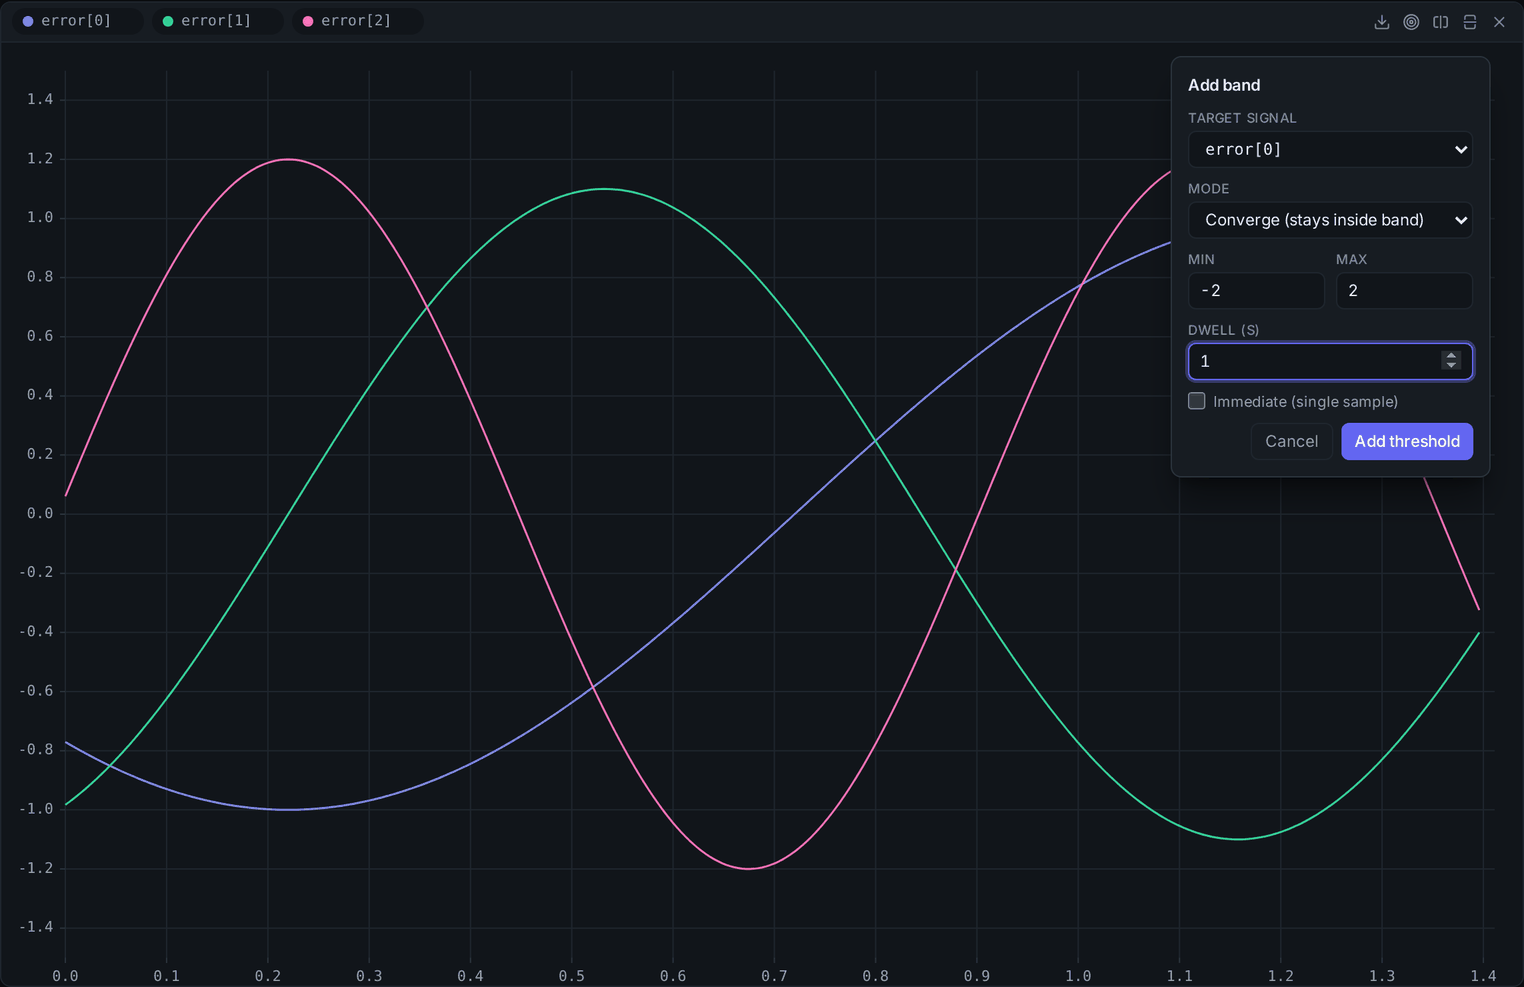
pane 의 과녁 버튼(또는 우클릭 → Thresholds…)에서 신호에 밴드를 걸어 두면 콘솔이 판정을 대신합니다.
| 항목 | 설명 |
|---|---|
| Target signal | pane 에 있는 신호 중 하나 |
| Mode | Converge — 밴드 안에 머무르면 수렴 / Violate — 밴드 밖으로 나가면 위반 |
| Min · Max | 밴드 범위. 같은 값이면 "정확히 이 값" |
| Dwell (s) | 판정에 필요한 지속 시간. Immediate 를 켜면 표본 하나로 판정합니다 |
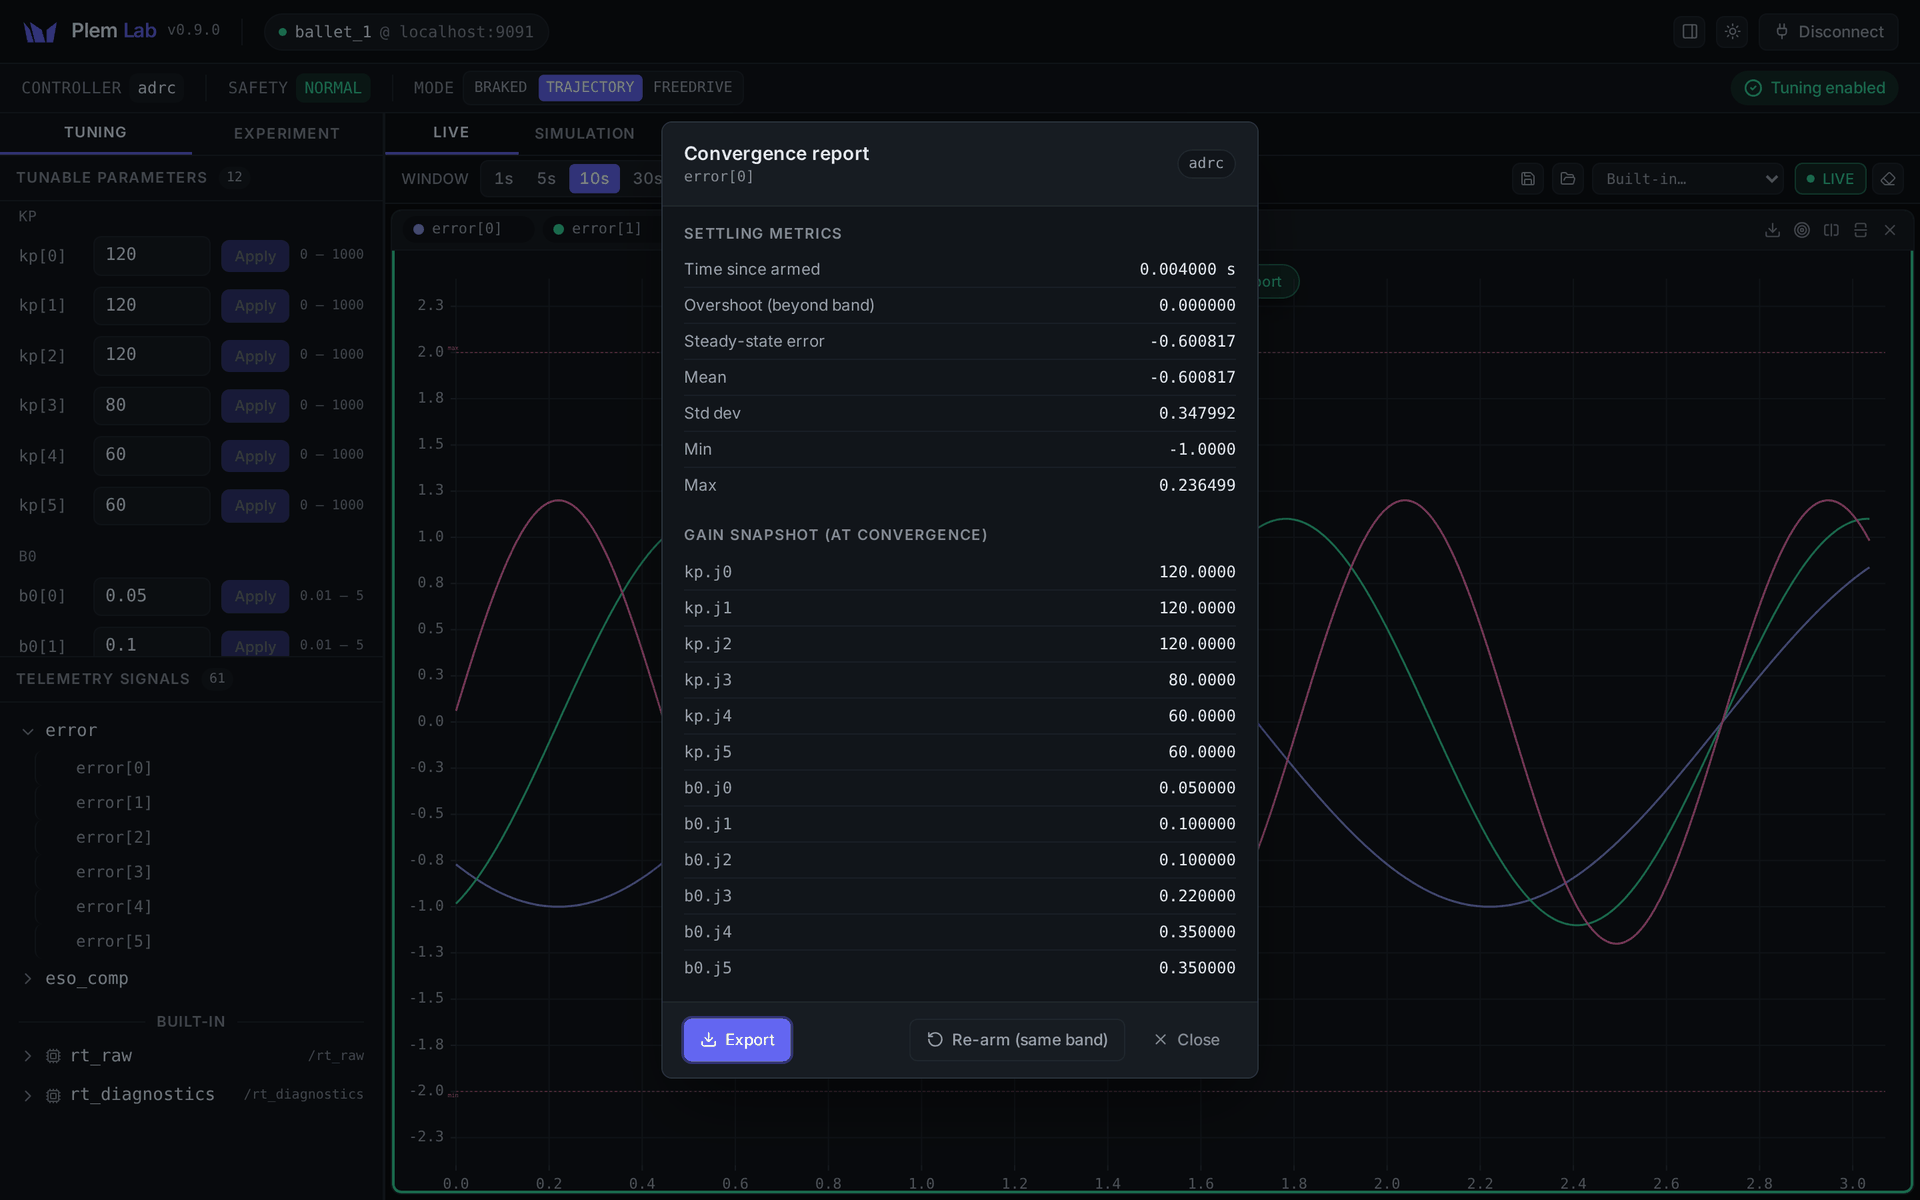
판정이 나면 pane 위에 배지가 뜹니다. 초록은 수렴, 빨강은 위반이며 누르면 리포트가 열립니다.
| 리포트 | 내용 | 버튼 |
|---|---|---|
| 수렴 | 정착 시간, 밴드 밖 오버슈트, 정상상태 오차(감시를 켠 뒤 전체 표본 평균과 밴드 중심의 차이 — 정착 구간만의 오차가 아닙니다), 평균·표준편차·최소·최대, 튜닝이 잠기지 않았고 Apply 한 값이 있으면 그때의 게인(없으면 No tuning gains recorded) | Export (CSV+JSON) · Re-arm (같은 밴드로 다시 감시) · Close — 밴드를 없앱니다 |
| 위반 | 첫 위반 시각, 위반 횟수, 마지막 위반, 감시 중 데이터 공백 여부 | Re-arm (횟수 초기화) · Remove (밴드 삭제) · 닫기 = 감시 유지 |
두 리포트의 닫기 동작이 다릅니다 — 수렴 리포트는 닫으면 밴드가 사라지고, 위반 리포트는 닫아도 감시가 계속됩니다. 컨트롤러 신호에 공백이 있으면 그 구간의 지속 시간은 세지 않습니다 (rt_raw 는 표본 손실이 있어도 앞뒤 표본 사이 시간이 그대로 셈해집니다).