Teaching Pendant
브라우저에서 로봇을 움직이고, 자세를 저장하고, 작업 순서를 만들어 실행하는 화면입니다. 로봇 스택이 떠 있어야 접속되므로 plem TUI 로 먼저 기동하세요. 주소는 http://<기기 주소>:8080/web/ 이고, TUI 의 Robot Control 화면에서 i 를 누르면 확인하실 수 있습니다.
주소로 들어갔는데 펜던트 대신 「PLEM 을 사용할 수 없습니다」 안내 페이지가 뜨면 이 기기의 라이선스를 확인하지 못한 것입니다 — 페이지의 사유와 조치를 따른 뒤 plem 에서 로봇 스택을 다시 시작하세요. 자세한 절차는 문제 해결에 있습니다.
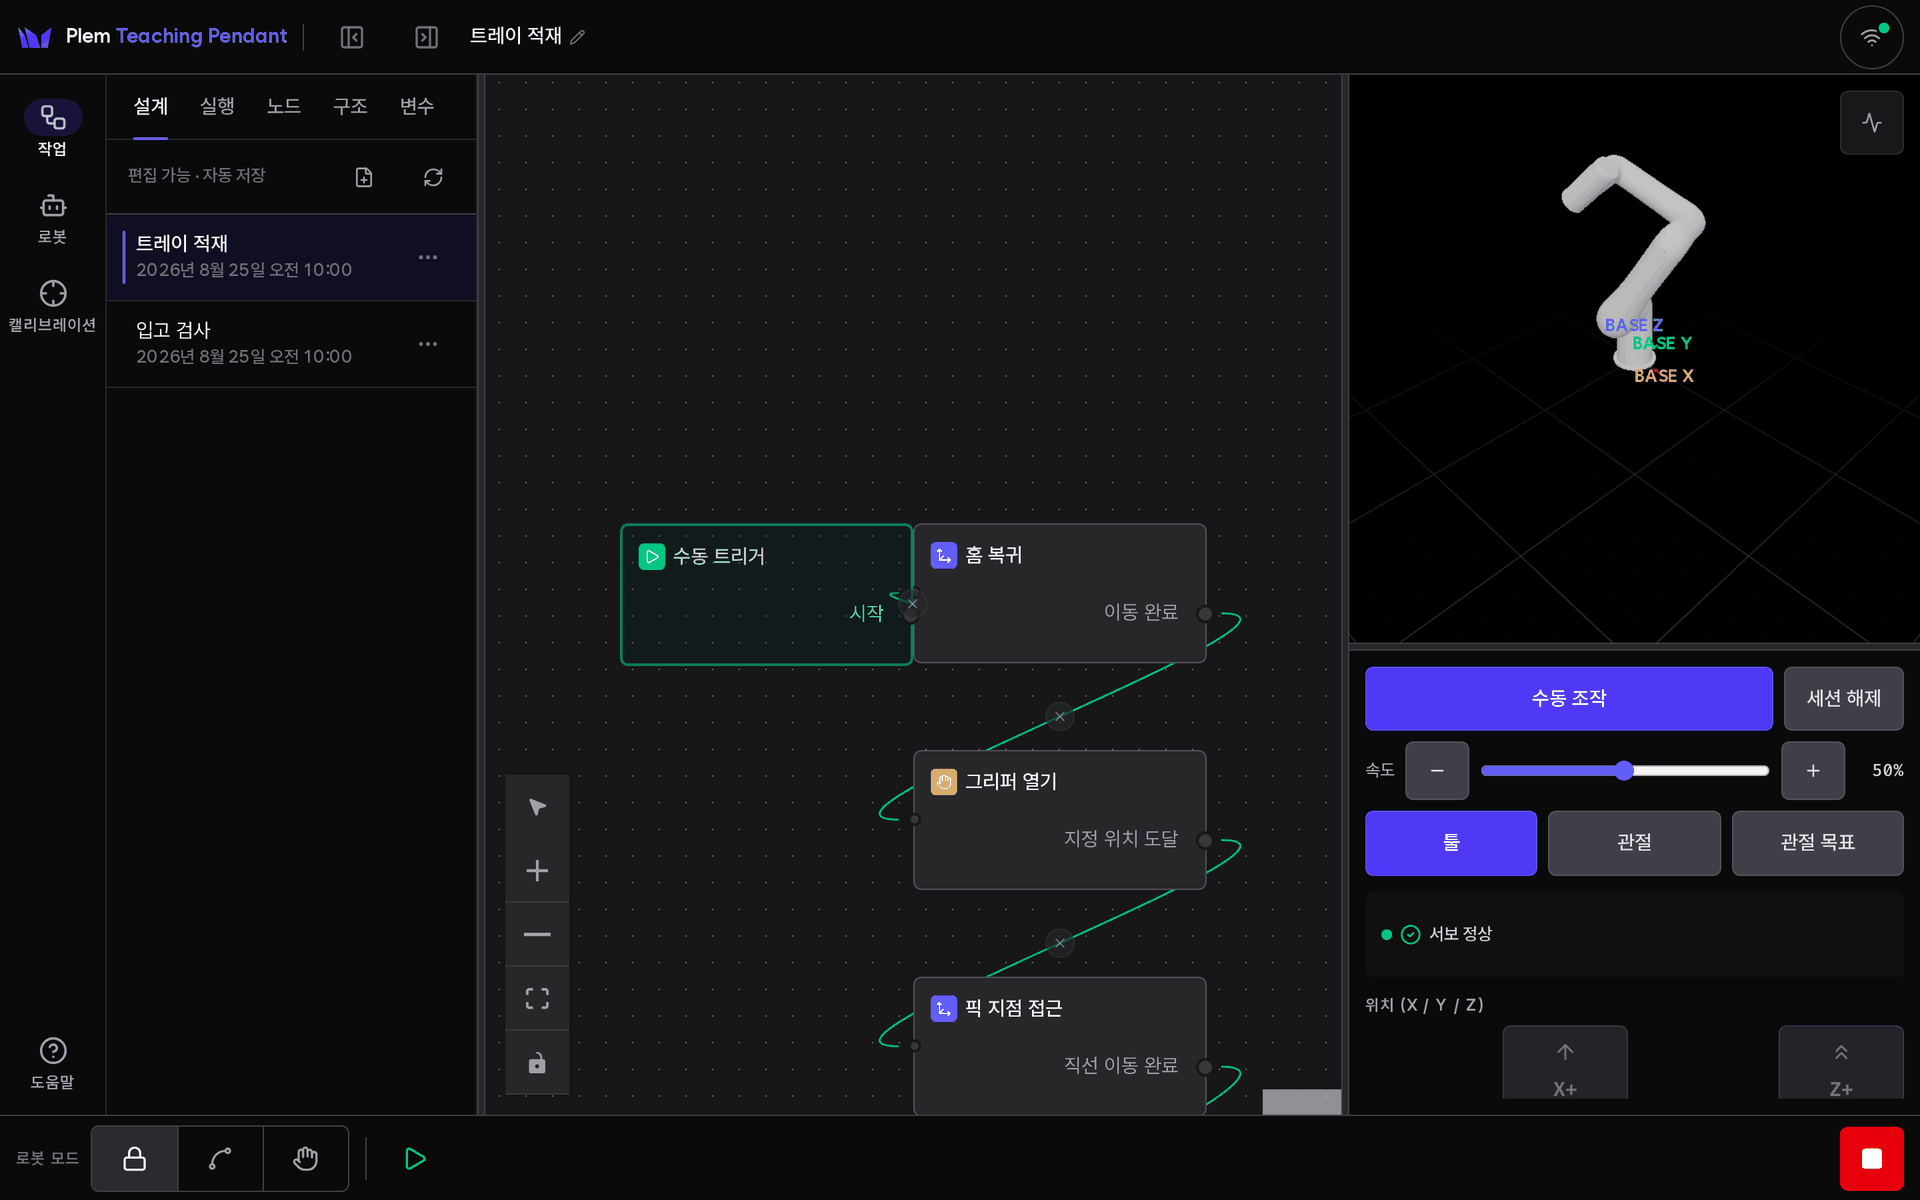
기본 흐름은 이렇습니다.
- 로봇을 움직여 작업 자세를 잡고 웨이포인트로 저장합니다.
- 워크플로우를 만들어 웨이포인트 이동·그리퍼·대기를 순서대로 잇습니다.
- 배포하고 실행합니다. 실행 중에는 캔버스가 진행 상황을 보여 줍니다.
| 페이지 | 내용 |
|---|---|
| 화면 구성과 단축키 | 상단 바·세 칸 배치·3D 열 접기·왼쪽 트리·단축키 |
| 로봇 움직이기 | 브레이크·프리드라이브 전환, 조그, 웨이포인트 저장 |
| 워크플로우 만들기 | 노드 추가·연결·파라미터, 저장과 내보내기 |
| 노드 레퍼런스 | 쓸 수 있는 노드와 운영자가 설정하는 값 |
| 배포와 실행 | ▶ 하나로 배포와 실행, 실행 제어, 실행 중 화면, 오류 목록, 정지 후 재개 |
| Hand-eye 캘리브레이션 | 카메라 위치 측정(새 측정)과 현재 값 관리 |
| 설정 | 로봇 편집(그리퍼·F/T 센서)·카메라·그리퍼 설정 |
화면은 한국어 하나이고 어두운 테마 하나입니다. 터치 화면과 장갑 낀 손을 기준으로 만들어져 버튼이 큽니다.