배포와 실행
워크플로우를 실행하는 길은 하나입니다 — 하단 로봇 제어 바의 ▶.
| 보는 문서 | ▶ 가 하는 일 |
|---|---|
| 워크플로우 | 검증 → Job 으로 배포 → 시작을 한 번에 합니다. Job 은 실행 목록에 남고, 반복해서 시작할 수 있습니다 |
| 배포된 Job | 그 Job 을 시작합니다. 끝난 뒤에는 재실행 이 되어 같은 Job 을 다시 돌립니다 |
▶ 가 눌리지 않으면 버튼 위 설명이 이유입니다 — 워크플로우가 아직 저장되지 않음 · 로봇 연결 확인 중 · 캘리브레이션 자율 구동 중(끝나거나 중단할 때까지). 복구 대기 중의 ▶ 이어서 실행 은 캘리브레이션 자율 구동 중 · 보호정지 중 · 로봇 안전 상태 미확인(로봇 연결이 살아 있고 안전 상태를 받을 때까지) · 시작 위치에서 벗어남(재개 기준을 아직 받지 못한 동안 포함) 일 때 잠깁니다. 검증은 ▶ 를 누른 뒤에 하고, 실패하면 같은 바의 오류 표시에 건수로 나타납니다(아래 표). 보호정지가 감지되면 하단 바는 복구 대기 가 됩니다 — ▶ 이어서 실행 은 안전 상태를 확인할 때까지 잠기고, ⏹ Job 정지 는 계속 누를 수 있습니다(아래 「보호정지와 복구」).
로봇이 실제로 움직입니다. 작업 반경을 비우고, 비상정지에 손이 닿는 위치에서, 처음에는 낮은 속도로 한 번 돌려 보세요. 로봇 모드가 TRAJ 여야 합니다.
배포
▶ 를 누르면 검증 → 배포 → 시작 순서로 진행되고, 캔버스는 방금 배포한 Job 을 보여 줍니다(읽기 전용). 접혀 있던 3D 뷰는 이때 자동으로 펼쳐집니다.
검증에 걸리면 배포되지 않고 하단 로봇 제어 바의 오류 표시에 건수가 오릅니다 — 누르면 이유 전문이 펼쳐집니다.
| 안내 | 뜻 |
|---|---|
배포할 수 없음 — 로봇이 지정되지 않음 | 워크플로우에 로봇이 없습니다. 서버 연결 뒤 새로 만든 워크플로우에는 자동으로 들어갑니다 |
배포할 수 없음 — 검증 실패 N건 (시작 노드·연결·반복 구조) | 상세 창의 검증 섹션을 보고 고치세요 |
아직 연결하지 않은 결과 점도 배포를 막지 않습니다 — 그 결과가 나오면 워크플로우가 거기서 끝납니다. 이 로봇에 없는 웨이포인트를 가리키는 이동 노드는 배포가 거부됩니다 — 노드에서 다른 웨이포인트를 고르세요(이름을 바꾼 웨이포인트는 그대로 실행됩니다). 변수로 웨이포인트 이름을 정하는 노드는 배포 때 알 수 없으므로 실행 중에 그 노드에서 실패할 수 있습니다.
고치려면 작업 › 설계에서 워크플로우를 다시 여세요(실행 중·복구 대기 중에는 잠깁니다). 고친 내용은 워크플로우에서 다시 ▶ 를 눌러야 새 Job 으로 반영됩니다.
▶ 는 남은 편집 내용이 저장될 때까지 기다립니다. 저장에 실패하면 배포하지 않고 하단 바에 사유가 뜹니다 — 다시 ▶ 를 누르면 저장부터 다시 시도합니다.
창을 닫거나 새로고침할 때도 최신 편집 내용의 저장 전송을 시도합니다. 다만 진행 중이던 저장과의 도착 순서는 보장되지 않으므로, 편집을 마친 뒤 자동 저장이 끝난 것을 확인하고 닫으세요.
실행 제어
| 상태 | 보이는 버튼 |
|---|---|
| 배포됨 | ▶ 실행 |
| 실행 중 | ⏸ 일시정지 · ⏹ Job 정지 |
| 일시정지됨 | ▶ 재개 · ⏹ Job 정지 |
| 일시정지 중 · 재개 중 | 대기 표시 · ⏹ Job 정지 |
| 완료 · 정지됨 · 실패 · 오류 · 시작 실패 | ▶ 재실행 — 같은 Job 을 다시 돌립니다. 원인을 치운 뒤 다시 누르세요 |
- 일시정지 는 지금 노드가 끝난 뒤 멈춥니다. 긴 이동 중에는
일시정지 중...이 그만큼 길게 보입니다. - 정지 는 진행 중인 이동까지 감속해 멈춥니다. 정지한 로봇은 목표가 아니라 멈춘 자리에 있습니다 — 다시 실행하기 전에 로봇 위치와 그리퍼에 물린 것을 눈으로 확인하세요.
- 버튼을 눌러도 상태는 서버가 실제로 바뀐 것을 확인한 뒤에 바뀝니다. 잠깐의
…중표시는 정상입니다. - 재실행할 때도 새 실행이 확인될 때까지 시작 중... 이 표시되고, 확인되면 일시정지·정지 버튼으로 바뀝니다.
실행 중 화면
배포 직후나 실행 목록에서 실행 중인 Job 행을 누르면 캔버스가 그 Job 을 보여 주고 진행을 그립니다 — 실행 중인 노드는 파란 테두리와 도는 아이콘, 끝난 노드는 초록, 실패한 노드는 빨강이 됩니다. 새로고침·새 탭·둘째 기기로 연 화면에는 지난 노드 색이 복원되지 않습니다. 새로 연 화면은 다음 이벤트부터 해당 노드의 색이 채워집니다.
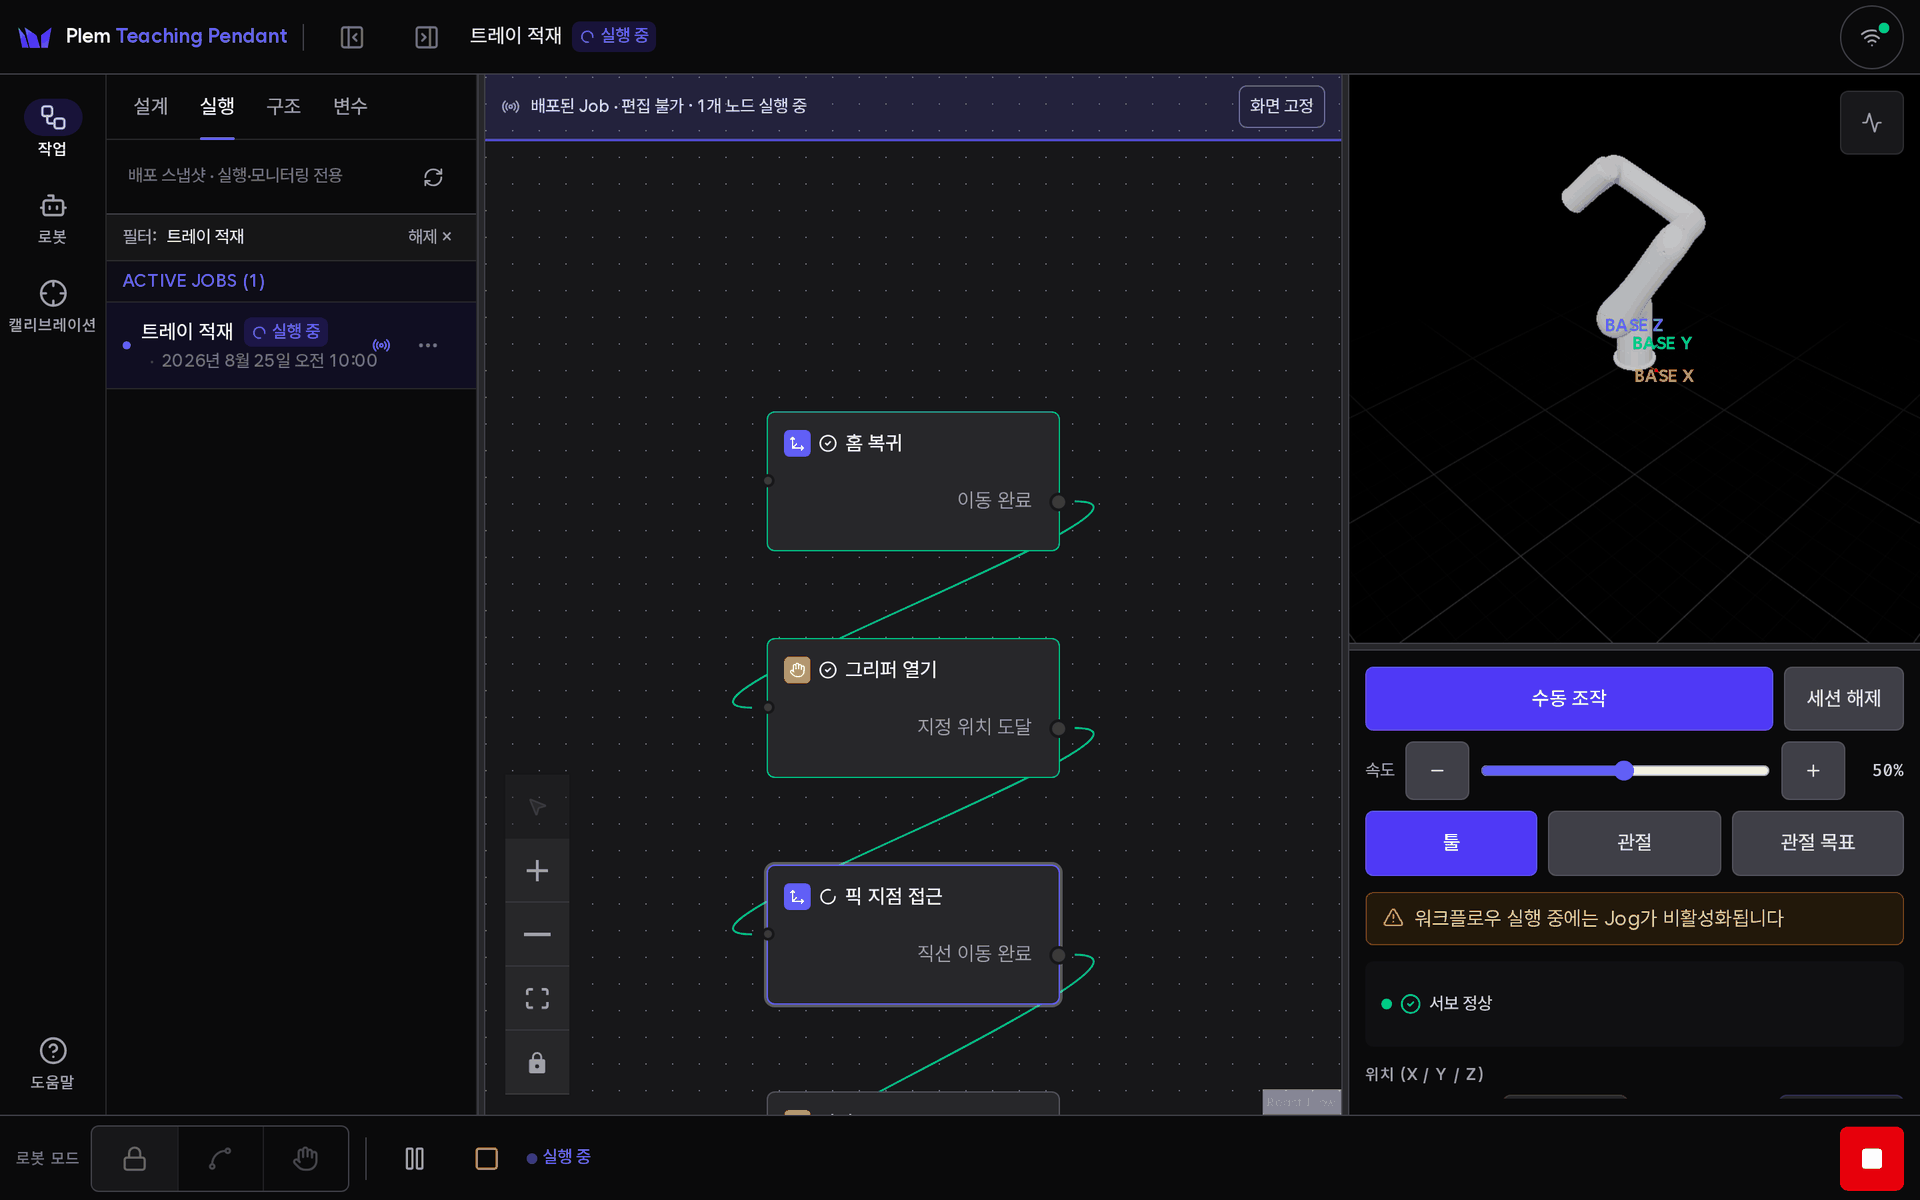
실행 중에는 띠의 화면 고정 으로 노드 색을 그 순간에 멈춰 둘 수 있습니다 — 일시정지·정지와 보호정지 복구는 그대로 동작합니다. 실행이 끝나면 하단 바에 결과에 따라 완료 · 정지됨 · 실패 · 오류 가 뜨고, 화면은 그대로인 채 노드 색은 마지막 결과 그대로 남습니다 — 이 화면에서 끝나는 것을 지켜본 경우에 한합니다. 새로 접속해 실행 목록에서 끝난 Job 을 열면 모든 노드가 대기 색입니다(지난 실행 결과는 다시 그리지 않습니다).
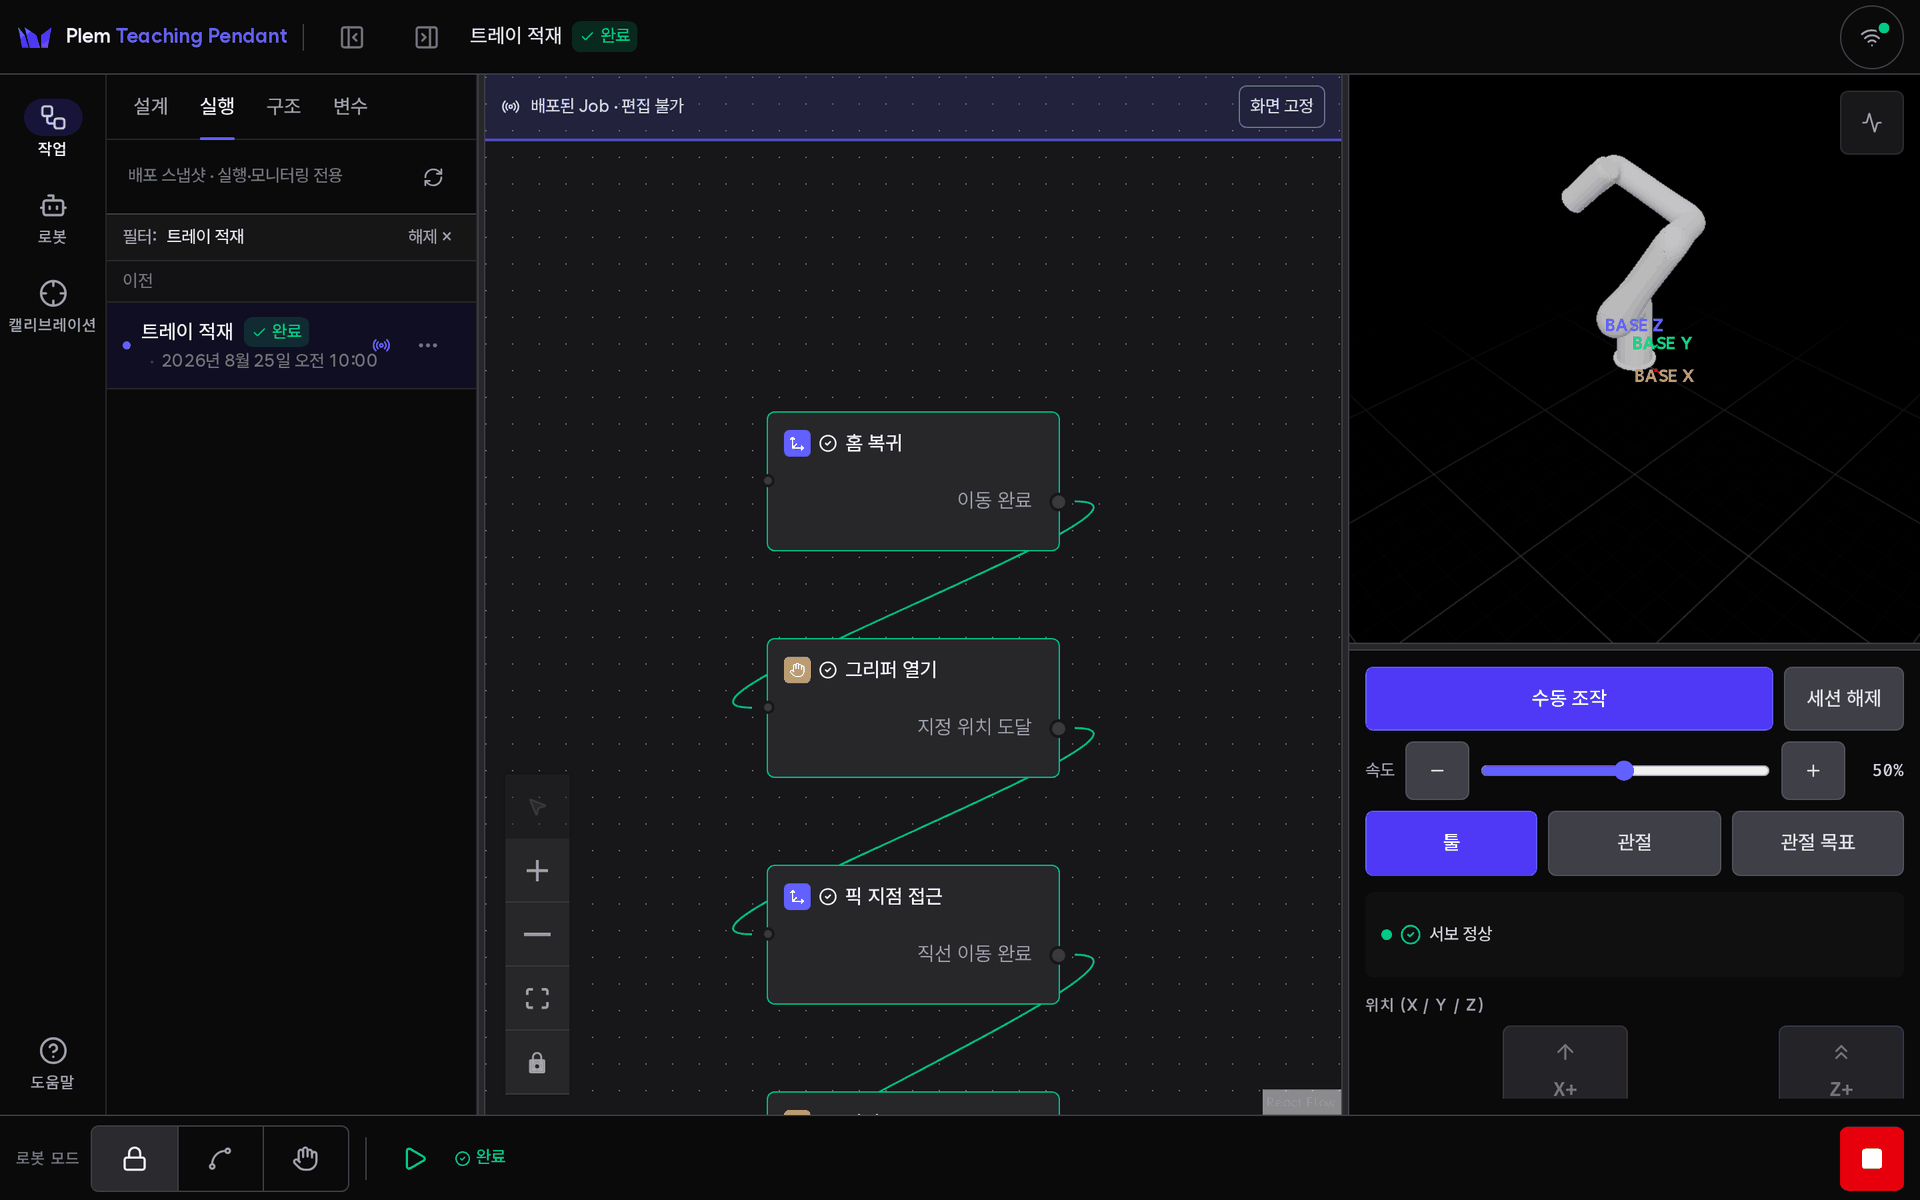
Job 화면에서도 노드를 두 번 누르면 상세가 열립니다 — 제목 옆에 「배포 스냅샷 · 읽기 전용」이 붙고, 설정 값·값 연결(받는 값과 성공 후 저장할 변수)·반복 조건식·분기 조건은 그 Job 이 담고 있는 값 그대로이며 고칠 수 없습니다. 고치려면 작업 › 설계에서 워크플로우를 여세요. 「검증」과 「출력 정의」는 배포 당시 기록이 아니라 지금 설치된 스킬 목록 기준입니다.
노드가 실패하면 하단 로봇 제어 바의 오류 건수가 오릅니다. 누르면 실패한 노드 목록이 시각순으로 펼쳐지고(마지막이 「최종 실패」), 항목을 누르면 그 노드로 이동합니다. 배포된 Job 의 실행 중 오류도 여기 뜹니다.
실행 목록
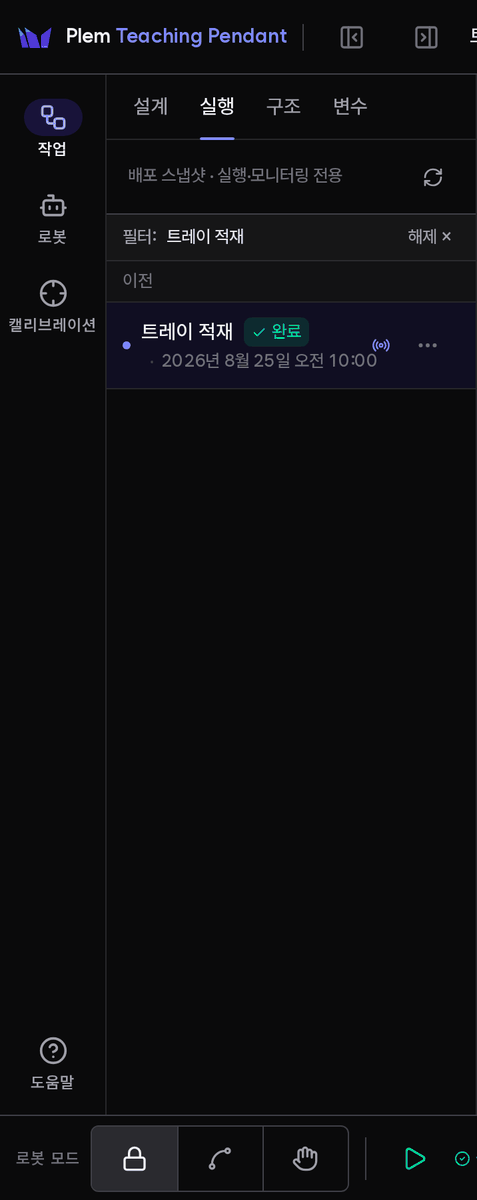
왼쪽 트리의 작업 › 실행이 Job 목록입니다. 지금 도는 것은 맨 위에 고정되고, 나머지 Job 은 날짜별로 묶여 최근 20건까지 보입니다 — 더 오래된 것은 더 보기 로 20건씩 더 펼칩니다. 행은 「열기」입니다 — 시작·정지는 하단 로봇 제어 바에서 합니다. 행의 ⋯ 메뉴에 JSON 다운로드·레이블 편집·삭제가 있습니다. 서버가 돌리고 있지만 저장된 Job 이 목록에 없는 실행(예: 다른 클라이언트가 시작한 것)은 맨 위 실행 중 묶음에 「서버 실행」 행으로 보입니다 — 열어서 하단 바로 정지·일시정지할 수 있고, ⋯ 메뉴는 없습니다.
| 조작 | 동작 |
|---|---|
| 행 클릭 | 그 Job 을 캔버스에 엽니다 — 실행 중이면 진행이, 끝났으면 마지막 결과가 보이고, 하단 바의 ▶ ⏸ ⏹ 이 그 Job 을 제어합니다 |
| ⋯ › JSON 다운로드 | 배포 당시 워크플로우를 파일로 저장 |
| ⋯ › 레이블 편집 | Job 에 라벨 붙이기 |
| ⋯ › 삭제 | 삭제 (메뉴 안에서 한 번 더 확인) |
서버와 다시 연결되면 현재 복구 대기 상태를 확인해 ▶ 이어서 실행 · ⏹ Job 정지 를 표시합니다. 새로고침하거나 다른 기기에서 들어와도 일시정지된 Job 은 ▶ 재개 · ⏹ Job 정지, 복구 대기 Job 은 ▶ 이어서 실행 · ⏹ Job 정지 로 제어합니다. 서버에 처음 연결되면 활성 Job 을 자동으로 엽니다. 활성 Job 이 없고 복구 대기 행이 하나면 그 행을 열며, 여럿이면 목록에서 직접 고르세요(아래 「보호정지와 복구」).
하단 바의 ⏸ 는 현재 노드가 끝난 뒤 멈춥니다 — 즉시 정지가 아니며, 기다리는 동안 「일시정지 중… 현재 노드가 끝나면 멈춥니다」 로 보입니다. ⏸·⏹·▶ 를 눌렀는데 서버가 일정 시간 안에 받았다는 신호를 주지 않으면 하단 바가 「확정 안 됨」 으로 바뀌고 같은 명령을 다시 보내는 버튼이 생깁니다. 재개 직후 ⏹ 를 눌러도 정지 응답을 기다리며, 앞선 재개의 시작이나 복구 대기 표시만으로 정지를 확정하지 않습니다. 정지·일시정지가 확정되지 않았는데 로봇이 계속 움직이면 비상정지 를 누르세요 — 화면의 버튼은 요청일 뿐입니다.
실행 상태를 받는 연결(상단 「연결」의 실행 채널)이 끊기면 캔버스와 하단 바가 회색·점선 으로 바뀌고 끊긴 시각이 표시됩니다 — 그때부터 보이는 노드 색과 상태는 마지막으로 받은 것이지 로봇의 지금 상태가 아닙니다. 연결이 돌아와도 서버는 그 사이의 변화를 다시 보내 주지 않으므로, 「다시 연결됨」 으로 바뀌되 다음 실행이 시작되거나 Job 이 끝날 때까지 회색이 유지됩니다 — 그 사이 받는 이벤트는 해당 노드·변수만 갱신하고, 끝난 Job 은 서버에 물어 완료로 정리합니다. 3D 뷰도 로봇 연결이 끊기면 마지막 자세를 회색으로 남기고 「마지막 자세 표시 중」 으로 알립니다 — 끊긴 시각은 상단 「연결」 에서 봅니다.
원본 워크플로우를 지운 Job 은 이름 자리에 워크플로우 삭제됨 과 archived 표시가 붙습니다. 이 Job 도 열어서 하단 바의 ▶ 로 다시 실행할 수 있습니다 — 원본 대신 배포 당시 저장한 사본을 사용합니다.
보호정지와 복구
보호정지가 걸리면 하단 로봇 제어 바의 로봇 모드 옆에 호박색 P-STOP 표시와 ↻ (P-STOP 복구) 버튼이 나타나고 바의 윗선이 호박색으로 바뀝니다. 실행 중이던 Job 은 멈춥니다. P-STOP 표시는 실행 중이 아닐 때도 뜨며, 그 설명(표시를 누르면 보입니다)은 Job 이 실제로 보호정지됐을 때만 작업 정지와 체크포인트 저장을 말합니다. 보호정지 동안 곡선(TRAJ) 칸 · ▶(실행·재개) · 조그 · 웨이포인트로 이동 · 캘리브레이션 구동은 흐려지고 잠기며, 잠긴 버튼 위에 이유가 뜹니다. 자물쇠(BRAKED)·손(FREE) 칸 · ⏸ · ⏹ Job 정지와 바 오른쪽 끝의 「정지」는 그대로 쓸 수 있습니다 — 단 로봇이 아직 보호정지를 보고하는 동안은 로봇 모드 중 손(FREE) 칸만 열립니다. ↻ 를 누르고 P-STOP 복구 확인 창에서 진행하면 복구를 요청하는 것입니다 — 요청이 전달된 것과 실제로 풀린 것은 다릅니다. 물리 원인(비상정지 버튼·관절 범위·필드버스)이 남아 있으면 풀리지 않으므로 먼저 제거하세요. 관절 범위 밖이면 같은 바의 로봇 모드 손(FREE) 칸으로 프리드라이브에 들어가 손으로 되돌립니다. 요청 뒤에도 보호정지가 남아 있으면 ↻ 위에 이유와 할 일을 적은 안내가 뜨고 손(FREE) 칸이 강조됩니다 — 안내는 닫거나 다시 복구할 때까지 남습니다.
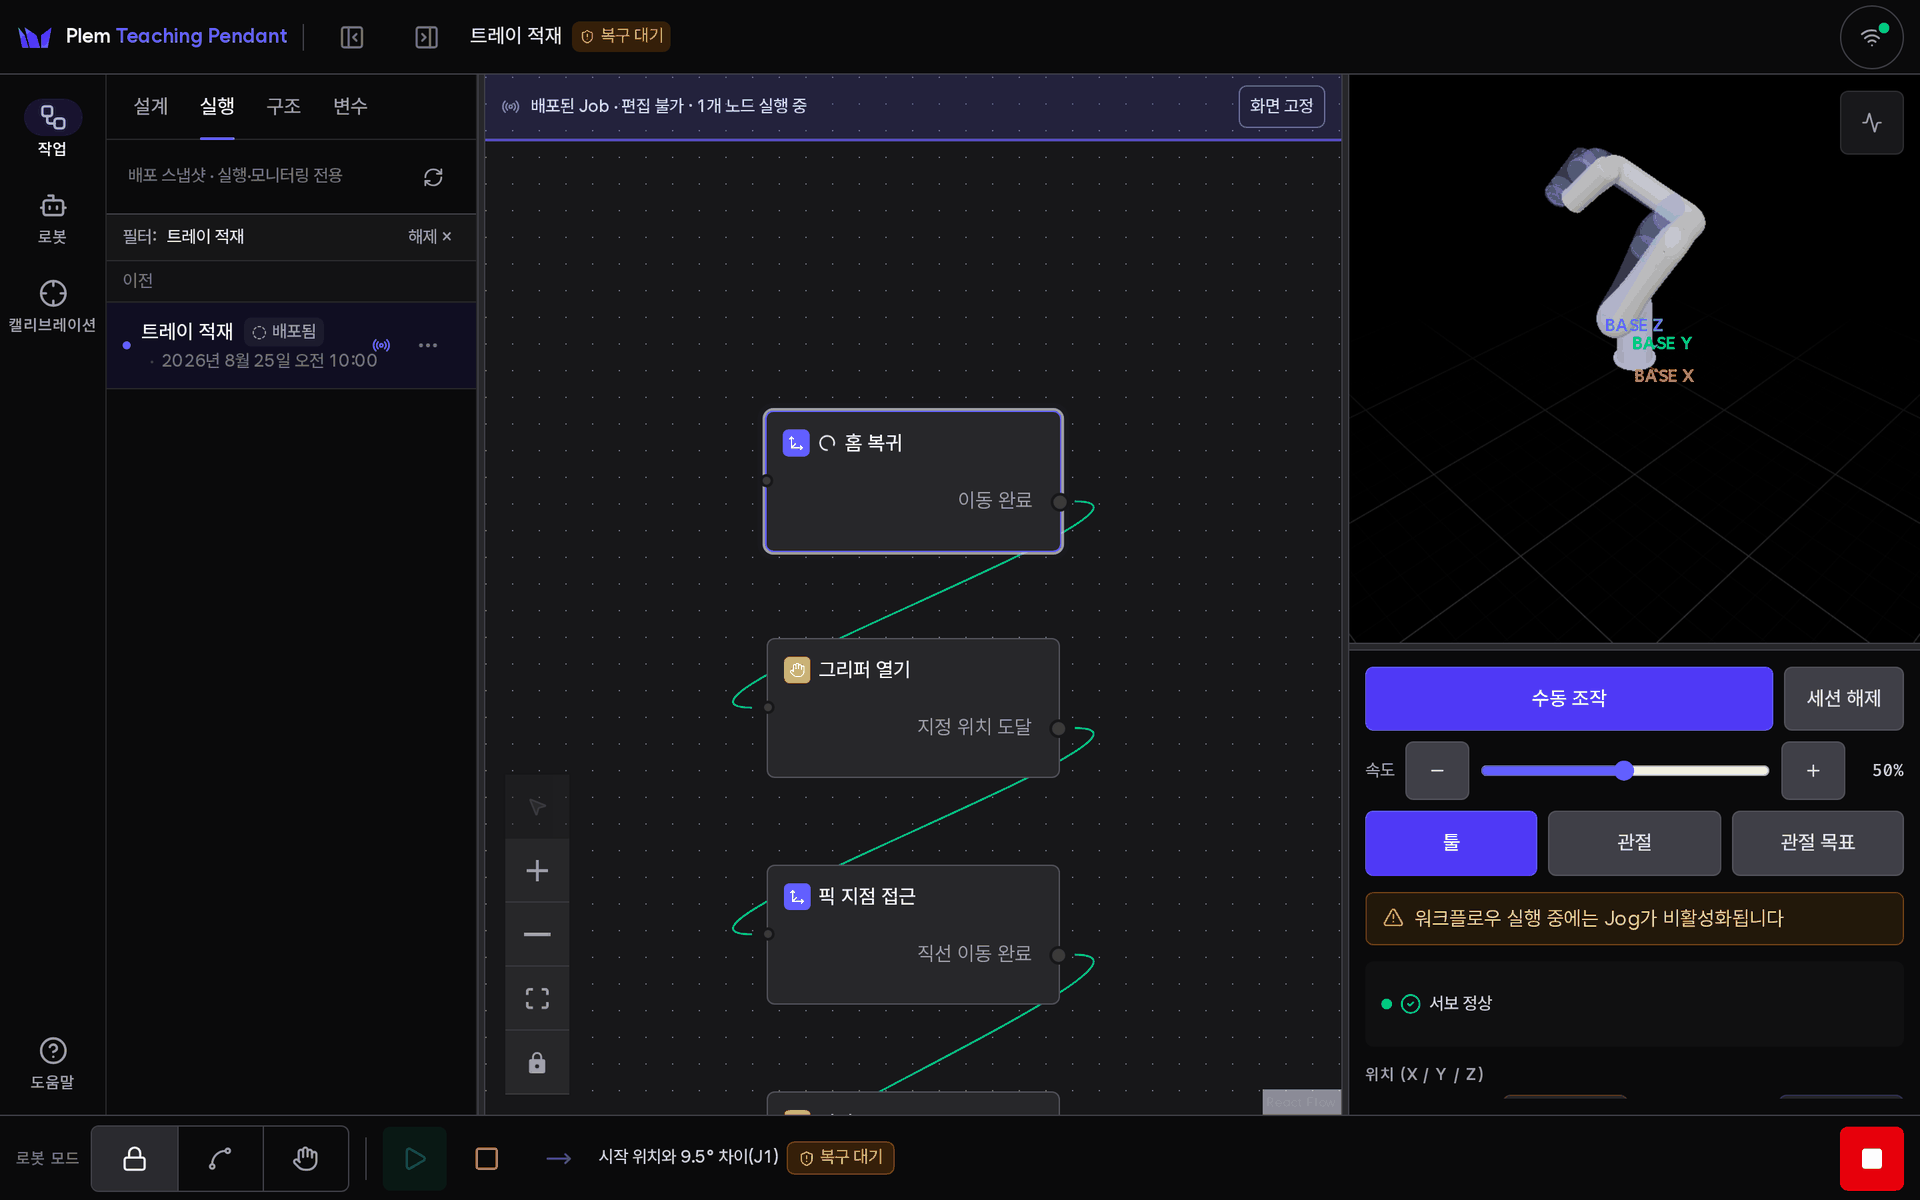
보호정지가 감지되면 하단 바는 복구 대기 로 바뀌고 ▶ ⏹ 이 복구 결정이 됩니다 — 별도 창은 뜨지 않으므로 FREE 등 화면의 다른 조작이 가려지지 않습니다. ▶ 는 강조되고, 버튼 위에 안내가 뜹니다. 단 보호정지가 남아 있는 동안(P-STOP 표시가 있는 동안) ▶ 는 잠기고 버튼 위에 이유가 뜹니다(↻ 복구가 먼저) — Job 이 멈춘 것과 로봇의 보호정지가 풀린 것은 다른 일입니다. ⏹ Job 정지는 로봇을 움직이지 않으므로 그동안에도 누를 수 있습니다. 자동으로 다시 시작하지 않습니다.
시작 위치 맞추기. 이어서 실행하려면 로봇이 재개의 기준 자세에 있어야 합니다 — 보호정지 뒤 프리드라이브로 밀어 두었거나 조그로 옮긴 채 이어서 실행하면 엉뚱한 자리에서 다음 목표로 새 경로를 그리게 되기 때문입니다. 하단 바의 ⏹ 옆에 그 자세와 지금 자세의 차이(가장 많이 벗어난 관절과 각도)가 보이고(좁은 화면에서는 ⓘ 를 누르면 보이며, 이동 결과가 나오면 저절로 열립니다), 3D 뷰에는 그 자세가 반투명 로봇으로 겹쳐 보입니다. 옆의 시작 위치로 이동(→ 아이콘)을 누르고 있는 동안 로봇이 그 자세를 목표로 천천히 계획된 경로로 이동합니다(조그의 관절 목표와 같은 방식 — 손을 떼면 취소를 요청하고, 누른 채 두면 목표까지 갑니다; 로봇이 TRAJ 이고 수동 조작이 꺼져 있어야 합니다). 차이가 허용치 안에 들어오면 ▶ 가 풀립니다 — 이동 중이면 떼거나 도착한 뒤 누르세요. 기준 자세는 재개할 노드가 이동 노드이고 그 웨이포인트(변수로 연결했다면 그 값)를 찾을 수 있으면 그 웨이포인트의 현재 값, 아니면 체크포인트를 마지막으로 저장할 때 관측한 자세입니다. 노드 사이에서 멈추면 다음 노드 실행 전 자세이며, 노드 실행 중 보호정지되면 중단 처리 때 기록한 자세입니다. 서버는 이어서 실행 요청을 처리할 때 마지막으로 받아 둔 관측 각도와 그때 조회한 기준의 최대 편차를 검사해 허용치 밖이면 거부합니다. 화면은 미리보기의 기준과 따로 받은 관절값으로 같은 계산을 하므로 요청 결과가 화면과 다를 수 있습니다. 재개가 시작될 때 재개할 이동 노드의 웨이포인트가 검사 때와 달라져 있으면(그 사이 재교시·변수 변경) 첫 이동 전에 멈추고 다시 확인을 요구합니다. 이 검사는 출발 자세의 편차만 봅니다 — 복귀 이동의 경로도 다른 이동과 같은 계획기가 만들므로 새로 얻는 경로 안전은 없고, 이동 전 주변을 직접 대조하세요. 허용치(기본 5°)는 실기에서 아직 확정하지 않은 값입니다.
| 버튼 | 동작 |
|---|---|
| ▶ 이어서 실행 | 멈춘 노드부터 이어서. 로봇이 시작 위치에 있을 때만 — 멈출 때 자세를 기록하지 않은 옛 체크포인트에 기준이 없으면 거부되니 ⏹ 뒤 처음부터 |
| ⏹ Job 정지 | 체크포인트를 버리고 Job 종료 — 그 뒤 ▶ 는 처음부터 다시 |
노드 사이에서 보호정지되면 다음 노드의 복귀 설정을 기준으로 이어서 실행합니다. 노드가 끝난 뒤 다음 체크포인트가 저장되기 전에 서버가 갑자기 종료되면 마지막 노드가 다시 실행될 수 있습니다. 반복·서브워크플로우 안에서 멈추면 그 노드를 처음부터 다시 실행합니다(체크포인트는 최상위 노드만 기록합니다).
정지의 종류와 복구 계약 전체는 정지·안전에 있습니다. 물리 비상정지 버튼은 화면에 없습니다 — 소프트웨어가 대신할 수 없기 때문입니다.