F/T 센서
Neuromeka Indy7 v3 로봇의 툴 플랜지와 그리퍼 사이에 Aidin AFT200-D80 힘/토크(F/T) 센서를 달 수 있습니다. 툴 보드가 EtherCAT 버스로 값을 넘겨 주므로 따로 배선하거나 드라이버를 띄우지 않아도 됩니다.
한눈에 보기
| 단계 | 어디서 | 결과 |
|---|---|---|
| 1. 설정 | 로봇 프로필에서 센서 모델 선택 | 다음 스택 기동부터 펜던트·TUI·Lab 화면에 값이 보입니다 |
| 2. 영점 | 펜던트 F/T 카드, 또는 ft_ 서비스 | 센서가 지금 값을 0으로 센서 안에 저장합니다(전원을 꺼도 유지) |
| 3. 읽기 | 플러그인 measured. | 영점이 이미 빠진 값이 옵니다 |
| 4. Payload 빼기(선택) | 펜던트 Payload 측정 → 플러그인 ToolLoad | 자세와 상관없이 외력만 남습니다 |
값은 센서 좌표 그대로이고 중력 보상을 하지 않습니다. 그리퍼 무게는 영점을 잡은 자세에서만 0으로 보이고, 자세가 바뀌면 다시 힘으로 나타납니다. 이것까지 빼려면 4단계를 씁니다.
센서 축은 툴 좌표축과 방향이 같고, 센서에 가해진 힘은 양(+)의 값으로 읽힙니다. 툴을 +Z 방향으로 밀면 Fz 값이 커집니다.
1. 설정
로봇 프로필에서 F/T 센서 모델을 고릅니다. 아래 어디에서 해도 됩니다.
- TUI 설정(
,)의 로봇 편집 - Teaching Pendant 설정의 로봇 편집
plem profile set-ft-sensor <로봇> aft200_(해제는d80 none)
저장한 값은 다음 스택 기동부터 적용됩니다. 그리퍼·카메라는 센서와 따로 고릅니다.
- 지원하지 않는 로봇이면 저장을 거부합니다. AFT200-D80 센서를 지원하는 로봇은 Neuromeka Indy7 v3 하나뿐입니다.
- 툴 보드 펌웨어에 F/T 중계가 없으면 저장은 되고, 기동 뒤 「The tool board provides no F/T signal」로 알려 줍니다.
- 프로필을 손으로 고쳐 센서를 적었는데 로봇 설명(URDF)에 센서가 없으면, 로봇은 기동하지만 F/T 센서를 켜지 않고 로그에 경고를 남깁니다. 펜던트에는 F/T 칩이 나오지 않고 TUI 화면에는 「no signal」이 계속 보입니다. 센서가 없는 로봇이면 프로필에서 해제하세요.
센서를 끼우거나 빼면 툴 끝 높이가 바뀌어 카메라 위치도 달라집니다. 저장·기동은 막지 않고 경고만 한 번 띄웁니다. 카메라를 계속 쓰려면 캘리브레이션을 다시 하세요.
2. 영점 잡기
펜던트 F/T 카드의 영점 버튼(화면 구성)으로 잡거나, 프로그램에서 ft_ 를 부릅니다. 누르기 전에 툴에 아무것도 닿지 않게 하고, 값을 볼 자세로 로봇을 두세요.
- 성공: 로봇이 영점 직후 값을 다시 읽어, 축마다 힘 1 N·토크 0.05 N·m 이내일 때만 성공을 알립니다. 아니면 그때 값과 함께 실패를 돌려줍니다. 확인하는 사이 툴이 움직이거나 무언가에 닿아도 실패합니다.
- 로봇이 사유와 함께 거부: 센서 기동 절차 중, 센서 미인식, 로봇 이동 중, 이전 영점 요청 처리 중. 펜던트에서 누르든 ROS 2 서비스로 부르든 똑같습니다.
- 펜던트만 잠그는 경우: Job 실행 중, Jog 중. 프로그램에서 부를 때는 호출하는 쪽이 시점을 고르세요.
OVER_·OUT_ 상태에서도 영점은 막지 않습니다. 하중을 모두 뺀 뒤 영점을 잡는 것이 두 상태를 푸는 방법입니다(상태). 하중이 걸린 채 잡으면 틀린 영점이 저장되고, 그 영점을 쓰는 동안에는 실제 힘이 정격을 넘어도 정격 초과 경고가 늦게 뜹니다.
3. 토크 컨트롤러 플러그인에서 읽기
커스텀 토크 컨트롤러의 compute() 에서 매 제어 주기 읽습니다. 플러그인은 plem init my_ 로 만들고, compute() 는 include/·src/ 에 있습니다. 영점은 센서가 이미 적용했으니 받은 값을 그대로 쓰세요. 아래 예제는 보기 쉽게 한 파일에 모았습니다.
#include <plem/control/plugin/torque_plugin_sdk.hpp>

namespace my_controller {
using namespace plem::control::plugin;

class MyController : public TunableController {
  public:
    using TunableController::TunableController;

    void compute(const Measured& measured, const Target& target,
                 double* output_torque, bool /*free_drive*/) const override {
        for (std::size_t j = 0; j < measured.dof(); ++j) {
            output_torque[j] = 0.0;  // ← 여기에 힘 없이도 도는 제어 법칙
        }

        const auto w = measured.wrench();  // 영점이 빠진 값
        if (!w) {
            return;  // 센서 없음·이번 주기 무효 → 힘 항 없이
        }
        const double fz = w->force.z;   // [N]
        const double tx = w->torque.x;  // [N·m]
        // fz·tx 로 힘 항을 output_torque 에 더한다
    }

    void reset() noexcept override {}
};

}  // namespace my_controller

PLEM_TORQUE_PLUGIN(my_controller::MyController);
| 접근자 | 돌려주는 것 |
|---|---|
measured. | force. [N]·torque. [N·m]·frame_(센서 프레임). 값이 없으면 std:: |
measured. | 값이 없는 이유. 값이 있으면 OK (표) |
measured. | 영점 명령이 들어갈 때마다 바뀌는 번호(펜던트가 실패라고 알려도 바뀔 수 있음) |
NaN 값이 나가면 로봇이 모든 관절 토크를 0으로 하고 보호 정지합니다. wrench() 가 비어 있는 주기에는 힘 항을 빼고 제어하세요.
- 센서가 없는 로봇에서도 플러그인은 그대로 올라가고,
wrench()는 늘 비어 있습니다. frame_는 센서의 측정 원점입니다. AFT200-D80 센서에서는 벤더 CAD 기준으로 F/T 스택 꼭대기보다 14.8 mm 아래입니다.id - F/T 읽기가 없던 때 빌드한 플러그인은 다시 빌드하지 않아도 전과 똑같이 동작합니다.
영점이 바뀐 순간 알아채기
플러그인이 힘 기준값을 따로 들고 있을 때만 필요합니다. 영점을 잡는 동안은 ZEROING(값 없음)이고, 끝나는 순간 wrench_ 가 바뀝니다. 그 첫 주기의 값 변화는 접촉이 아니라 영점 때문이니, 거기서 기준을 다시 잡습니다.
if (measured.wrench_zero_seq() != last_zero_seq_) {  // compute() 안, w 가 유효할 때
    last_zero_seq_ = measured.wrench_zero_seq();     // 멤버 — compute() 가 const 라 mutable
    baseline_fz_ = w->force.z;
}
4. Payload 빼기 (선택)
자세와 상관없이 외력만 쓰고 싶을 때 씁니다. 재지 않아도 경고하거나 막지 않습니다.
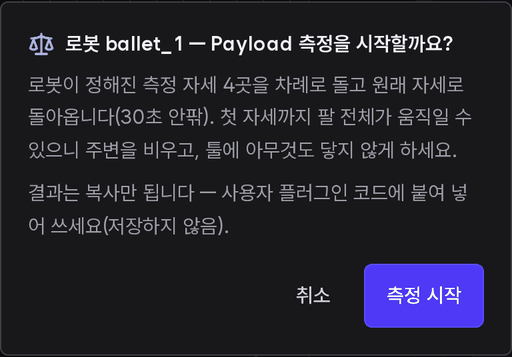
첫 측정 자세까지 팔 전체가 움직일 수 있습니다. 시작하기 전에 주변을 비우고, 툴에 아무것도 닿지 않게 하세요.
-
로봇을 TRAJECTORY 모드로 둡니다. 보호 정지 중이 아니어야 합니다. BRAKED 등 다른 모드에서는 측정 자세로 움직이지 않습니다.
-
F/T 카드의 Payload 측정 → 측정 시작을 누릅니다. 로봇이 정해진 측정 자세 4곳(관절각 고정)을 돌고 원래 자세로 돌아옵니다. 30초 안팎 걸리고, 카드의 중지로 언제든 멈춥니다.
-
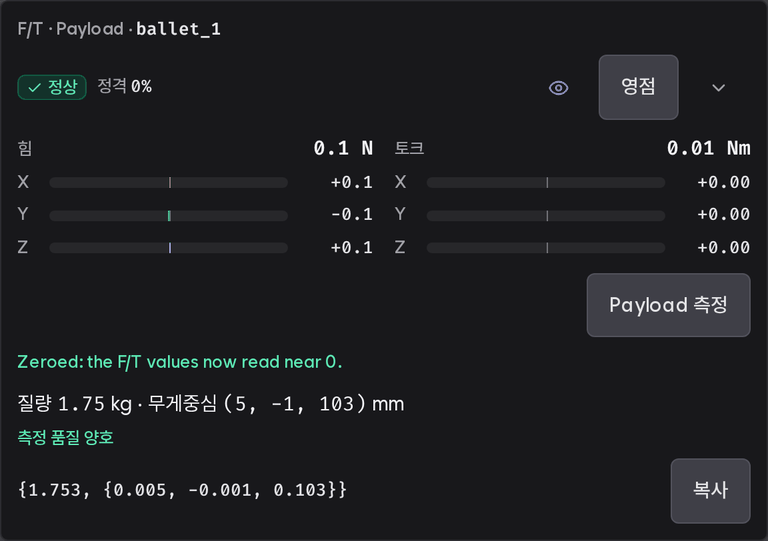
결과의 복사를 누릅니다. 질량 [kg]과 센서 프레임 기준 무게중심 [m] 4개 값이 복사됩니다. 「잔차가 큽니다」가 나오면 툴·케이블이 아무 데도 닿지 않게 하고 다시 잽니다.
-
복사한 값으로
ToolLoad를 만들고,wrench()대신compensate()를 씁니다.tool_는load. hpp plem init이 늘 함께 만듭니다. 이 값은 plem 쪽에 저장되지 않으니 내 프로젝트(코드·파일·plugin_)에 두세요. §3 예제에서 바뀌는 곳은config_ json #include줄과 멤버,using TunableController::줄을 대신하는 생성자,TunableController; compensate()호출입니다.
#include "my_controller/tool_load.hpp"

explicit MyController(const PlemPluginContext* ctx)
    : TunableController(ctx),
      tool_load_(ctx, ToolLoad::Params{1.753, {0.005, -0.001, 0.103}}) {}  // 3단계에서 복사한 값

const auto f = tool_load_.compensate(measured);  // compute() 안 — 외력(영점·Payload 제외)
ToolLoad tool_load_;                              // private 멤버
| 기준을 잡는 때 | 자동으로, 그 순간의 값을 기준으로 삼습니다. 기동 뒤 로봇이 처음 150 ms 정지했을 때(보통 첫 브레이크 해제 직후)와 영점을 다시 잡은 뒤 150 ms 정지했을 때입니다. 그 전에는 compensate() 가 std:: 입니다. 기동할 때마다 영점을 잡을 필요는 없습니다 |
| 그 순간에는 | 툴에 아무것도 닿아 있지 않아야 합니다. 기준이 어긋났다면 아무것도 닿지 않은 상태에서 영점을 한 번 잡으면 바로잡힙니다 |
| F/T 센서가 없으면 | ToolLoad 생성이 실패해 플러그인이 올라가지 않습니다 |
| 다시 잴 때 | 그리퍼·카메라·장착을 바꿨을 때. 측정 자세가 정의된 로봇은 지금은 Indy7 하나뿐입니다 |
- 기준 자세에서 멀어질수록 오차가 커집니다. Payload 무게가 센서에 걸리는 방향이 바뀐 만큼의 5
7% 정도가 남습니다. Indy7·RG6 조합에서는 보통 0.40.7 N, 손목을 60° 넘게 돌리면 약 1.2 N이었습니다. 접촉 판정 기준은 이보다 크게 잡으세요. - 정지·저속을 전제로 합니다. 관성력 항이 없습니다.
- 기준을 잡은 뒤의 센서 표류는 빠지지 않습니다.
- 설치 기울기, 케이블 장력, 그리퍼 손가락 위치, 파지물 무게는 반영되지 않습니다. 손가락은 평소 상태로 두고 잽니다.
화면에서 보기
- Teaching Pendant: 3D 화면의 F/T 칩·카드, 하단 바의 F/T 경고(화면 구성)
- TUI: 로봇 상세의 F/T 줄(로봇 제어)
- Plem Lab: 그래프로 보고 파일로 내보내기(신호)
- 프로그램과 스킬에서는 힘 값을 조건이나 입력으로 쓸 수 없습니다.
정격과 상태
정격은 힘 200 N·토크 15 N·m입니다. 복합 부하는 |Fxy|/200 + |Tz|/15 와 |Fz|/200 + |Txy|/15 중 큰 값입니다. 105%를 넘으면 값을 무효로 하고 경고하며, 100% 아래로 내려오면 풀립니다.
OK 가 아니면 값은 무효(NaN)이고 플러그인의 wrench() 는 비어 있습니다. 화면에는 상태 문장이 나오고, ROS 2 상태 토픽과 플러그인 wrench_ 에는 같은 이름의 코드가 갑니다.
state | 상태 문장(앞부분) | 뜻 | 조치 |
|---|---|---|---|
OK | OK | 정상 | — |
ZEROING | Zeroing the F/T sensor | 영점 진행 중(보통 1초 이내, 길면 몇 초). 끝나면 zero_ 가 바뀌고 값이 돌아옵니다 | 기다립니다 |
STARTING | The F/T sensor is starting up | 스택 기동 직후 센서 준비 중. 로봇 버스를 먼저 기다려 수십 초 걸릴 수 있습니다 | 기다립니다 |
OVER_ | Rated load exceeded | 정격 초과. 툴에 아무것도 닿지 않았는데 뜨면, 영점이 틀리게 저장됐거나 영점을 잡은 자세와 지금 자세가 달라 Payload 무게가 크게 나타난 것일 수 있습니다 | 센서에 걸린 힘을 줄입니다. 아무것도 닿지 않았는데 계속되면 작업 자세에서 영점을 다시 잡습니다 |
OUT_ | Force or torque exceeded the measurement range | 한 축이라도 측정 범위(토크 약 16.4 N·m, 힘 약 655 N)를 넘어 값이 뒤집혔을 수 있음. 샘플 사이 급변으로 판단하므로, 아주 짧고 큰 충격이나 기동 때 이미 넘어 있던 하중은 못 잡을 수 있습니다 | 걸린 힘을 모두 풀고 영점을 다시 잡습니다 |
NOT_ | The F/T sensor is not responding | EtherCAT 통신 끊김, 케이블 분리·접촉 불량, 툴 보드 자동 인식 실패, 센서 고장 중 하나 | 통신 상태와 케이블을 확인하고, 로봇 전원을 껐다 켠 뒤 로봇 스택을 재시작합니다. 센서 모드 설정은 기동 때만 하므로 재시작이 확실한 방법입니다 |
FROZEN | The F/T sensor values are not updating | 6축 원시값이 20 ms 넘게 전혀 바뀌지 않음. 케이블이 빠져도 툴 보드가 마지막 값을 계속 보내므로 무응답으로 봅니다. 케이블 분리·접촉 불량, 센서 전원, 툴 보드 이상일 수 있음 | 케이블과 연결을 확인합니다. 값이 다시 바뀌면 저절로 풀립니다. 다시 연결한 직후에는 값이 한동안(실제 로봇에서 수십 초) 표류할 수 있으니 기다린 뒤 영점을 다시 잡습니다 |
NO_ | The tool board provides no F/T signal | 툴 보드 펌웨어가 F/T 중계를 지원하지 않거나 이 로봇에 중계가 없음 | 로봇 기동 로그의 F/T 경고를 확인합니다 |
STALE | (플러그인만) | 새 값이 5 ms 넘게 오지 않음. 계속될 수 있습니다 | 힘 항 없이 제어합니다 |
NO_ | (플러그인만) | 센서가 없는 로봇 | — |
STARTING·ZEROING·OVER_·OUT_ 는 경고(WARN), 나머지 이상은 오류(ERROR) 수준입니다. 센서 문제로 로봇이 멈추지는 않고, 그동안 F/T 값만 무효가 됩니다.
ROS 2 인터페이스로 쓰기
로봇 이름이 robot_1 이면 이렇게 확인합니다.
ros2 topic echo /robot_1/ft_sensor/wrench          # 힘·토크 (100 Hz)
ros2 topic echo /robot_1/ft_sensor/status          # 상태 — values 의 state·zero_seq
ros2 service call /robot_1/ft_sensor/zero std_srvs/srv/Trigger   # 영점
토픽·서비스의 전체 규칙(NaN, zero_, 좌표 변환, 웹 클라이언트 주의점)은 ROS 2 인터페이스에 있습니다.