실험과 시뮬레이션
컨트롤러의 응답을 재려면 스텝·정현파 같은 정해진 자극을 넣고 기록해야 합니다. 자극을 만드는 곳과 실행하는 곳이 나뉘어 있습니다.
- Experiment 탭에서 자극을 만듭니다. 로봇은 움직이지 않습니다.
- Simulation 탭에서 확인한 뒤 실행합니다.
자극 만들기 (Experiment)
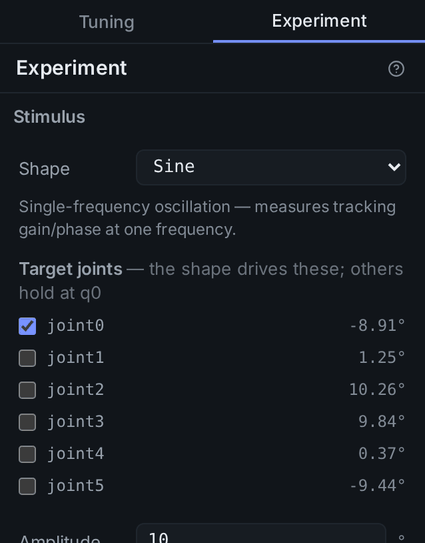
- Shape 목록에서 자극 모양을 고르세요.
- 움직일 관절을 Target joints 목록에서 체크하세요. Sine·Chirp·Step 자극에서 여러 개를 고르면 같은 진폭이 각 관절에 적용됩니다. Waypoint 자극은 관절마다 값을 따로 입력합니다.
- 파라미터를 입력하세요.
- Speed limit 값은 실행 속도가 아니라 허용 상한입니다. 이 상한을 넘는 자극은 다음 단계에서 실행할 수 없습니다.
- Generate 버튼을 누르세요. 로봇은 움직이지 않고 Simulation 탭으로 넘어갑니다.
모든 자극은 지금 자세에서 시작합니다.
| Shape | 무엇을 재나 | 파라미터 (기본값) | 끝나는 자세 |
|---|---|---|---|
| Sine | 한 주파수에서의 응답 진폭·위상 | Amplitude 10° · Period 4 s · Cycles 3 | 시작 자세 |
| Chirp | 낮은 주파수에서 높은 주파수까지 훑어 가며 재는 대역 응답 | Amplitude 4° · Start freq 0.2 Hz · End freq 1 Hz · Duration 8 s | 시작 자세 |
| Step | 고전적 스텝 응답(상승·오버슈트·정착). Rise 값을 길게, Hold 값을 0으로 두면 부드러운 가감속 이동이 됩니다 | Offset 10° · Rise 0.5 s · Hold 3 s | 시작 자세에서 offset 값만큼 옮겨진 자세 |
| Waypoint | 시간–각도 표를 직접 입력하고 부드럽게 보간 | 표 편집. 입력값은 지금 자세 기준 상대(Δ°) 또는 절대(°) | 마지막 점 |
파라미터를 고치면 이전 생성 결과는 버려집니다. 관절 상태나 로봇 한계 정보를 아직 못 받았으면 생성이 거부되고 이유가 나옵니다.
확인하고 실행하기 (Simulation)
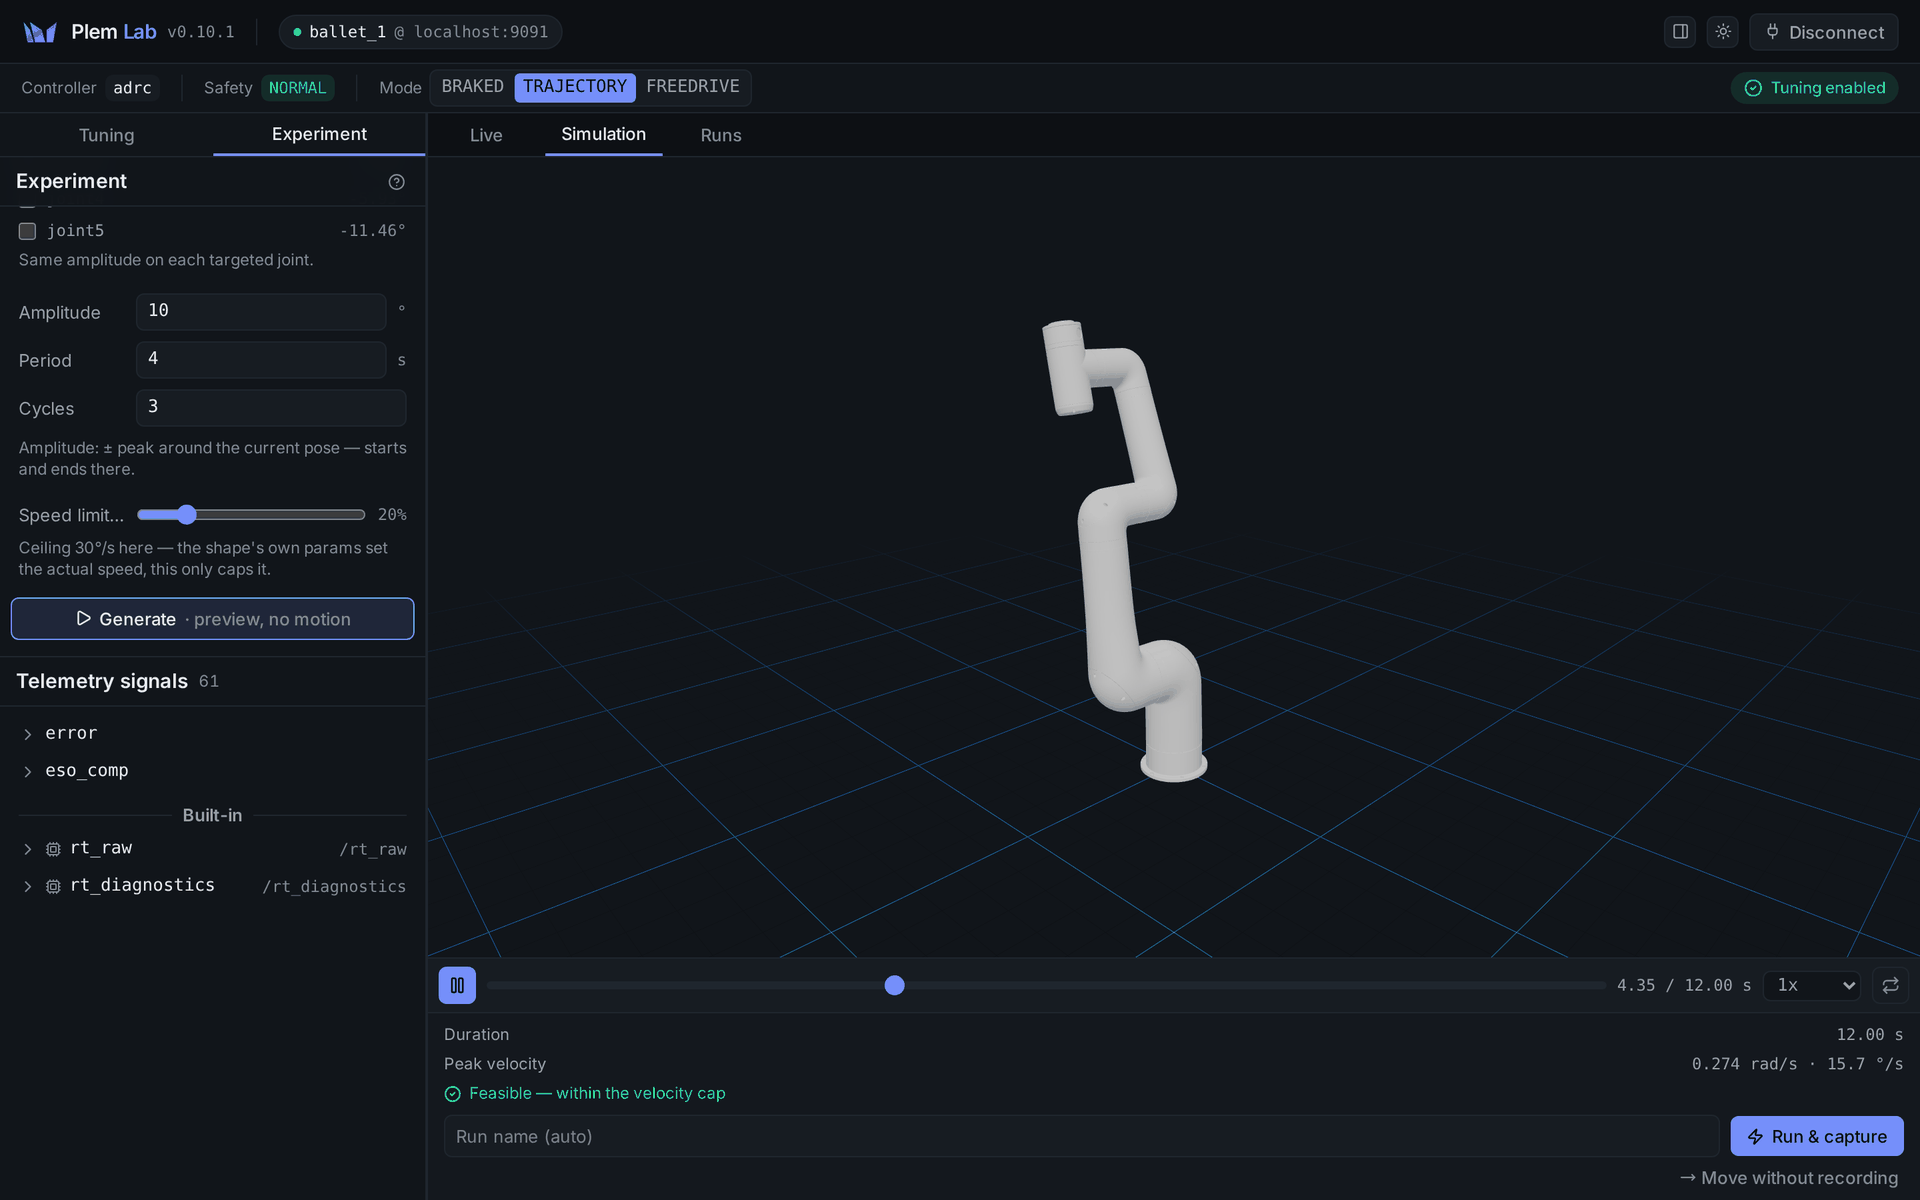
위쪽은 미리보기입니다. 3D 로봇이 자극대로 움직이는 것을 재생·되감기·배속·반복으로 볼 수 있습니다. 로봇 모델(robot_)을 못 받았으면 관절 한계도 알 수 없으므로 Generate 버튼이 꺼져 있습니다.
아래는 실행 전 판정입니다. 소요 시간, 최고 속도, Feasible / Infeasible — N violation(s) 판정이 나옵니다. 실행할 수 없다는 판정이면 어느 관절이 어떤 한계를 넘는지 나오고 실행 버튼이 잠깁니다.
- 속도 위반이면 진폭을 줄이거나, 시간을 늘리거나, Speed limit 값을 올리세요.
- 관절 위치 상·하한 위반이면 offset·방향·Waypoint 목표를 고쳐 다시 생성하세요.
여기서부터 로봇이 움직입니다
작업 반경을 비우고, 비상 정지 버튼에 손이 닿는 위치에서 진행하세요.
- 로봇은 TRAJECTORY 모드여야 합니다. 아니면 콘솔이 전환을 먼저 시도합니다.
- 실행 직전에 지금 자세를 다시 읽습니다. 어느 관절이든 자극의 시작점과 3° 넘게 다르거나 자세를 읽지 못하면 거부합니다.
- 생성한 뒤 로봇을 움직였다면 다시 생성하세요.
| 버튼 | 동작 |
|---|---|
| Run & capture | 실행하고 응답을 기록(Run)으로 남깁니다. 이름을 비우면 자동으로 지어집니다(아래) |
| Move without recording | 기록 없이 실행만 합니다. Run & capture 아래의 작은 버튼입니다 |
| Abort | 실행 중에 나타납니다. 궤적을 취소하고 동시에 로봇을 BRAKED 모드로 보냅니다. 취소만으로는 확실히 멈추지 않기 때문입니다 |
자동 이름은 컨트롤러, 같은 컨트롤러의 직전 기록 대비 바뀐 게인(예: kp[0] 200→400), 자극, 시각으로 이루어집니다.
기록은 이렇게 동작합니다.
- 컨트롤러가 선언한 모든 신호를 담습니다. 궤적이 끝난 뒤에도 0.5초를 더 담아 정착까지 잡습니다.
- 300,000 표본에서 멈춥니다. 제어 주기가 1 ms 면 300초이고, 주기가 짧으면 그만큼 짧아집니다(0.2 ms 면 60초).
- 기록 중에는 Experiment 입력이 잠깁니다. 그 밖에 잠기는 것은 모드에 따라 되는 것에 있습니다.
상한에 닿으면 Capture full
기록이 300,000 표본에서 멈추면 Capturing 자리에 Capture full 표시가 뜹니다. 이동은 멈추지 않고 끝까지 갑니다. 저장된 기록은 상한에서 끝나며, 잘렸다는 표시가 남습니다.