plem TUI
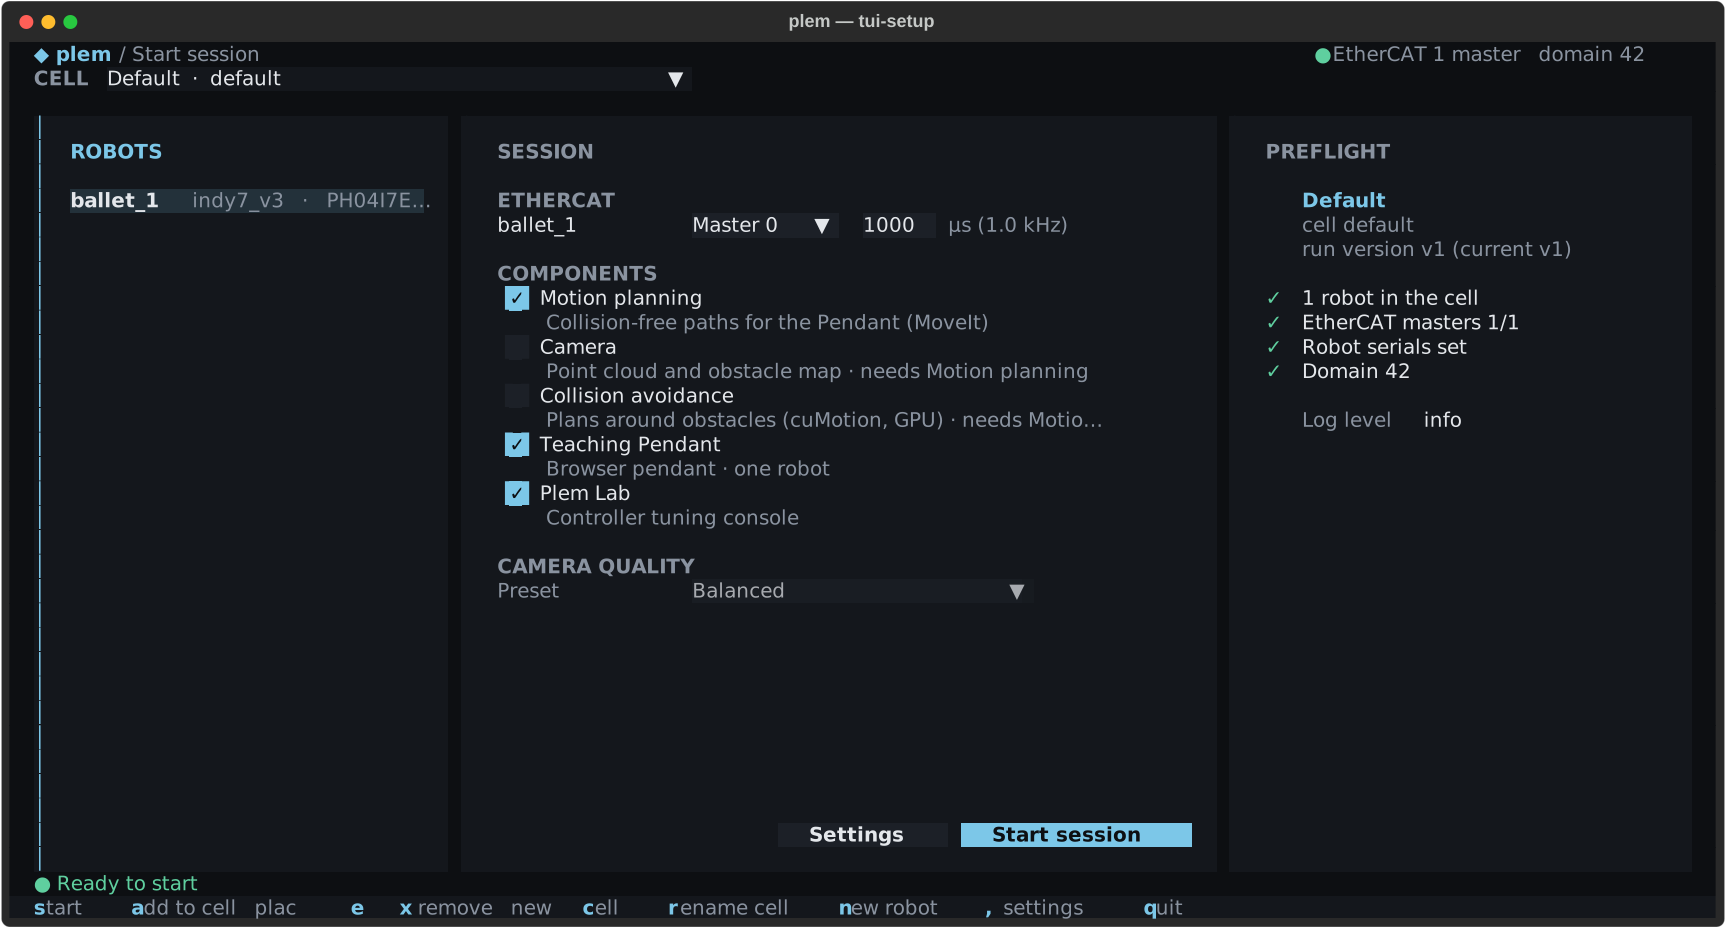
기기 터미널에서 plem 을 실행하면 로봇 스택 기동부터 기본 조작까지 한 화면에서 할 수 있습니다.
plem
화면은 두 개입니다.
- Start session: 이번에 띄울 셀과 구성 요소를 고릅니다. 여기서
q를 누르면 프로그램이 끝납니다. - Robot Control: 기동한 로봇을 조작합니다.
| 페이지 | 내용 |
|---|---|
| 기동 구성 | 셀과 로봇, EtherCAT 마스터, 제어 주기, 구성 요소, 기동이 막힐 때 |
| 설정 | ROS 도메인과 로그 수준, 로봇 편집(그리퍼·F/T 센서·카메라 캘리브레이션) |
| 로봇 제어 화면 | 화면 읽기, 브레이크와 Freedrive, 관절 이동과 저장 자세, 로그, 키 전체 |
| 정지와 복구 | 보호 정지 알림, R 복구, 스택 정지와 종료, 크래시 |
| 명령줄 | kill·원격 지원·로봇 프로필·제거 같은 터미널 명령 |