정지·안전
클라이언트가 정지를 요청하고, 읽고, 복구하는 방법과 이 스택이 보장하지 않는 것을 다룹니다.
정지의 종류
| 정지 | 언제 걸리나 | 로봇 동작 | 복구 |
|---|---|---|---|
| 궤적 취소 | 실행 중인 goal 취소(cancel) | 활성 궤적 컨트롤러의 취소 동작을 따름 | 필요 없음. TRAJECTORY 유지 |
| 브레이크 정지 | plem/ 또는 plem/ 의 protective_ | 감속 구간 없이 브레이크 체결 시작 | 다시 set_ |
| 보호 정지 | 스택이 스스로 트립 (원인) | 토크 차단 + 브레이크 체결 | 수동. 복구 절차 |
| 명령 정체 홀드 | 로봇이 움직이는 중에 제어 스택 내부의 명령 갱신이 100 ms를 넘게 끊김 | 현재 자세를 토크로 유지 (브레이크 아님) | 자동. 명령이 다시 흐르면 풀림 |
로봇 모드는 이렇게 바뀝니다.
- BRAKED 요청은 감속을 거치지 않습니다. 브레이크는 다른 스레드의 도움 없이 듣는 최후 수단이기 때문입니다.
- 감속(STOPPING)을 거치는 것은 TRAJECTORY → FREEDRIVE 뿐입니다. 이 감속이 2초 안에 끝나지 않으면 스택이 브레이크를 체결해 BRAKED 모드로 떨어뜨립니다. 요청한 모드로는 가지 않습니다.
액션 결과와 rt_ 는 로봇이 실제로 한 일과 어긋날 수 있고, 이벤트는 빠질 수도 있습니다. 멈췄는지, 정지가 풀렸는지는 status_ 와 status_ 로만 판정하세요.
robot_ 가 BRAKED 값으로 바뀐 것은 체결을 시작했다는 뜻입니다. 실제 체결은 필드버스 계층에서 여러 사이클에 걸쳐 진행됩니다. 로봇이 멎었는지는 joint_ 의 속도로 확인하세요.
브레이크 상태를 구독할 토픽은 없습니다. 관절별 브레이크를 직접 여닫는 plem/ 액션이 상태를 함께 돌려주지만, 드라이브 상태 전환이 끝났다는 소프트웨어 표시일 뿐입니다. 물리 접점을 확인한 값이 아닙니다.
set_ 는 정상 운전용이 아닙니다유지보수용 직접 인터페이스라 모드도 컨트롤러도 준비하지 않습니다. 정상 운전 전환은 plem/ 로 하세요.
- 해제(
engage: false) goal 요청은 TRAJECTORY·FREEDRIVE 모드에서만 수락됩니다. 받칠 토크가 없으면 브레이크가 열리는 순간 관절이 떨어지기 때문입니다. - 모드 전환 중(STOPPING)에는 해제·체결 goal 요청이 모두 거부됩니다.
- 수락돼도 브레이크는 그룹 단위로 움직입니다. 모듈 브레이크 하드웨어에서는 요청하지 않은 같은 그룹 관절도 함께 풀리거나 체결됩니다.
모드 전환 규칙
plem/ 액션의 goal·cancel 처리 규칙입니다.
| 요청 | 결과 |
|---|---|
| cancel | 거부 |
| 지금 모드와 같은 goal | goal 자체를 거부 |
| 다른 전환이 진행 중일 때 TRAJECTORY·FREEDRIVE | 거부 |
| 다른 전환이 진행 중일 때 BRAKED | 수락하고 그 전환을 끊음 |
| 다른 제어 주체가 점유 중일 때 BRAKED | 수락 |
Jog 레인(joint_)이 활성일 때 TRAJECTORY·FREEDRIVE | Jog 레인을 멈추고 팔이 멈춘 것을 확인한 뒤 전환. 5초 안에 멈추지 않으면 abort |
BRAKED 요청이 진행 중인 전환을 끊으면, 끊긴 전환은 preempted by BRAKED 메시지와 함께 abort 되고 그 전환이 켜던 컨트롤러도 BRAKED 쪽에서 내리려 시도합니다. 거의 끝나 가던 전환은 abort 대신 SUCCEEDED 결과로 끝날 수 있습니다. BRAKED 전환 자신의 컨트롤러 정리는 끊기지 않습니다.
BRAKED 전환은 모드를 바꾼 뒤 모션 컨트롤러 비활성화도 시도합니다. 이 단계가 실패해도 goal 결과는 성공입니다. 컨트롤러 상태까지 확인하려면 controller_ 를 보세요.
plem/ 의 release_ 와 free_ 는 액션 서버를 거치지 않고 하위 모드와 브레이크만 바꿉니다. 목표 모드에 맞는 컨트롤러 전환도, Jog 레인 넘겨주기도 하지 않습니다. 궤적을 실행하거나 실제 Freedrive 조작을 하려면 plem/ 를 쓰세요. protective_ 을 release_·free_ 와 한 요청에 담으면 정지만 합니다. 함께 담긴 다른 명령은 reset_ 까지 모두 버리고 실패로 응답합니다.
물리 비상 정지는 PLEM 소프트웨어가 걸 수도, 읽을 수도 없습니다. 동작과 복구는 로봇 안전 매뉴얼을 따릅니다. 버튼 때문에 운전 중인 축이 Operation enabled 상태를 벗어나면, 스택은 그 결과만 보고 보호 정지를 겁니다(원인). 클라이언트가 비상 정지를 다른 정지와 구분하도록 설계된 인터페이스는 없습니다.
실행 중이던 궤적은 어떻게 되나
BRAKED 모드나 보호 정지 중에는 하드웨어 계층이 궤적 컨트롤러의 명령을 무시하고 측정된 현재 위치로 바꿔 씁니다. 그래서 로봇은 멈춥니다. 실행 중이던 FollowJointTrajectory goal 요청의 결과는 이 스택이 정하지 않습니다.
- 명시적인 BRAKED 전환은 모션 컨트롤러 비활성화를 시도합니다. 위 규칙대로 실패해도 성공으로 끝날 수 있습니다.
- 자동으로 걸린 보호 정지는 모드 전환 서버를 거치지 않으므로 컨트롤러가 활성인 채 남습니다.
그리퍼는 팔의 모드·안전 상태와 따로 도는 액션 서버입니다. 팔이 BRAKED 모드나 보호 정지에 들어가도 진행 중인 그리퍼 동작은 취소되지 않습니다. 함께 멈춰야 하면 그리퍼 goal 요청도 따로 취소(cancel)하세요. 정지 명령은 그리퍼 서버가 다음에 상태를 확인할 때 나갑니다. 확인 주기는 그리퍼 드라이버에 따라 50 ms 또는 100 ms입니다.
명령 정체 홀드
로봇이 움직이는 중에 제어 스택 내부의 명령 갱신이 100 ms를 넘게 끊기면, 스택이 현재 자세를 목표로 고정하고 토크로 유지합니다. 토크를 끊으면 중력으로 팔이 처지기 때문입니다. 보호 정지는 아닙니다.
- 이 홀드는 제어 스택 자신의 이상에 대비한 것입니다. 외부 클라이언트가 죽어도 생기지 않습니다. 하드웨어 인터페이스가 매 주기 실시간 계층으로 명령을 내려보내며 타임스탬프를 갱신하기 때문입니다.
- 한번 걸리면 새 명령이 들어올 때까지 유지됩니다. 그 사이 로봇이 멈춰도 풀리지 않습니다.
- FREEDRIVE 중에는 걸리지 않습니다. 고정 목표를 향한 토크가 조작자의 손과 겨루게 되기 때문입니다.
진행 중인 모션을 멈춰야 하면 goal 요청을 취소하거나 BRAKED 모드를 요청하세요. 이것은 애플리케이션이 맡아야 합니다.
보호 정지
보호 정지는 스택이 스스로 트립하는 정지입니다. 걸리면 로봇이 강제로 BRAKED 모드에 들어가고 자동으로 복원되지 않습니다.
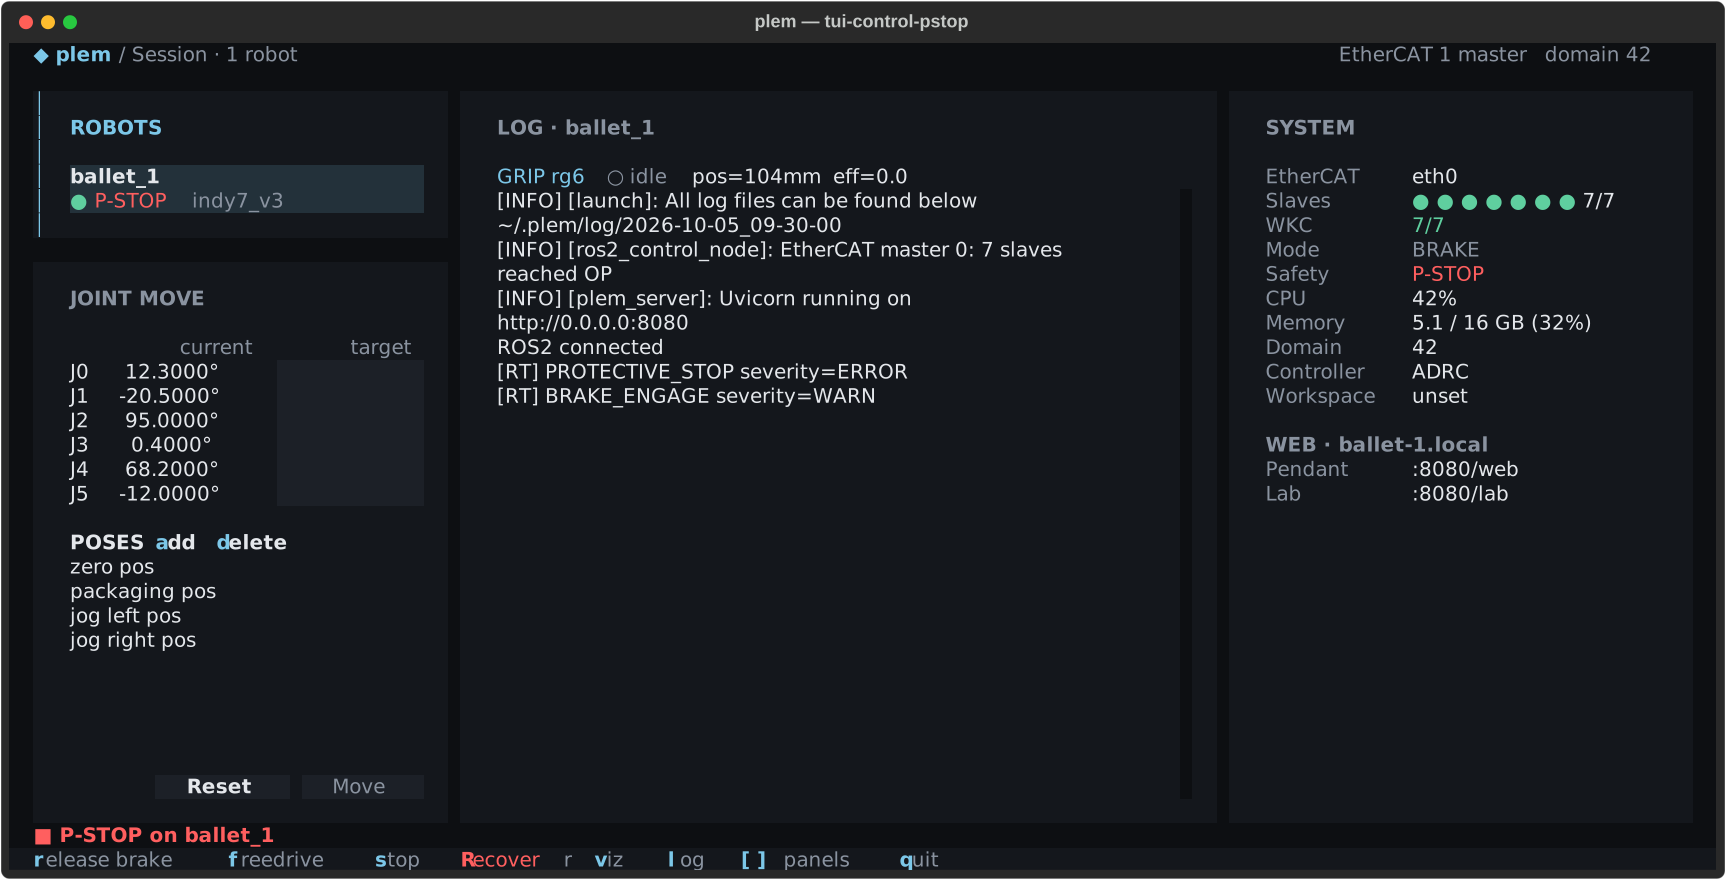
TUI 화면에서는 보호 정지가 이렇게 보입니다. 프로그램은 같은 사실을 safety_ 와 rt_ 로 받습니다.
원인은 safety_ 값만으로 구분되지 않습니다. 모든 보호 정지는 rt_ 에 공통 PROTECTIVE_ 을 남기고, 원인별 이벤트가 있으면 그것도 함께 남깁니다.
| 원인 | 원인별 이벤트 |
|---|---|
| 관절 위치·속도 한계 위반 (URDF 기준) | 없음 |
| 보호 바닥 위반: 로봇·툴 충돌 모양의 가장 낮은 점이 설정한 바닥 높이 아래 (바닥을 켠 로봇만) | PROTECTIVE_ (joint_ = 세그먼트 번호, value = 검출한 주기의 최저 꼭짓점 z 값에서 여유(수 mm)를 뺀 값 [m]. 자세를 판정하지 못했을 때는 없음) |
| 외력 과부하 (아래) | DISTURBANCE_ |
| 받은 목표 값에 NaN·무한대 | TARGET_ |
| 계산한 토크가 유효하지 않음 | TORQUE_ |
| EtherCAT 워킹 카운터 이상이 계속됨 | WKC_ |
| 실시간 계층으로 가는 토크 명령 정체 | COMMAND_ |
| 제어 사이클 예산 초과 (예산을 설정한 기기에서만) | CONTROLLER_ |
| 운전 중(브레이크 해제 상태) 축이 Operation enabled 상태를 벗어남(드라이브 fault 등) | OPERATION_ (0x61, error_ = 그 축의 statusword) |
| 운전 중 축이 선언된 운전 모드를 벗어남 | MODES_ (0x5F) |
- 원인별 이벤트가 없는 두 경우(관절 한계 위반, 보호 바닥 판정 실패)는 공통 이벤트만 보입니다. 현재
joint_를 URDF 한계와 비교하면 위치 한계에 걸렸는지는 짐작할 수 있습니다. 속도 위반이나 판정 실패는 나중에 확정할 수 없습니다.states WKC_는 정지 없이도 납니다. 보호 정지는 이상이 계속돼야 걸리기 때문입니다. 해제 경로에 따라MISMATCH PROTECTIVE_가 나오지 않기도 합니다.STOP_ CLEAR
복구 절차
보호 정지 중에는 BRAKED 와 FREEDRIVE 로만 전환할 수 있습니다. set_ 나 release_ 는 거부됩니다.
safety_로 보호 정지를 확인하고,mode rt_로 원인을 찾습니다.events - 원인을 없앱니다. 로봇이 한계나 장애물에 걸려 있으면 FREEDRIVE 모드로 바꿔 손으로 안전한 자세까지 빼냅니다. 보호 바닥 아래에서 멈췄으면 바닥 위로 끌어올립니다. 바닥 아래에 있는 동안은 리셋도, BRAKED 모드로 돌아오는 것도 다음 제어 사이클에 다시 걸립니다.
plem/의control_ command reset_로 정지를 해제합니다. 2단계에서 FREEDRIVE 모드를 썼다면 BRAKED 모드로 돌아오는 것만으로도 해제됩니다. 조작자가 안전한 자세를 확인한 것으로 보기 때문입니다.error safety_가 NORMAL 값으로 돌아왔는지 확인합니다. 서비스 응답이 성공이어도 복구된 것은 아닙니다. 원인이 남아 있으면 다음 제어 사이클에 다시 걸립니다.mode plem/로 운전 모드에 다시 들어갑니다.set_ mode reset_는 로봇 모드를 바꾸지 않습니다. 정지는 풀렸는데 로봇이 움직이지 않으면, BRAKED 모드로 돌아온 것을 확인한 뒤 목표 모드를 다시 요청하세요.error
Teaching Pendant 화면의 복구 버튼이 보내는 것도 이 reset_ 입니다. 화면별 절차는 보호 정지 풀기와 TUI 복구에 있습니다. 여러 대를 운용할 때 한 대의 보호 정지는 다른 로봇을 멈추지 않습니다. 함께 멈춰야 하면 애플리케이션이 직접 구현하세요.
자동으로 걸린 보호 정지는 모드 전환 서버를 거치지 않아 joint_ 가 활성으로 남을 수 있습니다. plem/ 의 FREEDRIVE·TRAJECTORY 진입이 그 레인을 멈추고 팔이 멈춘 것을 확인한 뒤 내리므로 따로 내리지 않아도 됩니다. control_ 의 free_ 는 이 순서를 거치지 않으니 레인이 남은 채로 쓰지 마세요.
드라이브 fault 초기화
reset_ 는 보낼 때마다 두 가지를 요청합니다. 드라이브 fault 초기화(fault reset)를 새로 요청하고, 소프트웨어 보호 정지 해제를 요청합니다. 관절 한계 위반처럼 원인이 남아 있으면 해제는 거부되고 보호 정지가 유지됩니다. 이때 rt_ 에 보호 정지 이벤트가 error_ 1로 남습니다.
요청이 드라이브에 실제로 쓰였는지는 축마다 rt_ 의 SERVO_(0x60)로 확인합니다. 쓰였음(INFO), 그 축이 fault 상태가 아니어서 버려짐(INFO, 정상 복구 중에도 생김), statusword 값을 해석하지 못해 버려짐(ERROR) 중 하나입니다. 버려진 요청은 자동으로 다시 보내지지 않으니 필요하면 새로 요청하세요. 이 이벤트도 빠질 수 있습니다.
브레이크 체결·해제 도중 축이 fault 나면 로봇 모델에 따라 다릅니다.
| 모델 | 동작 |
|---|---|
| Neuromeka | 자동으로 초기화하지 않습니다. 시퀀스는 그 축에서 멈춰 있습니다. 원인을 해결한 뒤 reset_ 를 보내세요 |
| Huayan Elfin | fault 상태가 이어지는 동안 약 200 ms 간격으로, fault 한 번에 최대 25회 초기화를 요청합니다. 요청마다 SERVO_(0x58), 횟수를 다 쓰면 SERVO_(0x59)가 남습니다. 둘 다 드라이브가 실제로 초기화됐다는 증거는 아닙니다 |
풀리지 않는 드라이브와 종료 보류
Quick stop active 상태처럼 PLEM 쪽에서 다음 단계로 넘기지 못하는 상태에 드라이브가 머물면, 그 축의 브레이크 시퀀스는 거기서 멈춥니다. 이런 축을 푸는 명령은 아직 없고, 복구 절차도 검증되지 않았습니다. 드라이브 fault 상황은 이와 다릅니다. 원인을 해결한 뒤 reset_ 로 초기화합니다(위).
어느 축이 진행하지 못했는지는 rt_ 의 BRAKE_(0x5C)가 알려 줍니다. error_ 는 그 축의 statusword, value 는 도달하지 못한 단계입니다. 원인은 알려 주지 않습니다.
브레이크 그룹을 선언한 모델(현재 Huayan Elfin)은 로봇 스택을 끌 때 로봇을 BRAKED 모드로 바꾸고, 모든 브레이크 그룹의 체결이 확인될 때까지 종료를 보류합니다. Neuromeka 로봇은 이 보류 없이 내려갑니다.
- 보류하는 동안 체결을 계속 다시 요청합니다. 그때마다 로그에
brake engage UNCONFIRMED — shutdown HELD와 축별 statusword 값을 남깁니다. - 두 번째 종료 신호를 받으면 확인 없이 진행합니다. 신호는 SIGINT·SIGTERM 구분 없이 셉니다.
plem·ros2 launch로 끌 때는 launch 쪽에서 잠시 뒤 보내는 SIGTERM 신호가 그 두 번째 신호입니다. 그래서 보류는 운영자를 기다려 주지 않습니다.
체결이 확인되지 않은 브레이크는 열려 있다고 보고 다루세요.
어느 모델이든 스택을 끄기 전에 로봇이 실제로 멈췄는지 눈으로 확인하세요. 드라이브가 풀리지 않는 축이 있으면 팔을 받친 뒤 끄세요. 소프트웨어가 체결을 확인하지 못한 축은 물리 브레이크 상태도 확인되지 않은 것입니다.
브레이크 해제 거부
브레이크 해제 요청(plem/ 의 TRAJECTORY·FREEDRIVE 진입, release_)은 다른 허가를 통과한 뒤에도 바로 시작되지 않습니다. 요청한 브레이크 그룹의 모든 축이 그 사이클에 아래 두 조건을 만족해야 enable 시퀀스를 시작합니다.
| 조건 | 판정 |
|---|---|
| 선언된 운전 모드로 수락됨 | 초기화됨 · 인식되는 statusword · 0x6061 == 선언 |
| 그 축의 EtherCAT 슬레이브가 OP | 마스터가 보고하는 슬레이브 상태(재구성 대기 없음) |
한 축이라도 맞지 않으면 요청 전체가 버려집니다. 보류하지 않습니다. 실패한 축마다 아래 이벤트를 남기려 시도합니다. 다른 허가에 막힌 요청은 이벤트 없이 버려집니다.
| 이벤트 | 언제 | error_ | value | 할 일 |
|---|---|---|---|---|
SLAVE_ (0x62) | 슬레이브가 OP 상태가 아님 | 슬레이브의 AL 상태(0은 오프라인 또는 조회 실패) | 링 위치 | 기동 직후라면 OP 상태로 가는 중일 수 있으니 잠시 뒤 다시 요청. 그렇지 않으면 커널 로그(sudo dmesg | grep -i ethercat)에서 AL status code 또는 거부된 startup SDO 기록을 확인 |
MODES_ (0x5F) | 그 밖의 미수락 | 그 축의 statusword | 0x6061 표시값 | 관측값일 뿐 원인 판정이 아님 |
- 거부 자체로는 보호 정지가 새로 걸리지 않습니다. 다른 정지가 없으면
safety_는 NORMAL 값을 유지합니다.mode plem/는 로봇 모드가 바뀐 시점에 성공합니다. 그래서set_ mode robot_가 TRAJECTORY·FREEDRIVE 여도 브레이크는 체결된 채일 수 있습니다.mode - 수락이 회복돼도 저절로 해제되지 않고,
reset_도 다시 보내 주지 않습니다. 보호 정지가 남아 있으면 먼저 풀고(복구 절차), BRAKED 모드로 바꿔 확인한 뒤 목표 모드를 다시 요청하세요. BRAKED 단계를 건너뛰면 지금 모드와 같은 goal 요청이 되어 거부됩니다.error
운전 중(Operation enabled)에 축이 이탈하면 다르게 처리합니다. 스택이 보호 정지를 요청하고, 다음 브레이크 스텝에서 전 축 체결을 시작하거나 이어 갑니다. BRAKED 모드의 한계는 위와 같습니다. 같은 0x5F로 남으니 복구 절차를 따르세요.
외력 과부하 가드
모션 중에 관절마다 외력 토크를 추정합니다. 그 관절의 예산을 200 ms 이상 계속 넘으면 보호 정지를 겁니다. 짧은 스파이크로는 걸리지 않습니다.
- 예산은 URDF 파일의
effort와velocity한계에서 정해지고 속도에 비례해 커집니다. 정지 상태에서 가장 엄격합니다. - 설정 파라미터나 켜고 끄는 스위치는 없습니다.
- 관측기를 가진 컨트롤러(기본값 ADRC)에서, 토크 제어가 실제로 돈 사이클에서만 판정합니다. BRAKED·FREEDRIVE 모드와 이미 걸린 보호 정지에서는 판정하지 않습니다. 제어 중이라면 팔이 멈춰 있어도 판정합니다.
이 가드는 전류로 추정한 값을 쓰기 때문에 마찰과 모델 오차가 실제 접촉과 섞입니다. 목적은 기계 보호입니다. ISO 10218 수준의 힘·파워 제한은 로봇 안전 컨트롤러가 맡습니다.
계획 시점 검사의 한계
PlanTrajectory 는 계획할 때만 검사합니다. 관절 한계와 Pilz 플래너의 자기 충돌·정적 객체 검증을 합니다. 작업 영역 상자 검사는 없고, 실행 중 연속 감시도 아니며, 안전 등급 기능도 아닙니다. 작업 영역을 물리적으로 벗어나지 못하게 막는 일은 로봇 안전 컨트롤러나 외부 안전 PLC 같은 별도 안전 장비가 맡습니다.
직접 만든 궤적은 이 검사를 모두 건너뜁니다. 또 모델에 따라 실행 성공이 목표 도달을 보장하지 않습니다. 두 내용 모두 ROS 2 인터페이스의 클라이언트 규칙에 있습니다.