정지와 복구
보호 정지가 걸렸을 때 TUI 화면이 어떻게 알리는지, R 이 무엇을 하는지, 스택을 정지하고 종료하는 순서를 다룹니다. 정지 종류와 모든 클라이언트에 공통인 복구 규칙은 정지·안전에 있습니다.
보호 정지 알림
보호 정지가 걸리면 화면 여러 곳이 한꺼번에 바뀝니다.
- 터미널 벨이 울리고 빨간 알림
[<로봇>] PROTECTIVE STOP activated — robot braked가 뜹니다. - 상태줄이 빨간
■ P-STOP on <로봇>으로, SYSTEM 칸의 Safety 값이P-STOP으로 바뀝니다. - 로봇 행의 모드 자리가
P-STOP으로 바뀝니다. - 로그에
[SAFETY] NORMAL → PROTECTIVE_이 남습니다.STOP - 키 줄에 빨간
R Recover가 나타납니다.
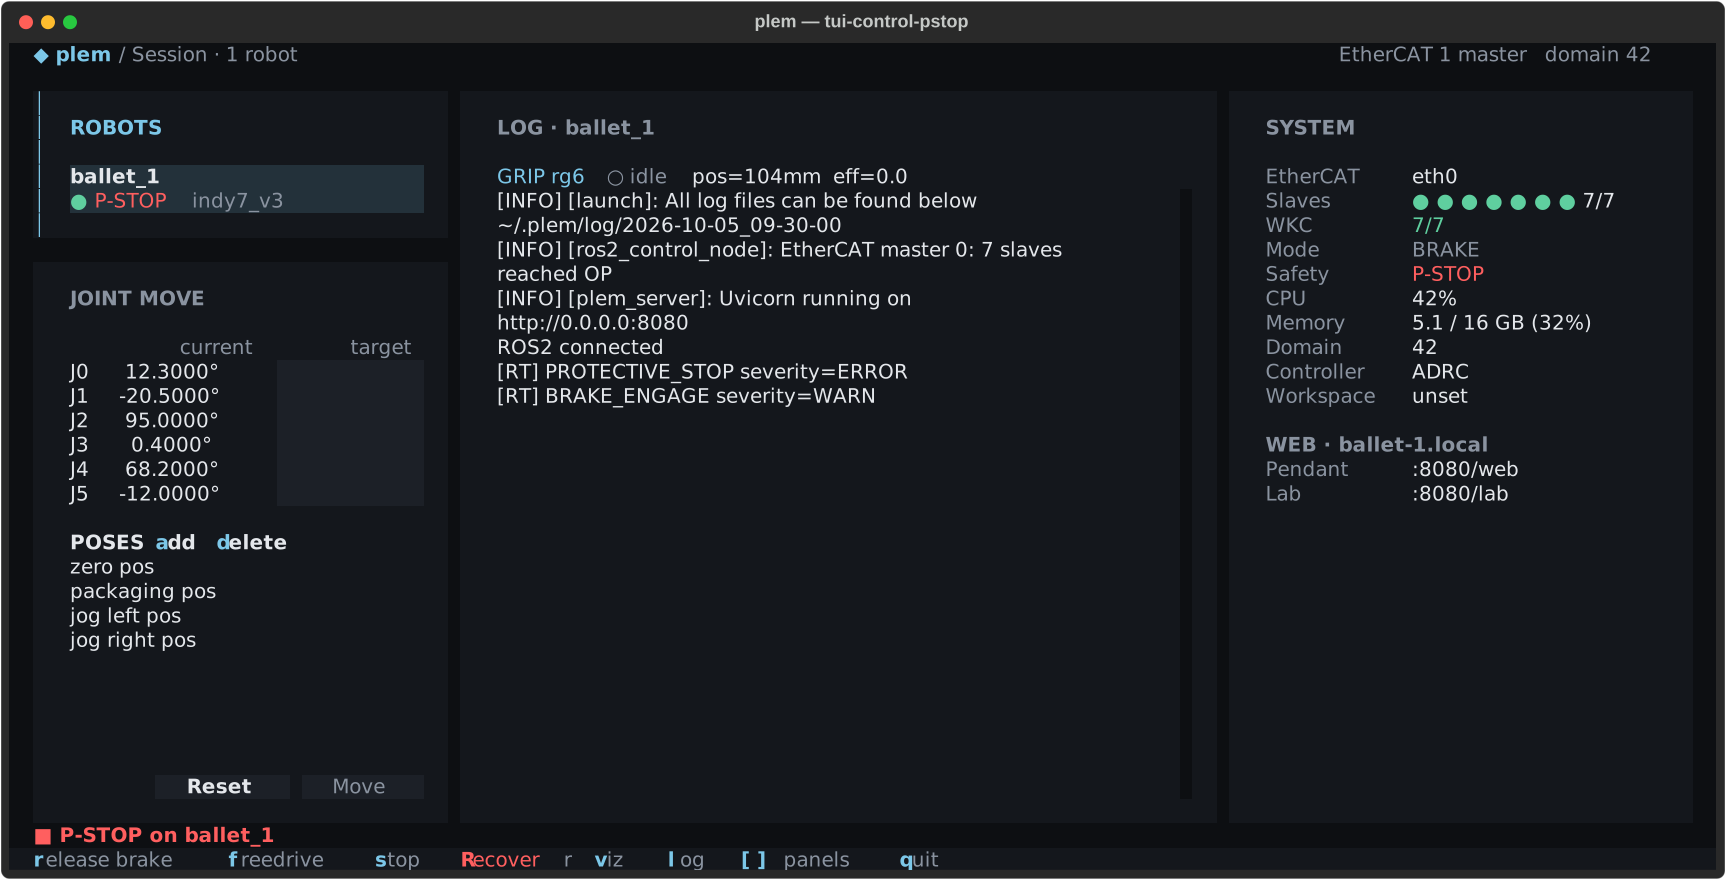
원인의 단서는 로그의 [RT] 줄에 있습니다. 자주 보는 이벤트입니다.
| 이벤트 | 뜻 |
|---|---|
PROTECTIVE_ | 보호 정지 진입 |
PROTECTIVE_ | 로봇·툴 충돌 모양의 가장 낮은 점이 보호 바닥 아래로 내려감. 어느 링크인지는 드라이버 로그에 남음 |
DISTURBANCE_ | 외력이 한계를 넘음. 팔이 무언가에 눌리거나 밀림 |
FOLLOWING_ | 추종 오차가 한계에 붙어 있음. 외력·걸림·과부하 등 원인은 여럿 |
SERVO_ | 서보 드라이브 오류 |
WKC_ | EtherCAT 장치 응답 누락 |
DEADLINE_ | 제어 주기 초과 |
R 복구
R Recover 가 보일 때 R 을 누르면 고른 로봇의 지금 상태에 따라 다르게 동작합니다. 무엇을 했는지는 로그의 [RECOVER] 줄에 남습니다.
경우마다 누르는 순서는 아래와 같습니다.
물리 원인
비상 정지 버튼, 팔을 누르는 외력, 필드버스 이상이 여기에 듭니다.
- 원인을 없앱니다.
R을 누릅니다.- Safety 값이
NORMAL로 돌아오면r로 궤적 추종에, 또는f로 Freedrive 상태에 들어갑니다.
관절 한계·보호 바닥
관절이 한계 밖에 있거나 로봇이 바닥 아래에 있는 동안은 오류 리셋이 받아들여지지 않습니다. 그래서 R 만으로는 풀리지 않습니다. 보호 정지 중에도 Freedrive 모드는 허용되므로, 그 모드로 팔을 옮겨서 풉니다.
- 먼저
f를 누릅니다. 로봇 행에FREE P-STOP이 나옵니다. 브레이크가 열려 있어 손으로 팔을 움직일 수 있습니다. - 손으로 팔을 범위 안으로 옮깁니다. 어느 관절인지는 로그의
[LIMIT]줄이 알려 줍니다. 보호 바닥에 걸렸으면 바닥 위로 끌어올립니다. f를 다시 누릅니다. 브레이크가 걸리면서 보호 정지가 풀립니다. 이 동작을 지금 자세가 안전하다는 운영자의 확인으로 보기 때문입니다.- 보호 정지가 다시 걸리면 원인이 남아 있는 것입니다. 관절이 아직 범위 밖이거나,
[RT]줄이 다른 원인을 알려 줍니다.
FREE P-STOP 에서는 브레이크가 열려 있습니다로봇 행이 FREE P-STOP 인 동안 팔을 잡아 주는 브레이크가 없습니다. f 나 r 로 브레이크를 걸고, 멈추려면 s 나 비상 정지를 쓰세요.
보호 정지 없이 관절만 범위 밖이면 가운데 갈래를 탑니다. R 이 로봇을 Freedrive 상태로 바꾸니, [LIMIT] 줄에 나온 관절을 범위 안으로 옮긴 뒤 r 로 브레이크를 거세요.
드라이브 오류
R 은 브레이크를 먼저 걸고 오류 리셋을 보냅니다. 그다음 r 이나 f 를 눌렀을 때 [RT] BRAKE_ 나 SERVO_ 줄이 뜨면 오류가 남아 있는 것입니다.
복구가 실패할 때
| 알림 | 뜻 |
|---|---|
Recovery: braking failed: … | 브레이크가 거부됐습니다. 소프트웨어로는 복구하지 못할 수 있습니다 |
Recovery: braked; FreeDrive refused: … | 브레이크는 걸렸지만 Freedrive 전환이 거부됐습니다. 이유가 함께 나옵니다 |
reset_ | 오류 리셋이 받아들여지지 않았거나 응답을 확인하지 못했습니다 |
- SYSTEM 칸의 Mode 값과 로봇 행의 연결 점을 먼저 봅니다.
- 물리 원인을 다시 확인한 뒤
R을 한 번 더 시도합니다. - 그래도 안 되면 제조사 도구로 드라이브 상태를 확인합니다. 컨트롤 박스 전원 재가동은 안전 절차에 따라 마지막 수단으로만 쓰세요.
스택 정지 (s)
기동 중에 s 를 누르면 안전한 순서로 내려갑니다. 상태줄에 진행 단계가 나옵니다.
Braking robots...: 모든 로봇에 먼저 브레이크 요청을 보내고 응답을 기다립니다. 실패해도 다음 단계로 넘어갑니다. 로봇이 실제로 멈췄는지 눈으로 확인하고, 한 대라도 확실하지 않으면 물리 비상 정지를 쓰세요.- ROS 2 연결을 닫습니다.
Stopping processes...: 스택 프로세스를 끝냅니다. 정상 종료를 최대 40초까지 기다린 뒤 강제 종료로 넘어갑니다. 카메라를 켠 기동이면Stopping processes (waiting for camera to close)...가 나오고 오래 걸릴 수 있습니다. 카메라 드라이버를 도중에 끊으면 다음 기동에서 카메라가 붙지 않을 수 있어 일부러 기다립니다. 그 뒤 남은 프로세스와 ROS 자원 정리에 시간이 조금 더 걸릴 수 있습니다.All robots stopped: 프로세스 정리가 끝났다는 뜻입니다. 로봇이 물리적으로 멈췄는지는 1단계에서 직접 확인한 것입니다. RViz·PlotJuggler 창도 함께 닫힙니다.
이 화면은 물리 브레이크가 체결됐는지 확인하지 않습니다. 로봇 행의 BRAKE 는 브레이크 명령이 받아들여졌다는 표시입니다. 보호 정지 중에는 P-STOP 이 대신 보입니다.
Job 실행 중 세션 유지
Job 실행과 로봇 스택은 plem 세션에 묶여 있습니다. SSH 접속이라면 tmux 안에서 plem 을 실행하세요.
터미널 창을 닫거나 SSH 연결이 끊겨 TUI 프로세스가 SIGHUP 신호를 받으면, 브레이크 요청 단계 없이 스택에 종료 신호를 보내고 2초 뒤 남은 프로세스를 강제 종료합니다. 이 정리는 물리 브레이크 체결을 확인하지 않습니다.
이 화면은 실행 중인 Job 상태를 알지 못합니다. 그래서 q·s 를 눌러도 Job 경고가 없습니다. 먼저 Teaching Pendant 화면에서 ⏹로 Job 실행을 멈추고, 로봇이 멈췄는지 확인한 뒤 s 나 q 를 쓰세요.
종료 (q)
q 를 한 번 누르면 스택을 정지한 뒤 종료합니다. 정지가 진행되는 동안 키 줄에 q twice: force quit 가 나옵니다. 한 번 더 누르면 브레이크를 최대 0.5초만 시도하고 프로세스를 강제로 끝냅니다. 카메라 종료도 중간에 끊깁니다. 꼭 필요할 때가 아니면 정지가 끝나기를 기다리세요.
종료하려고 기기 전원을 끄지 마세요. 그러면 브레이크를 거는 종료 단계가 실행되지 않습니다.
스택이 스스로 죽었을 때
스택 프로세스가 예기치 않게 끝나면 벨과 함께 이 알림이 뜹니다. 같이 띄운 로봇 전체에 브레이크 요청을 보낸 뒤 내려갑니다. <vendor> 자리에는 그 기동 프로세스가 맡은 로봇의 제조사가 들어갑니다.
Launch (<vendor>) exited unexpectedly (exit code N). Stopping the fleet (brake first) — press s to start again.
기동 도중에 끝났다면 … during startup — aborting. 이 뜨고 기동을 멈춥니다. 로그에는 [CRASH] Launch process (<vendor>) exited unexpectedly (code=N) 줄이 남습니다.
- 위 정지 절차와 같이, 로봇이 실제로 멈췄는지 직접 확인합니다.
- 로그의 마지막 줄을 확인합니다.
s로 다시 기동합니다. 반복되면 문제 해결을 보세요.
실측 기구학 검증에 실패해 멈춘 것이면 알림에 [measured] <로봇> rejected: … 줄이 함께 나옵니다. 적힌 조치를 따르거나 지원팀에 문의하세요.
TUI 자체가 비정상 종료돼 프로세스만 남았다면, 터미널에서 plem kill 로 정리한 뒤 다시 실행하세요.