노드 레퍼런스
노드 라이브러리에서 추가할 수 있는 노드와 운영자가 정하는 값을 정리했습니다. 노드 정의는 서버의 카탈로그에서 오므로 업데이트하면 늘어날 수 있습니다. 마지막 열은 로봇을 움직이지 않는 시뮬레이션에서 그 노드가 어떻게 동작하는지입니다.
시작과 구조
| 노드 | 하는 일 | 설정 | 시뮬레이션에서 |
|---|---|---|---|
| 시작 | 프로그램의 시작점입니다. 실행을 누르면 출구 「시작」에 연결한 노드부터 실행합니다 | 없음. 프로그램당 하나이고 지울 수 없습니다 | 실행과 같습니다 |
| 반복 | 안에 넣은 노드를 되풀이합니다. 반복 유형은 횟수 · 계속 · 조건입니다. 조건 반복은 식이 참인 동안 돌고, 매 반복 전에 식을 봅니다 | 반복 유형, 횟수 또는 조건 | 계속 · 조건 반복은 한 번만 돌고, 횟수 반복은 그 횟수만큼 돕니다 |
| 조건 | 식 하나로 예·아니오 두 갈래로 나누거나(if/else), 값 하나를 여러 case 갈래로 나눕니다(switch) | if/else·switch 선택, 그리고 조건식 또는 비교 대상과 case(아래) | 지금 변수값으로 판단합니다. 어느 갈래를 탔는지는 초록 선과 노드 색으로 보입니다 |
| 병렬 | 여러 레인을 동시에 실행합니다. 로봇을 움직이는 노드는 모션 레인 하나에만 두고, 나머지 노드(그리퍼·대기·변수)는 보조 레인에 둡니다 | 레인마다 시작 슬롯이 따로 있고, 노드는 같은 레인 안에서만 이어집니다. 합류 방식은 모두 끝나면과 하나라도 끝나면(나머지 레인은 취소) 중에서 고릅니다 | 실행과 같습니다. 다만 하나라도 끝나면에서는 어느 레인이 먼저 끝날지가 실행 때와 다를 수 있습니다 |
라이브러리에서 시작은 트리거, 반복·조건·병렬은 로직에 있습니다.
모션
| 노드 | 하는 일 | 정하는 값 | 결과 | 시뮬레이션에서 |
|---|---|---|---|---|
| 관절 이동 | 관절을 돌려 Waypoint 자세로 갑니다. 경로는 곡선이지만 가장 잘 성공합니다 | 목표 Waypoint · 속도 0.01–1.0(기본 0.3) | 이동 완료 | 계획만 합니다. 계획이 거부되면 실패로 기록하고, 목표에 도착한 것으로 보고 다음으로 갑니다 |
| 직선 이동 | 툴 끝을 직선으로 움직여 Waypoint 자세로 갑니다. 집기 전 하강처럼 짧고 정밀한 접근에 씁니다 | 목표 Waypoint · 속도 0.01–1.0(기본 0.2) | 직선 이동 완료 | 관절 이동과 같습니다 |
직선 이동은 특이점 근처에서 계획이 실패할 수 있습니다. 실패하면 그 구간을 관절 이동으로 바꾸세요.
그리퍼
| 노드 | 하는 일 | 정하는 값 | 결과 | 시뮬레이션에서 |
|---|---|---|---|---|
| 그리퍼 제어 | 그리퍼를 정한 폭까지 움직입니다. 열기와 집기 모두 이 노드입니다 | 폭(0 = 완전히 닫기, 기본 0) · 힘(0 = 최대 힘, 기본 40). 범위는 장착한 그리퍼를 따릅니다. 예: RG6 0–160 mm, 25–120 N. 범위를 넘거나 그리퍼가 없으면 실행이 거부됩니다 | 잡힘(부품을 잡음) · 위치 도달(부품 없이 끝까지 닫힘, 또는 열기 완료) · 놓침(노드 실행 중 그리퍼가 부품을 놓쳤다고 알림) | 움직이지 않고 위치 도달 로 봅니다 |
예전 OnRobot RG6 그리퍼 노드로 만든 프로그램은 열거나 실행할 때 그리퍼 제어 노드로 바뀝니다. 폭·힘·연결은 그대로이고, 잇지 않은 놓침 이 붙습니다.
결과는 이렇게 다룹니다.
- 집은 뒤 이어서 할 단계는
잡힘에 이으세요. 위치 도달은 빈손으로 닫힌 경우로 다룹니다. 다시 집으러 가거나 프로그램을 끝내는 식입니다.- 결과는 한 번에 하나만 납니다. 부품을 잡고 멈추면
위치 도달갈래는 실행되지 않습니다. - 비워 둔 결과 슬롯은 그 경로의 정상 종료이고 오류가 아닙니다. 반복 안에서는 다음 반복이 이어질 수 있습니다. 그래서
잡힘을 잇지 않으면 집은 뒤의 단계가 모두 빠집니다. 놓침은 놓침을 알려 주는 그리퍼에서만 납니다. RG6 그리퍼는 알려 주지 않고, 시뮬레이션에서도 나지 않습니다.- 이동처럼 다른 노드가 도는 중에 놓치면 Job 실행은 멈추지 않습니다. 「그리퍼가 물체를 놓쳤습니다 · 「P2 이동」 중 · 잡은 지 3.2 초 뒤 · 14:03:21」(끝은 알림을 받은 시각) 같은 알림이 뜨고, 셀 IO 장치 신호
device.가 켜집니다. 공정을 멈춰야 하면 조건 노드로 이 신호를 보세요.<로봇 id>. gripper. dropped
로직
| 노드 | 하는 일 | 정하는 값 | 결과 | 시뮬레이션에서 |
|---|---|---|---|---|
| 대기 | 정한 시간만큼 기다립니다. 접착 경화, 컨베이어 이동, 센서 안정을 기다릴 때 씁니다 | 대기 시간 0–60000 ms(기본 1000) | 시간 경과 | 기다리지 않습니다 |
| 변수 설정 | 로봇의 변수에 값을 넣습니다. 값은 실행이 끝나도, 전원을 껐다 켜도 유지됩니다 | 변수 · 새 값 | 변수 설정 | 이번 시뮬레이션 안에서만 바뀌고 저장되지 않습니다 |
셀 IO
셀 IO에 등록한 신호를 이름으로 기다리고 씁니다. 신호는 노드 상세의 목록에서 고릅니다.
| 노드 | 하는 일 | 정하는 값 | 결과 | 시뮬레이션에서 |
|---|---|---|---|---|
| 신호 대기 | 신호가 조건을 만족할 때까지 기다립니다. PLC 쪽에서 보내는 시작 비트나 레시피 번호를 기다릴 때 씁니다 | 신호(입력 신호·장치 신호) · 조건 · 최대 대기 시간(초, 기본 30, 또는 제한 없음) | 충족 · 시간 초과 | 기다리지 않고 충족 으로 갑니다. 다음 노드에는 조건에 적은 값을 넘깁니다 |
| 신호 쓰기 | 출력 신호에 값을 씁니다. 완료 비트나 센 부품 수를 PLC 쪽에 넘길 때 씁니다 | 신호(출력 신호) · 쓸 값 | 완료 | 값이 신호에 맞는지만 보고 PLC 쪽에는 쓰지 않습니다 |
| 신호 대기 | 신호 쓰기 | |
|---|---|---|
| 값 | bool 신호는 켜짐 · 꺼짐. 숫자 신호는 = · ≠ · > · ≥ · < · ≤ 와 비교할 값(정수 신호면 정수) | bool 신호는 켜짐·꺼짐을 value_ 로, 숫자 신호는 value_ 로 씁니다. 앞 노드의 출력을 이어 쓸 수도 있습니다 |
| 다음 노드로 넘어갈 때 | 조건을 만족했을 때입니다. 노드에 들어갈 때 한 번, 그 뒤로는 값이 바뀔 때마다 확인하므로 이미 만족한 상태면 바로 넘어갑니다. 알 수 없는 값은 어떤 조건도 만족하지 않습니다. 넘어가는 순간의 값을 value_ 이나 value_ 로 넘깁니다 | 클라이언트 연결이면 PLC 쪽이 쓰기를 확인했을 때입니다. 서버 연결이면 plem 쪽 테이블에 값이 들어갔을 때이고, PLC 쪽은 자기 주기에 그 값을 읽어 갑니다 |
| 오류로 끝날 때 | 시간이 지났는데 시간 초과 를 잇지 않았을 때 | 값이 신호 타입의 범위를 넘거나 정수 신호에 소수를 쓸 때, 연결이 꺼졌거나 끊겼을 때, 응답이 없을 때, PLC 쪽이 Modbus 예외로 답할 때, 서버 연결이 포트를 열지 못했을 때 |
| 시작 전에 거부될 때 | 뒤 노드가 이 신호 타입이 채우지 않는 출력을 읽을 때 | 이 신호 타입이 쓰지 않는 입력을 이었을 때 |
| 쓸 수 없는 신호 | 출력 신호 | 입력 신호, 장치 신호 |
| 일시정지와 정지 | 바로 멈춥니다. 재개하면 이 노드를 처음부터 다시 실행하고, 최대 대기 시간도 처음부터 셉니다 | 쓴 값은 그대로 남습니다(강제 출력) |
조건과 분기
if/else 형태의 조건 노드는 식 하나를 평가해 참이면 예, 거짓이면 아니오 출구로 갑니다. 카드와 조건 선택기는 참·거짓을 예·아니오로 보이고, 직접 쓴 식은 true·false 그대로 둡니다.
- 선택기로 만들기: 노드 상세에서 앞 단계 출력이나 변수, 비교(
==!=<><=>=), 기준값을 고르면 식을 만들어 줍니다. 저장된 식은 맨 위 「현재 조건:」에 보입니다. 선택기로 나타낼 수 없는 식(복합 식, 아직 연결되지 않은 앞 단계 출력)이면 선택기는 빈 채로 열리고 원문은 「고급」에 남습니다. - 직접 쓰기: 「고급: 직접 표현식 입력」에서 씁니다.
- 카드에 보이는 것: 조건이
count > 5처럼 짧게 보입니다. switch 형태는 비교 대상이 보입니다. 「고급」에서 쓴 복합 식은 카드에 유형만 보이고, 전문은 상세에 있습니다.
switch 형태의 조건 노드는 값 하나를 여러 갈래로 나눕니다.
- 비교 대상을 고릅니다. 변수나 앞 단계 출력 하나이고, 식은 쓸 수 없습니다. 목록에 없으면 맨 아래 **직접 입력…**을 골라
variables.처럼 참조를 적으세요. 타입을 알 수 없는 참조면 칸 아래에 그렇게 나옵니다.count - case 행을 추가해 비교(
==!=<><=>=)·값·이름을 정합니다.
실행하면 위에서부터 차례로 보고 처음 맞는 case 출구로 갑니다. 하나도 맞지 않으면 그 외(default)로 갑니다.
- case 값의 타입은 비교 대상의 타입을 따릅니다.
- 타입이 다른 값(숫자 대상에 문자 등)을 넣거나, 숫자가 아닌 대상에
<같은 크기 비교를 두면 미설정이 되어 실행이 막힙니다. - 숫자는 한 타입이라
7과7.0은 같습니다.
값 이름을 출구 키로 쓰던 이전 형태는 열 때 case 행으로 바뀝니다. 대상 타입과 맞지 않던 출구는 미설정 case 행으로 남습니다. 지우거나 값을 고치세요.
변수
변수는 프로그램이 아니라 로봇(셀) 하나에 딸린 목록입니다. 프로그램은 이 목록을 참조만 합니다.
- 왼쪽 변수 패널에서 이름·타입(숫자 · 문자 · 예/아니오)·기본값·설명을 등록하고, 현재 값을 바꾸거나 지웁니다.
- 등록한 변수는 조건 선택기의 「변수」 묶음과 변수 설정 노드의 목록에 나옵니다.
변수를 쓰는 노드는 이렇게 동작합니다.
- 등록되지 않은 변수를 쓰는 노드나, 숫자 변수에 문자를 넣는 것처럼 타입이 다른 값을 넣는 변수 설정 노드는 미설정이 되어 실행이 막힙니다.
- 변수에 값을 넣는 노드는 그 값을 먼저 로봇에 기록한 뒤 다음으로 넘어갑니다. 타입이 다르면 아무 값도 바뀌지 않고 그 노드가 오류로 끝납니다. 기록에 실패해도 오류로 끝납니다.
값·타입을 바꾸거나 변수를 지울 수 없습니다. 실행은 Job 자체 사본 위에서 돌기 때문입니다. 기본값·설명은 타입을 그대로 두면 실행 중에도 저장됩니다. 타입을 바꾸면 거부된다는 경고가 편집 칸에 먼저 뜹니다.
옛 파일에 들어 있던 변수 선언은 패널 아래 「파일의 옛 정의 — 저장 시 등록됨」으로 보이고, 그 프로그램을 저장할 때 목록에 등록됩니다. 같은 이름이 다른 타입으로 이미 있으면 저장이 거부됩니다.
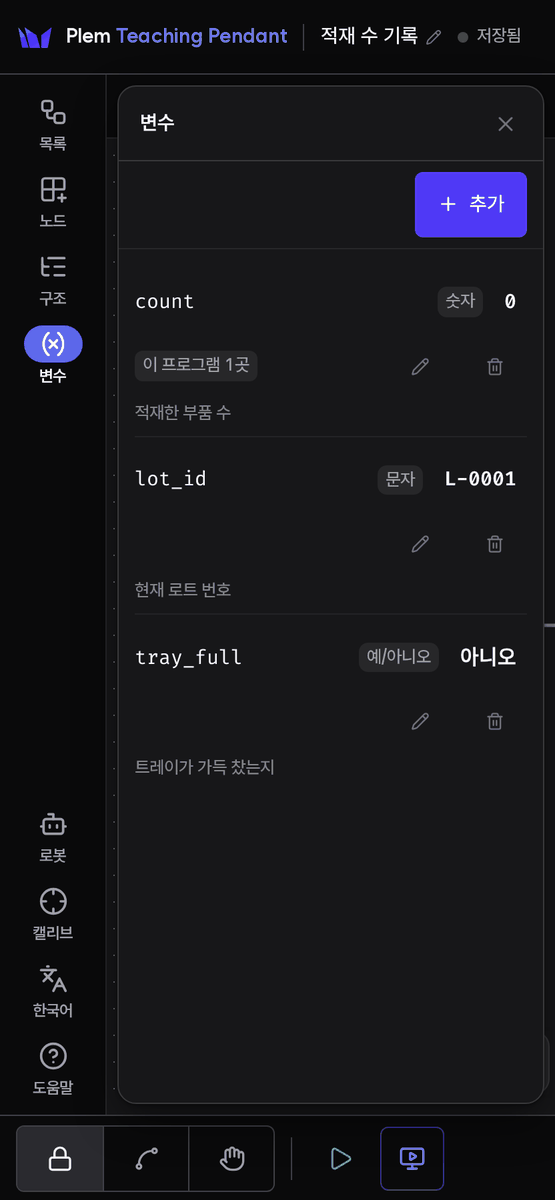
| 패널에서 하는 일 | 동작 |
|---|---|
| 추가 | 이름·타입·기본값·설명을 적고 등록을 누릅니다(아래 목록) |
| 편집(연필) | 이름은 그대로 두고 타입·기본값·설명을 바꿉니다 |
| 값 변경 | 행의 값을 눌러 현재 값을 바꿉니다. 실행 중에는 잠기고, 실행 중인 Job 안의 값이 「실행 중」 표시와 함께 보입니다 |
| 「이 문서 N곳」 배지 | 열려 있는 프로그램(또는 Job)에서 이 변수를 쓰는 노드 수 |
| 삭제(휴지통) | 행 안에서 한 번 더 확인합니다. 열려 있는 문서에서 몇 곳이 쓰는지 함께 보입니다(아래 목록) |
- 추가: 이름은 영문자나
_로 시작하고 영문자·숫자·_만 씁니다.true·false는 쓸 수 없습니다. 이미 있는 이름이면 등록하지 않고, 그 행의 편집을 쓰라고 알려 줍니다. - 삭제: 저장된 다른 프로그램이 쓰고 있으면 서버가 거부하고 「프로그램 이름 · 노드 N개」 목록을 보여 줍니다.