설정
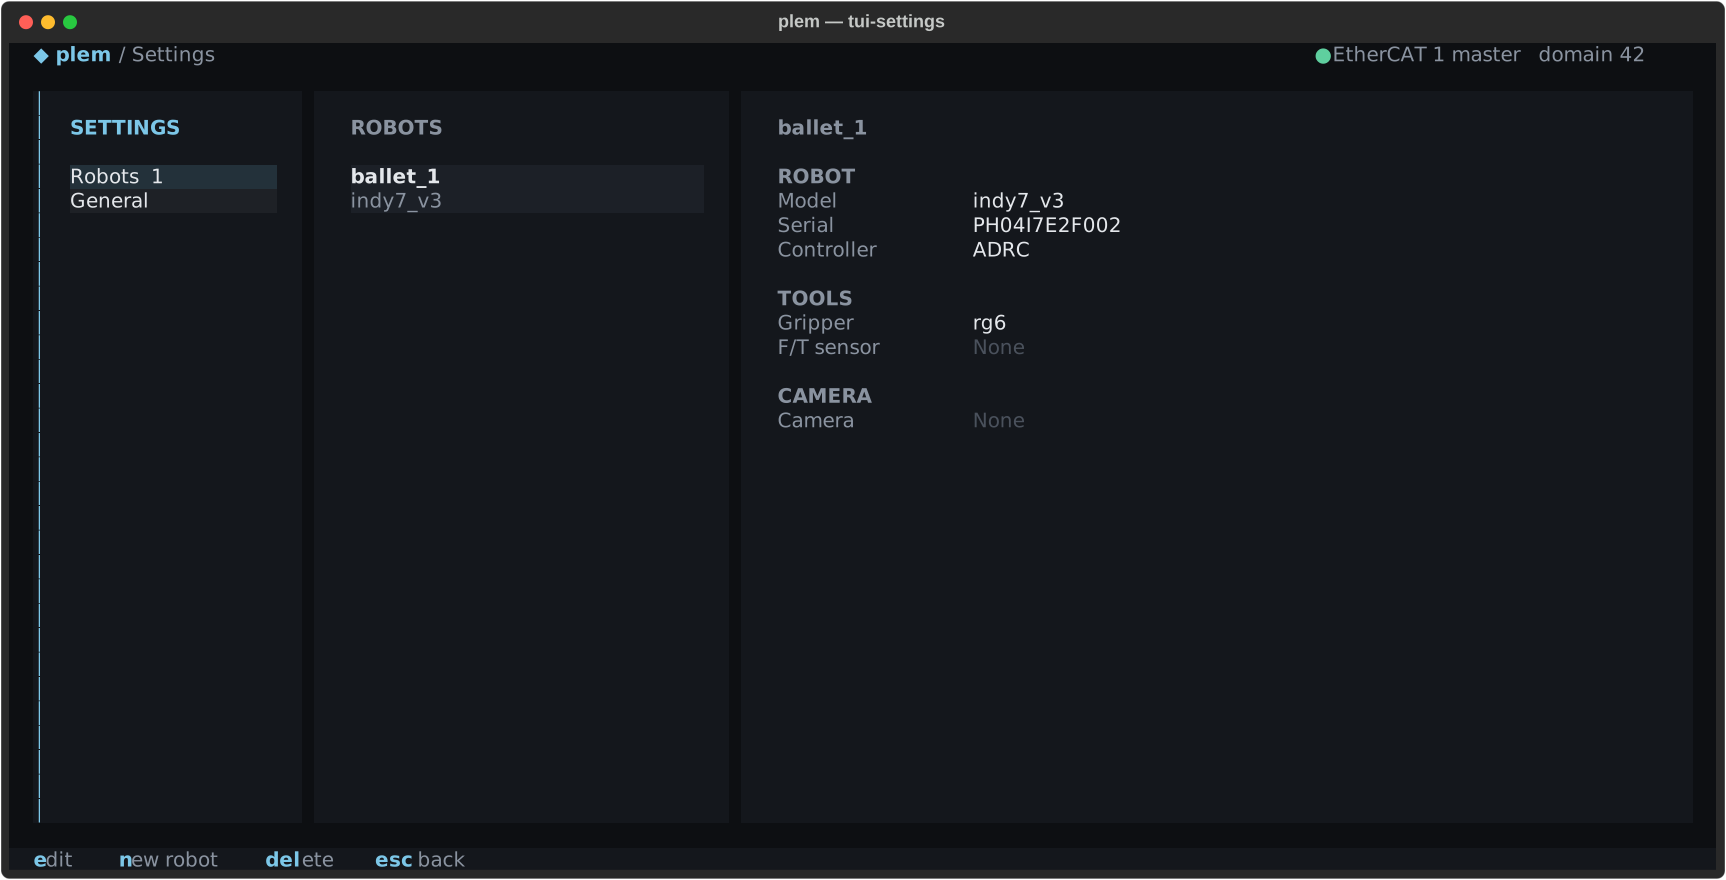
Start session·Robot Control 화면 어디서든 , 로 설정을 엽니다. 왼쪽 SETTINGS 칸에서 Robots·General 가운데 하나를 고릅니다.
- Robots: 로봇 목록과 고른 로봇의 구성입니다. 모델·시리얼·컨트롤러, 그리퍼·F/T 센서, 카메라와 그 캘리브레이션이 나옵니다.
- General: 이 기기의 설정입니다.
창이 100칸보다 좁으면 SETTINGS 칸이 접히고, g 로 Robots·General 화면을 오갑니다. esc 로 돌아갑니다.
General
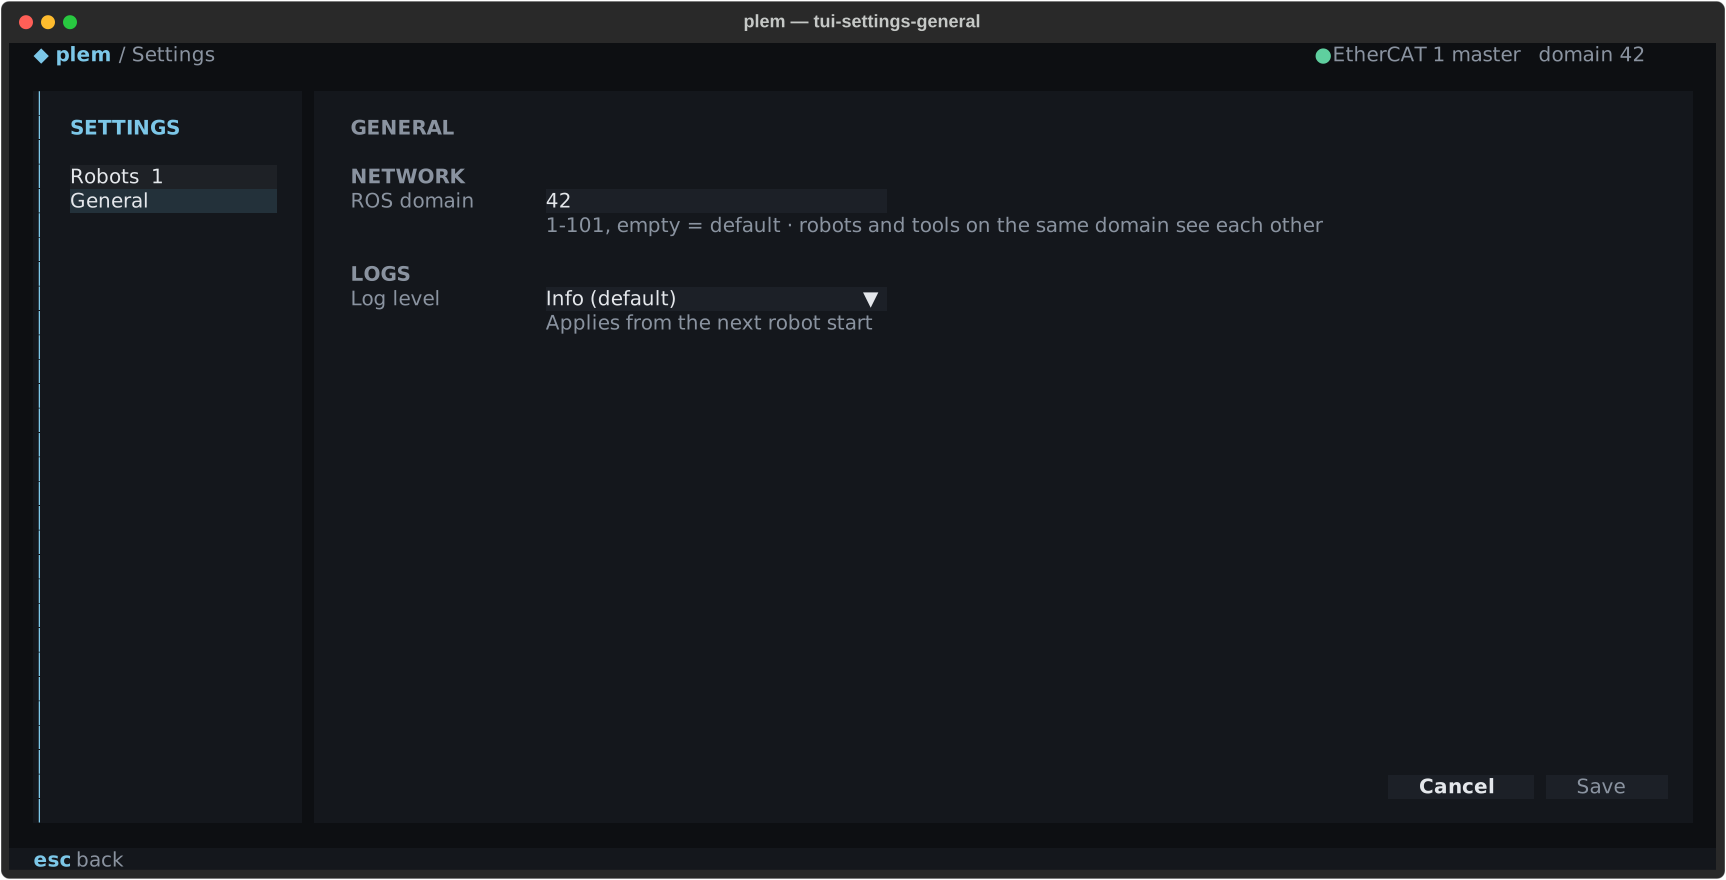
| 항목 | 설명 |
|---|---|
| ROS domain | 1–101. 비우면 미지정(0)입니다 |
| Log level | 스택 로그의 상세 정도. Error only · Warning+ · Info (default) · Debug (verbose). 다음 스택 기동부터 적용됩니다 |
- 값을 바꾸면 상태줄에
● Unsaved changes가 뜹니다. - Save(
ctrl+s)로 저장하면Saved — restart plem to apply가 뜹니다. - Cancel 버튼이나
esc는 바꾼 값을 되돌립니다. - 범위 밖의 도메인은 저장되지 않고, 입력칸 아래에 이유가 빨갛게 나옵니다.
plem 을 시작할 때 한 번 정해집니다스택만 다시 기동해서는 새 도메인이 적용되지 않습니다. plem 을 완전히 끝내고 다시 실행하세요. 그 뒤에 여는 터미널도 새 값을 받습니다.
Robots
Robots 화면에서 쓰는 키입니다.
e: 고른 로봇의 편집 폼을 오른쪽 칸에 엽니다. 목록에서 Enter 키를 눌러도 됩니다.n: 로봇을 새로 등록합니다.delete: 확인을 물은 뒤 그 로봇의 프로필과 시리얼 기록을 지웁니다.y는 확정,n은 취소이고, Enter 키로는 확정되지 않습니다.
delete 는 누르지 마세요지운 프로필과 시리얼 기록은 되돌릴 수 없고, 이 화면에서 다시 등록할 수도 없습니다. 필요하면 지원팀에 문의하세요.
로봇 편집
Robots 화면에서 로봇을 고르고 e 를 누르면 그 로봇의 프로필이 오른쪽 EDIT ROBOT 칸에 열립니다. 닫을 때까지 목록과 SETTINGS 칸은 잠깁니다. 장착한 그리퍼나 F/T 센서를 바꿨을 때, 카메라 캘리브레이션 기록을 고를 때 씁니다.
- 값을 바꾸면 상태줄에
● Unsaved changes가 뜹니다. - Save(
ctrl+s)로 저장한 값은 다음 스택 기동부터 적용됩니다. - Cancel(
esc)은 바꾼 것을 버리고 닫습니다.
같은 항목을 Teaching Pendant 화면의 로봇 설정과 plem profile 명령으로도 바꿀 수 있습니다.
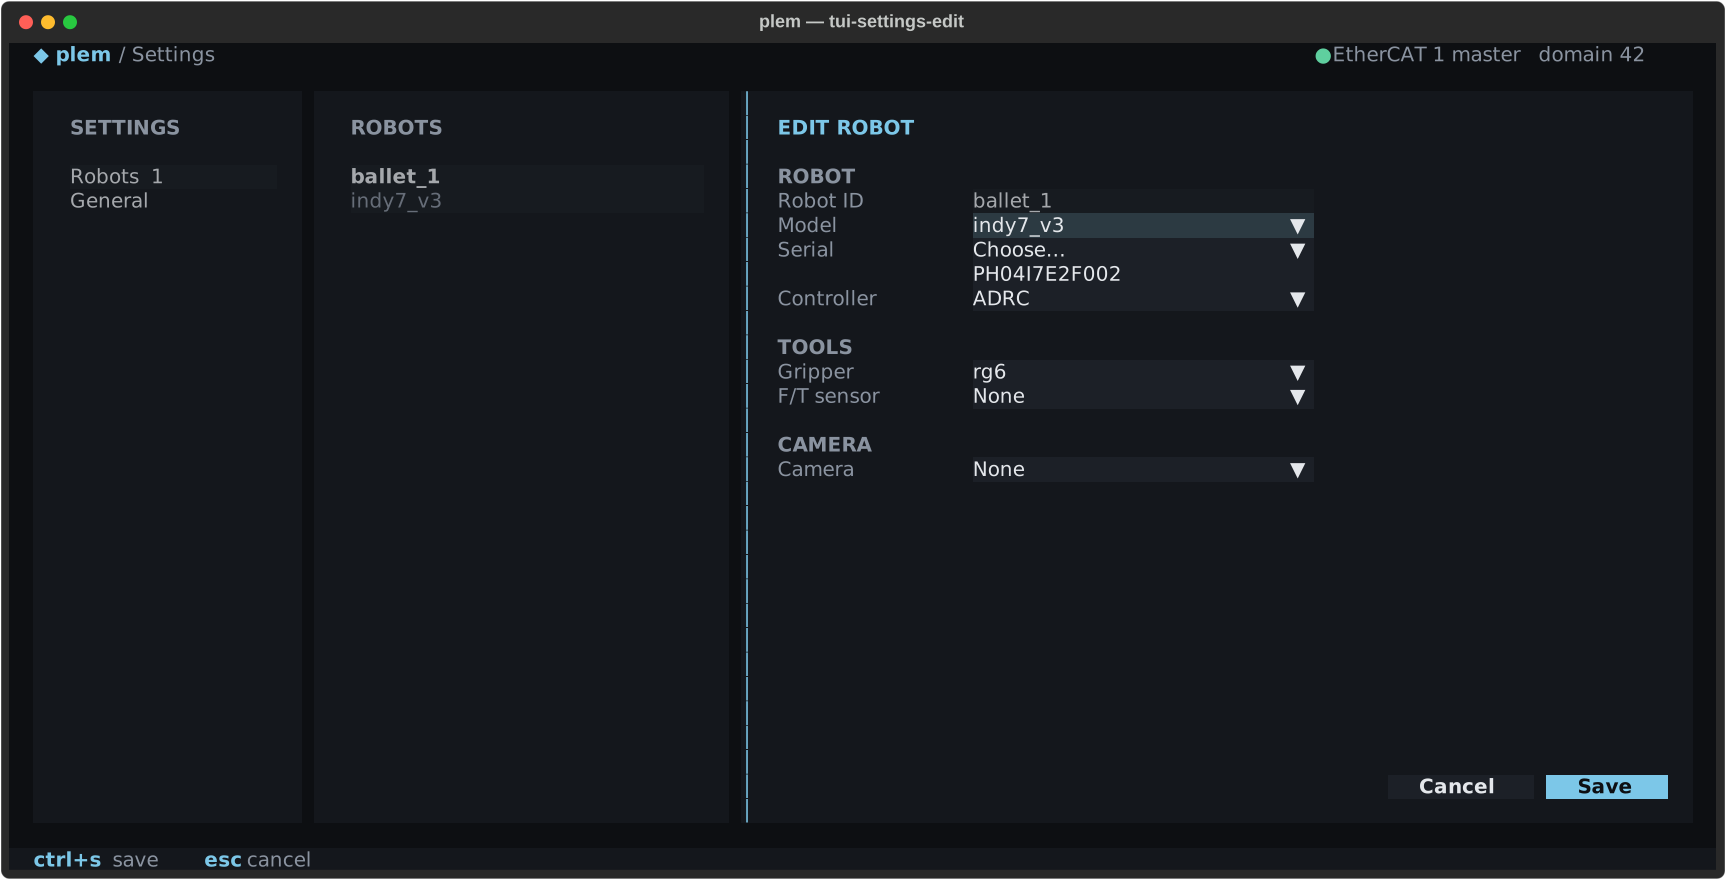
| 항목 | 설명 |
|---|---|
| Robot ID | 편집에서는 바꿀 수 없습니다 |
| Serial | 목록에서 로봇 라벨의 시리얼을 고릅니다. 관절 오프셋을 이 시리얼의 프로필에서 가져오므로 라벨 번호와 정확히 같아야 합니다. 목록에 없으면 지원팀에 문의하세요 |
| Model | 이 기기에 설치된 로봇 모델 가운데 고릅니다. 비워 두면 저장되지 않습니다. 이 로봇의 모델이 목록에 없으면 지원팀에 문의하세요 |
| Controller | ADRC · PID · Plugin (advanced). Plugin 선택은 빌드된 .so 를 고르거나 절대 경로를 넣어야 저장됩니다. 커스텀 토크 컨트롤러를 따르세요 |
| Gripper | 장착한 그리퍼 모델. 비우면 그리퍼 없음입니다. 통신 방식은 모델에 맞춰 정해집니다 |
| F/T sensor | 장착한 F/T 센서 모델. 비우면 센서 없음입니다. F/T 센서 참조 |
| Camera | 카메라 모델. 바꾸면 Serial·Calibration 칸이 비워집니다. 캘리브레이션은 카메라 모델마다 따로이기 때문입니다 |
| Serial (CAMERA) | 카메라 라벨의 시리얼 번호. 시리얼로 구분하는 카메라를 골랐을 때만 보입니다. 비어 있으면 Camera 체크를 켜고 기동할 때 연결된 카메라 한 대에서 채웁니다 |
| Calibration | 이 로봇에 쓸 카메라 캘리브레이션 기록. 카메라를 골랐을 때만 보입니다. 아래 참조 |
Calibration 목록:
- 고른 카메라와 로봇 모델에 맞는 기록만
<이름> · RMS … mm · <날짜>로 나옵니다. - 비우면 공장 기본 장착값을 쓰고, 장애물 인식은 꺼집니다.
- 로봇 상세에는 연결한 기록이 나옵니다. 기록이 손상됐거나 다른 카메라 모델의 것이면, 기동이 어떻게 되는지가 경고 색으로 나옵니다.
목록에는 이 기기에 설치된 모델만 나옵니다. 목록이 비어 있고 Gripper/ 가 뜨면 PLEM 설치가 온전하지 않은 것입니다. 지원팀에 문의하세요.
편집·저장 때의 안내
| 안내 | 뜻과 할 일 |
|---|---|
The tool stack changed (…): the camera calibration was measured with the previous setup. … | 카메라 캘리브레이션이 있는 로봇에서 그리퍼나 F/T 센서를 바꿨습니다. 저장과 기동은 그대로 됩니다. 다시 할 일은 Hand-eye 캘리브레이션에 있습니다 |
Robot model changed (…): an existing camera calibration was measured on the old model … | 캘리브레이션을 이전 모델에서 쟀습니다. 카메라를 켜고 기동하기 전에 다시 캘리브레이션하고 새 기록을 고르세요 |
Changing the gripper drops its vendor params (…) on save. | Teaching Pendant 화면에서 그리퍼 세부 설정을 정해 둔 로봇이라면, Gripper 항목을 바꾸는 즉시 뜹니다. 그대로 저장하면 그 세부 설정이 지워집니다 |
… cannot be set on this robot … | 고른 F/T 센서를 이 로봇 모델에 쓸 수 없습니다. 지원 로봇 목록이 함께 나옵니다 |
… changed on disk since it was opened (another writer) — reopen the robot and redo this edit | 편집 화면을 연 사이 Teaching Pendant 화면이나 plem profile 명령으로 같은 항목이 저장됐습니다. 아무것도 저장되지 않았으니 편집 화면을 닫고 다시 열어 고치세요 |
그 사이 다른 곳이 다른 항목을 저장했다면, 내 저장은 내가 바꾼 항목만 적용하고 그쪽 값은 그대로 둡니다.