본문으로 건너뛰기
WIM Tech Blog

EngineeringInsights

AI와 Robotics 분야의 최신 기술, 실무 경험, 그리고 깊이 있는 인사이트를 공유합니다.

Categories

관심 분야 살펴보기

최신 아티클

시간은 제어 입력이다: 벤더 박스를 건드리지 않고, 하드 실시간 Jetson 하나로 휴머노이드 텔레옵 팔을 1.57초 지각에서 정시로

시간은 제어 입력이다: 벤더 박스를 건드리지 않고, 하드 실시간 Jetson 하나로 휴머노이드 텔레옵 팔을 1.57초 지각에서 정시로

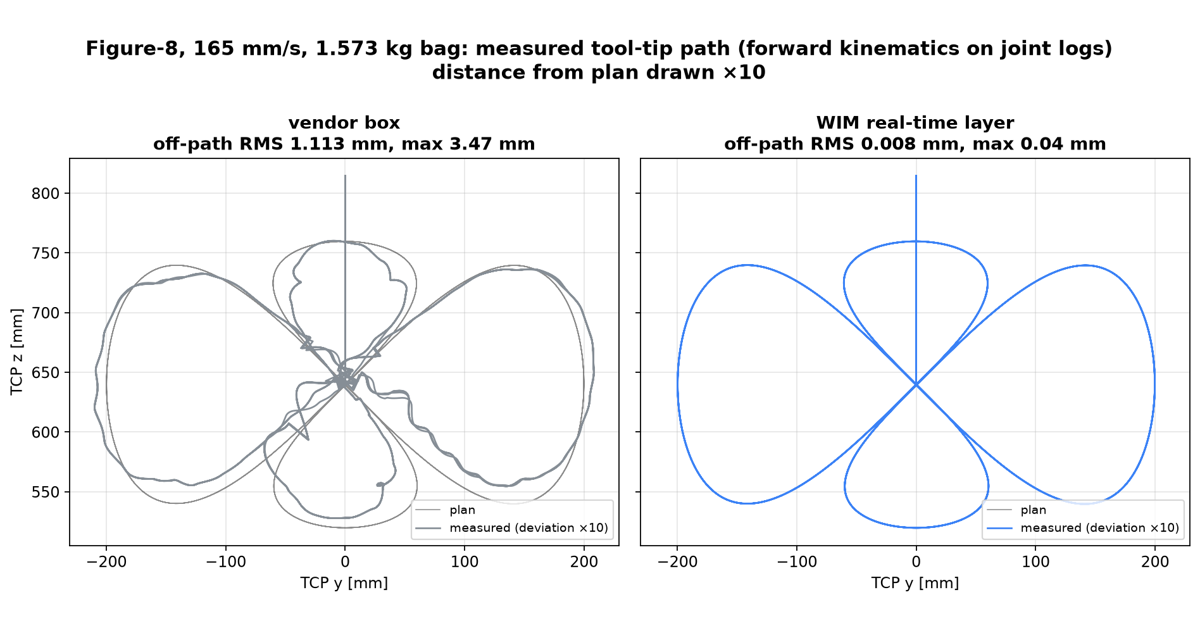
위치 목표를 받아 움직이는 로봇 팔은 호스트가 시간을 지키는 만큼만 정확하게 움직입니다. 휴머노이드 텔레오퍼레이션에 쓰이는 UFACTORY xArm 7의 벤더 제어 박스를 그대로 둔 채, Jetson AGX Orin 위의 하드 실시간 계층만 앞에 붙였습니다. 송신 지터는 5 µs 안에 머물렀고, 박스의 6.5 ms 지연은 상쇄됐으며, 팔은 계획보다 1.57초 늦던 상태에서 정시로 돌아왔습니다. 같은 순간의 툴 끝 오차는 165 mm에서 0.3 mm로, 경로 오차는 1.11 mm RMS에서 0.008 mm로 줄었고, 그리퍼에 1.57 kg 짐을 매단 채 30회 모두 박스 오류 0건이었습니다. 커널에서 모터까지 스택 전체와 계층마다의 측정값을 담았습니다.
EtherCAT 동기가 110초마다 무너진 이유: Jetson 기본 설정 하나를 끄자 328 µs가 3.5 µs로

EtherCAT 동기가 110초마다 무너진 이유: Jetson 기본 설정 하나를 끄자 328 µs가 3.5 µs로

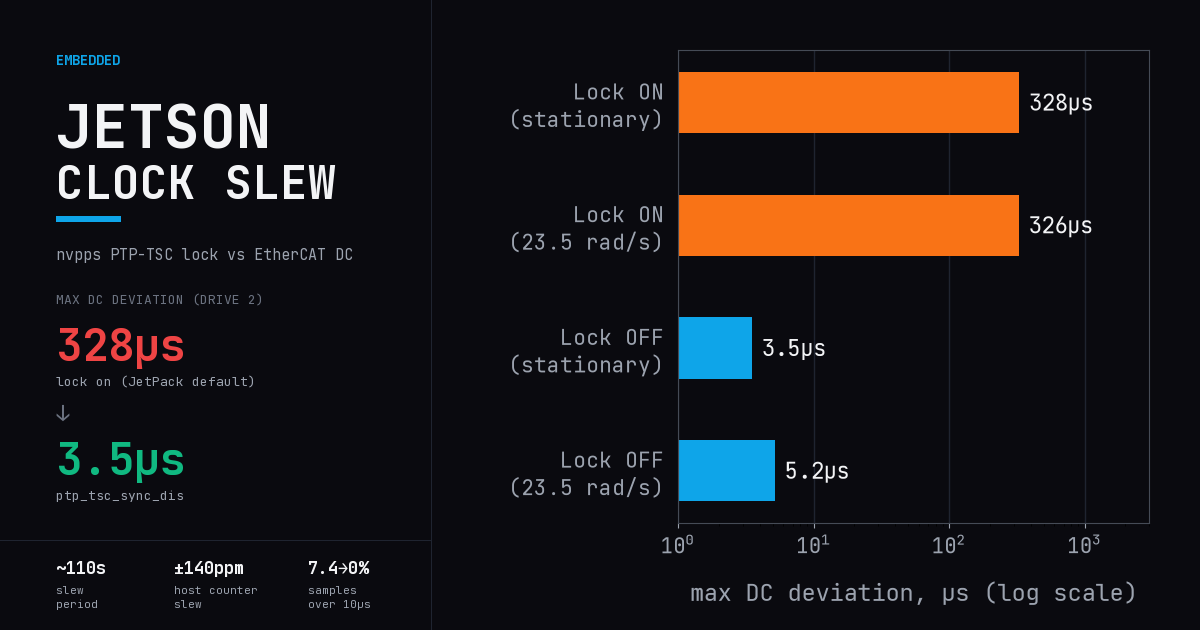
Jetson AGX Orin과 IgH EtherCAT 마스터로 서보 드라이브 2대를 1 kHz로 돌릴 때, 약 110초마다 드라이브 간 시계 동기(DC) 편차가 수백 µs로 튀었습니다. 원인은 모터도 커널도 제어 코드도 아닌, NVIDIA nvpps 드라이버가 부팅 때 기본으로 켜는 PTP-TSC 하드웨어 잠금이었습니다. 디바이스 트리 속성 하나로 끄자 DC 편차 최대값이 328 µs(잠금 켬, 300초 측정)에서 3.5 µs(잠금 끔, 20분 측정)로 줄었습니다.

마찰을 올렸는데 로봇이 더 못 도는 이유: 스키드스티어 스크럽의 기하학

마찰을 올렸는데 로봇이 더 못 도는 이유: 스키드스티어 스크럽의 기하학

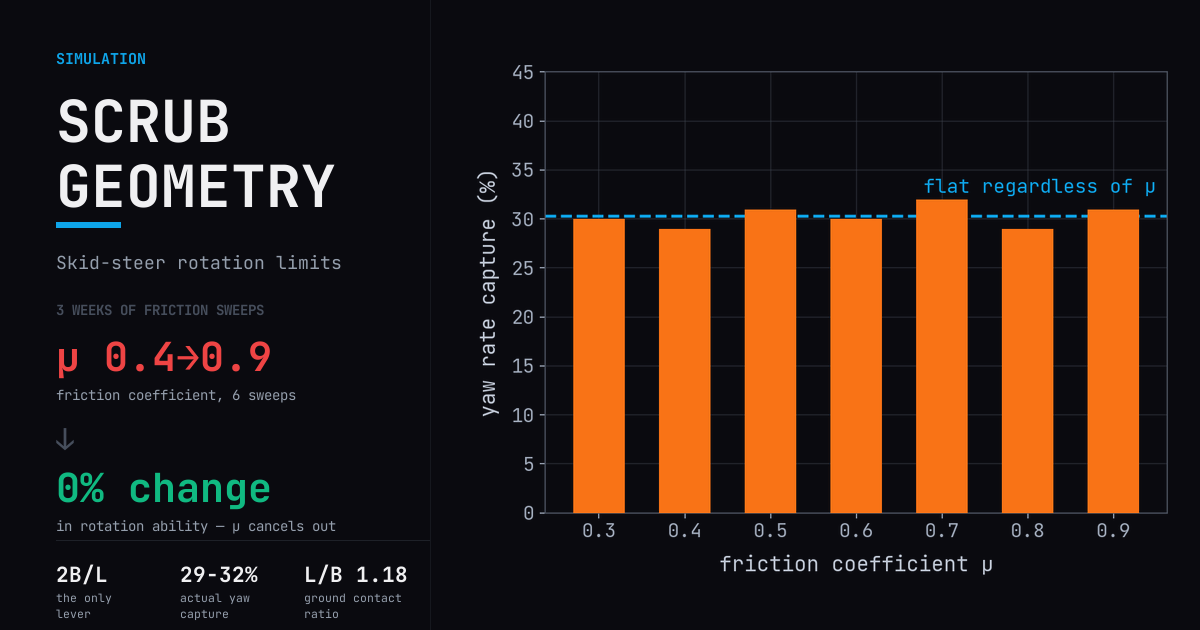
3주에 걸친 마찰 계수 튜닝이 왜 전부 헛수고였는지 수식으로 유도합니다. 스키드스티어의 회전 능력비에서 마찰 계수와 중량은 소거되고 접지 기하만 남습니다. 실측 데이터, 그리고 시뮬레이션 계측에서 얻은 교훈 두 가지를 함께 공유합니다.

궤도형 로봇 시뮬레이션: 트랙을 지우고 가상 바퀴 12개를 다는 이유

궤도형 로봇 시뮬레이션: 트랙을 지우고 가상 바퀴 12개를 다는 이유

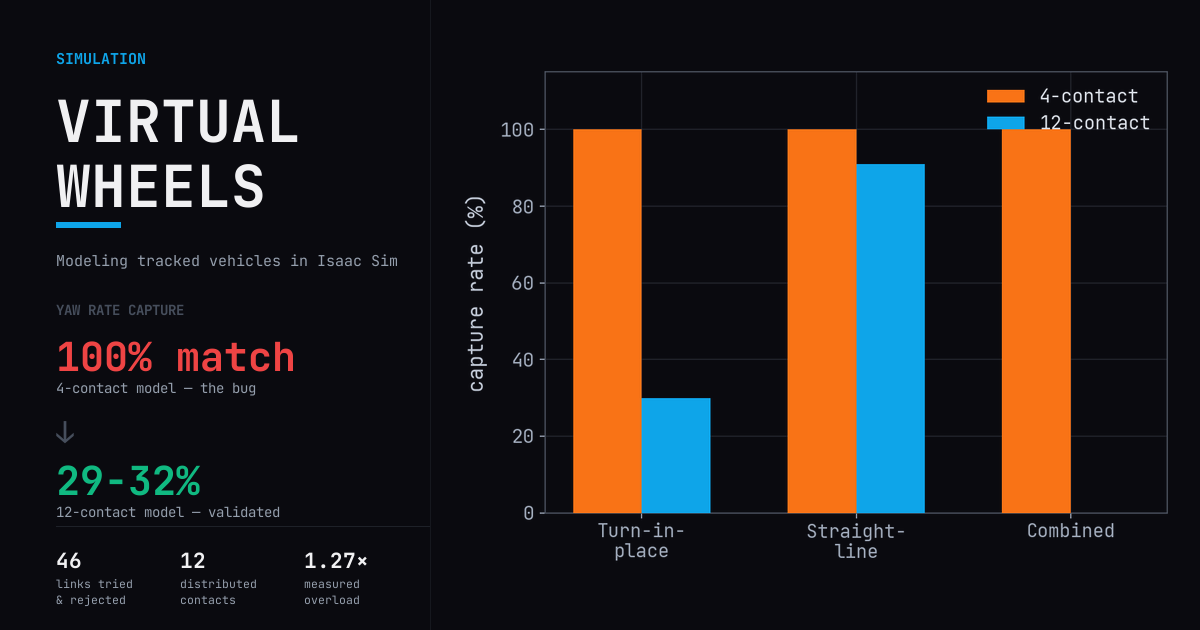
물리 엔진에는 무한궤도라는 프리미티브가 없습니다. 46링크 멀티링크 트랙의 실패, "완벽하게" 돌아서 오히려 틀렸던 4접점 모델, 그리고 실측으로 검증한 12접점 분산 가상 바퀴 모델까지 — 궤도형 스키드스티어 로봇을 Isaac Sim에서 모델링한 과정을 공유합니다.

강화학습 기반 하위 모터 제어: PID/ADRC를 넘어서

강화학습 기반 하위 모터 제어: PID/ADRC를 넘어서

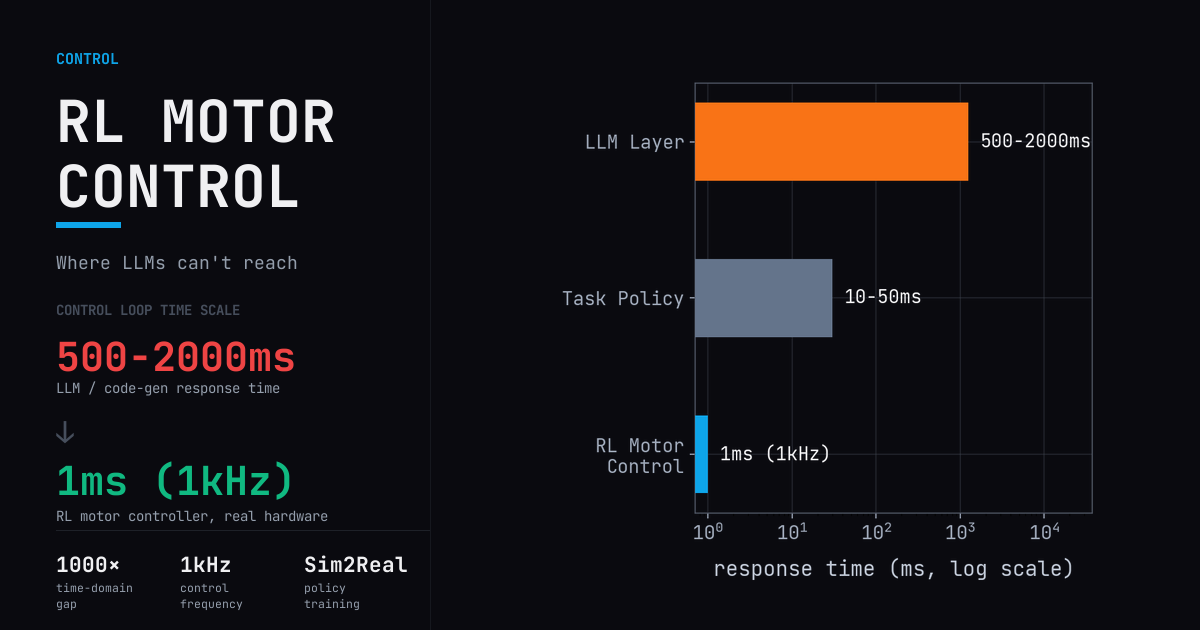
LLM이 대체할 수 없는 1kHz 실시간 모터 제어 영역에서, 강화학습(RL)으로 기존 PID/ADRC 수동 튜닝을 대체하는 WIM의 접근 방식을 소개합니다.

ARM64에서 std::memory_order의 실제 비용은 얼마인가? — Jetson Orin 실측 벤치마크

ARM64에서 std::memory_order의 실제 비용은 얼마인가? — Jetson Orin 실측 벤치마크

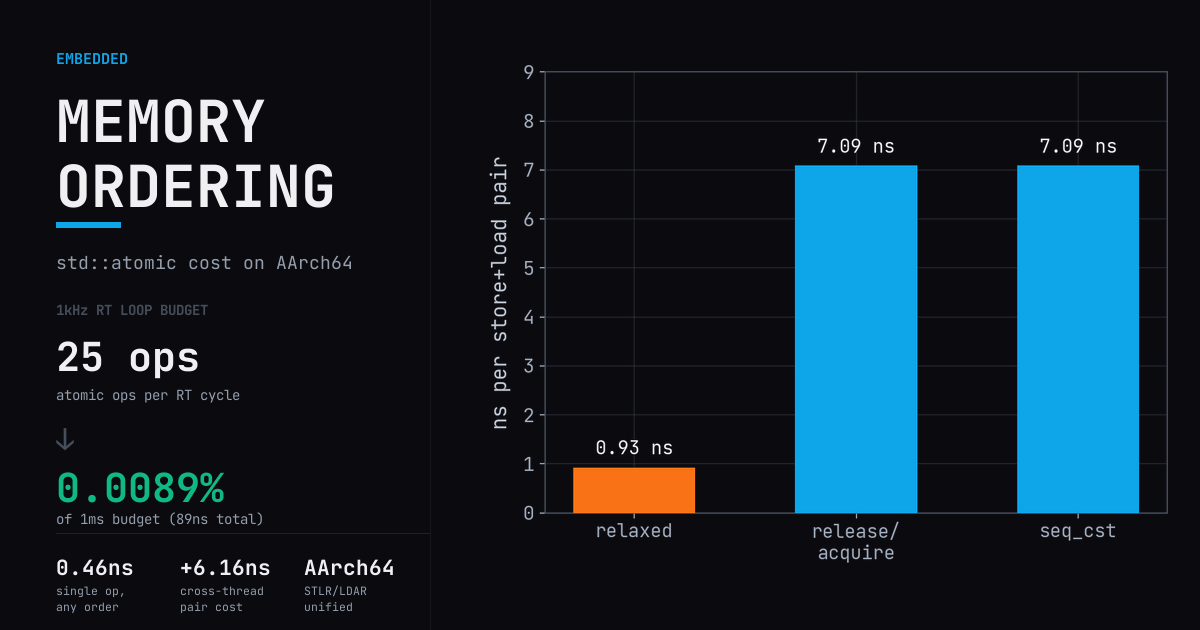
1kHz RT 루프에서 atomic memory ordering이 성능 병목이 될 수 있는지 Jetson Orin(Cortex-A78AE)에서 직접 측정했습니다. AArch64에서 seq_cst와 release/acquire의 비용은 사실상 동일하며, 25개 atomic 연산의 총 비용은 1ms 예산의 0.01% 미만입니다.

About

블로그 소개

WIM Inc.는 AI와 Robotics 기술을 융합하여 산업 자동화의 미래를 만들어가고 있습니다. 이 블로그에서는 우리가 마주한 기술적 도전과 해결 과정, 그리고 얻은 인사이트를 공유합니다.

실무에서 검증된 기술, 깊이 있는 분석, 그리고 실용적인 가이드를 통해 AI와 Robotics 분야의 엔지니어들에게 도움이 되고자 합니다.

뉴스레터

새 글이 발행되면 이메일로 알려드립니다

스팸 없이, 기술 콘텐츠만 보내드립니다