본문으로 건너뛰기
시간은 제어 입력이다: 벤더 박스를 건드리지 않고, 하드 실시간 Jetson 하나로 휴머노이드 텔레옵 팔을 1.57초 지각에서 정시로
임베디드/실시간

시간은 제어 입력이다: 벤더 박스를 건드리지 않고, 하드 실시간 Jetson 하나로 휴머노이드 텔레옵 팔을 1.57초 지각에서 정시로

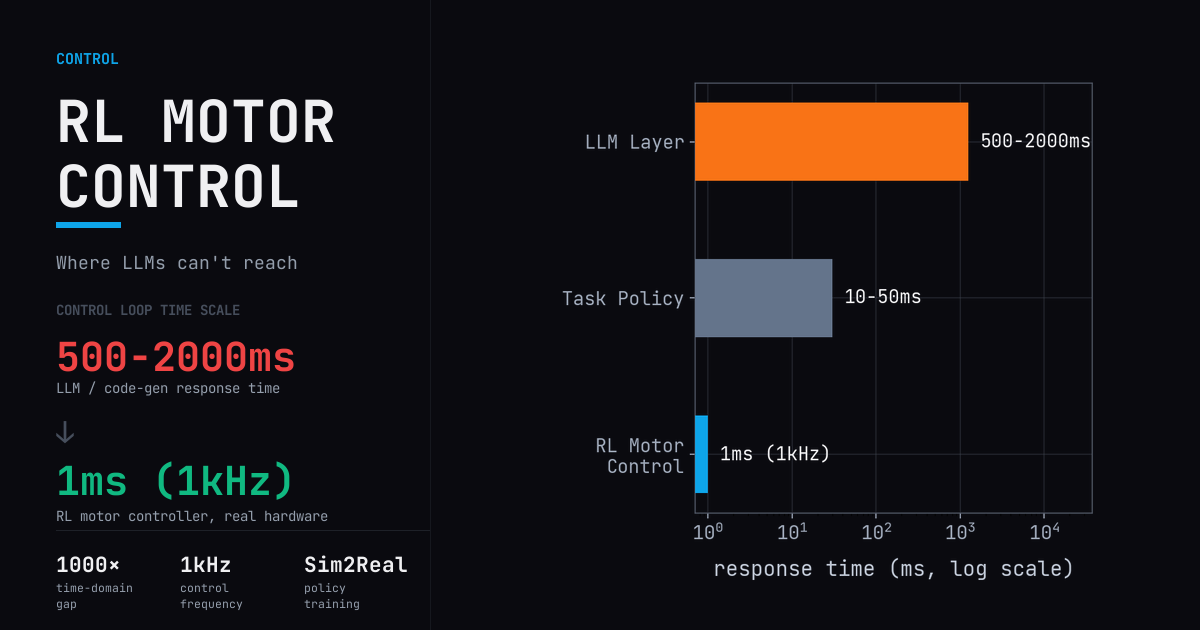
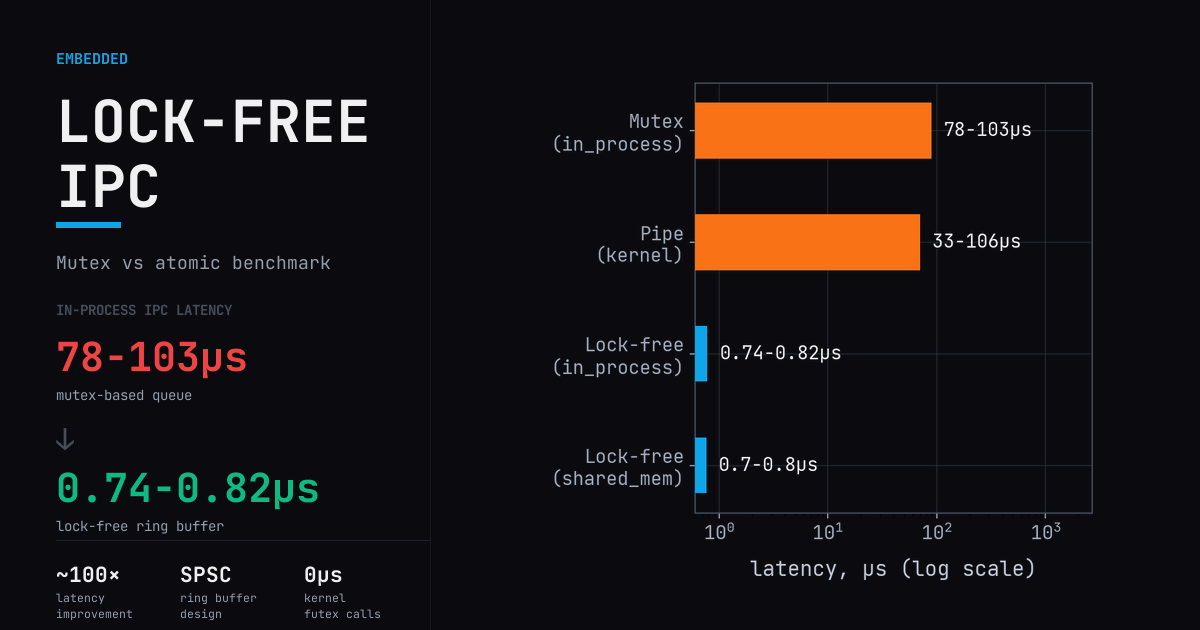
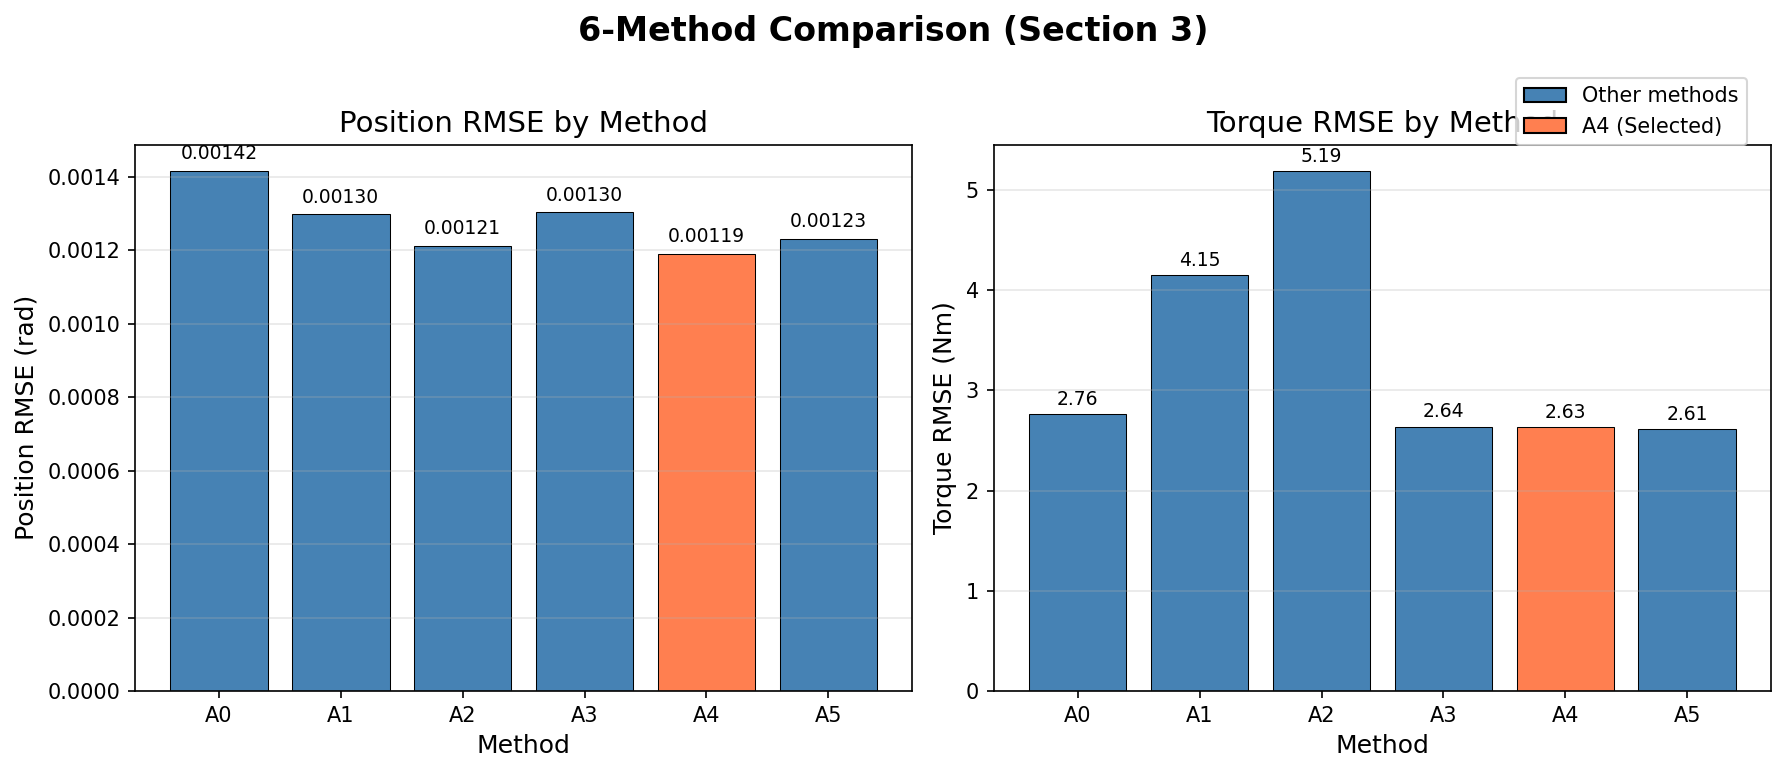
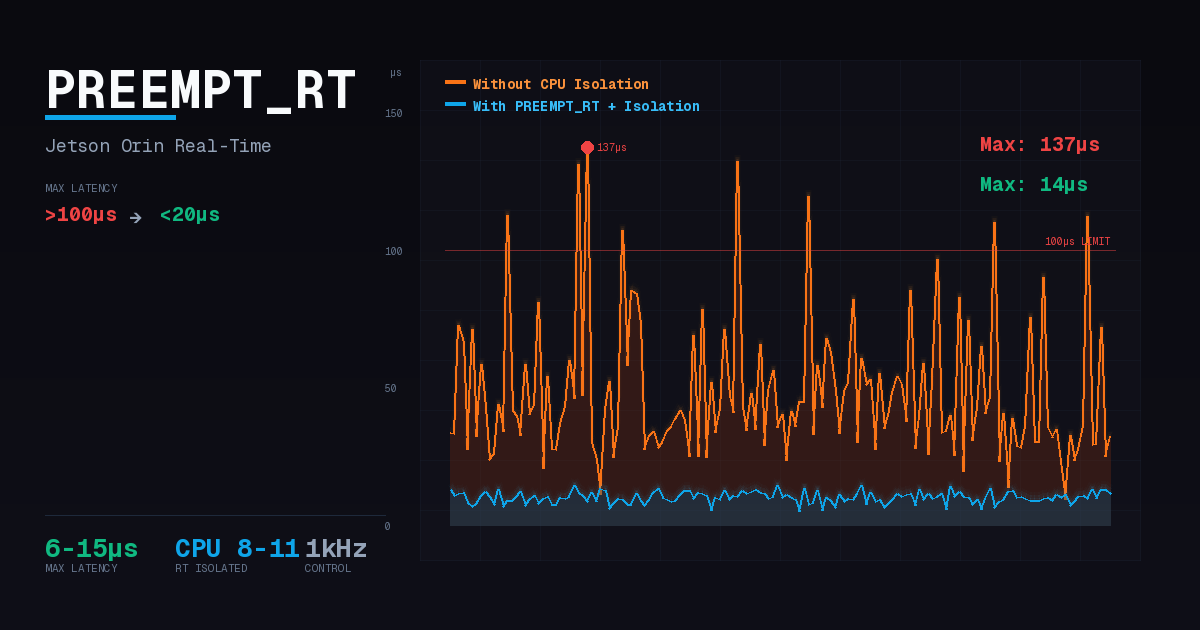
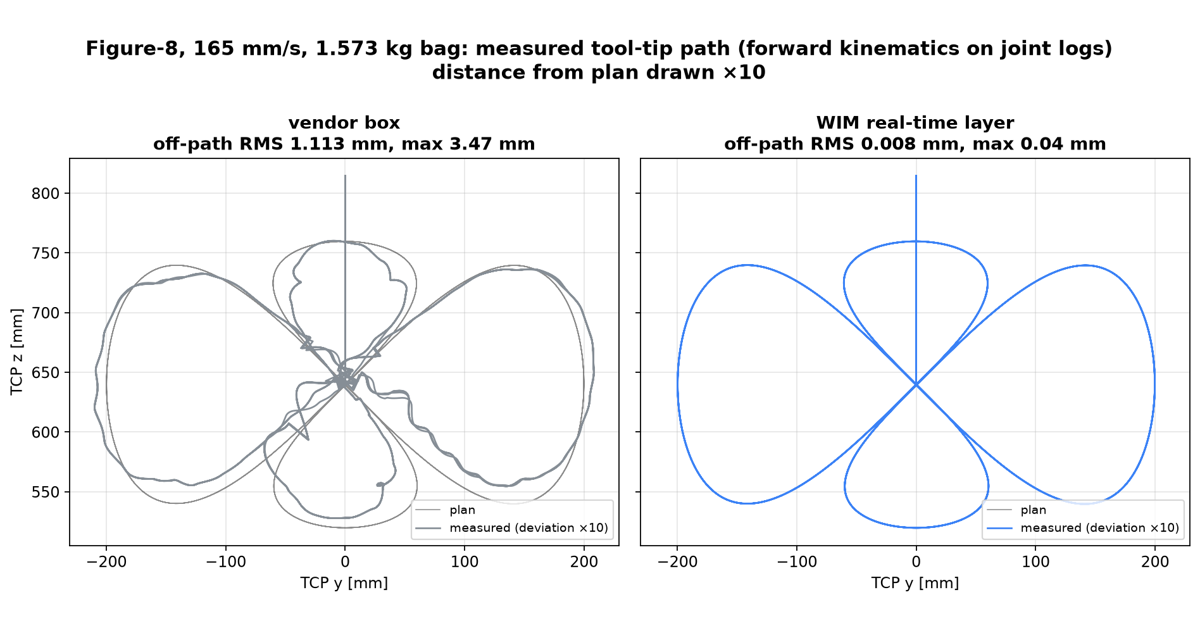
위치 목표를 받아 움직이는 로봇 팔은 호스트가 시간을 지키는 만큼만 정확하게 움직입니다. 휴머노이드 텔레오퍼레이션에 쓰이는 UFACTORY xArm 7의 벤더 제어 박스를 그대로 둔 채, Jetson AGX Orin 위의 하드 실시간 계층만 앞에 붙였습니다. 송신 지터는 5 µs 안에 머물렀고, 박스의 6.5 ms 지연은 상쇄됐으며, 팔은 계획보다 1.57초 늦던 상태에서 정시로 돌아왔습니다. 같은 순간의 툴 끝 오차는 165 mm에서 0.3 mm로, 경로 오차는 1.11 mm RMS에서 0.008 mm로 줄었고, 그리퍼에 1.57 kg 짐을 매단 채 30회 모두 박스 오류 0건이었습니다. 커널에서 모터까지 스택 전체와 계층마다의 측정값을 담았습니다.
EtherCAT 동기가 110초마다 무너진 이유: Jetson 기본 설정 하나를 끄자 328 µs가 3.5 µs로
임베디드/실시간

EtherCAT 동기가 110초마다 무너진 이유: Jetson 기본 설정 하나를 끄자 328 µs가 3.5 µs로

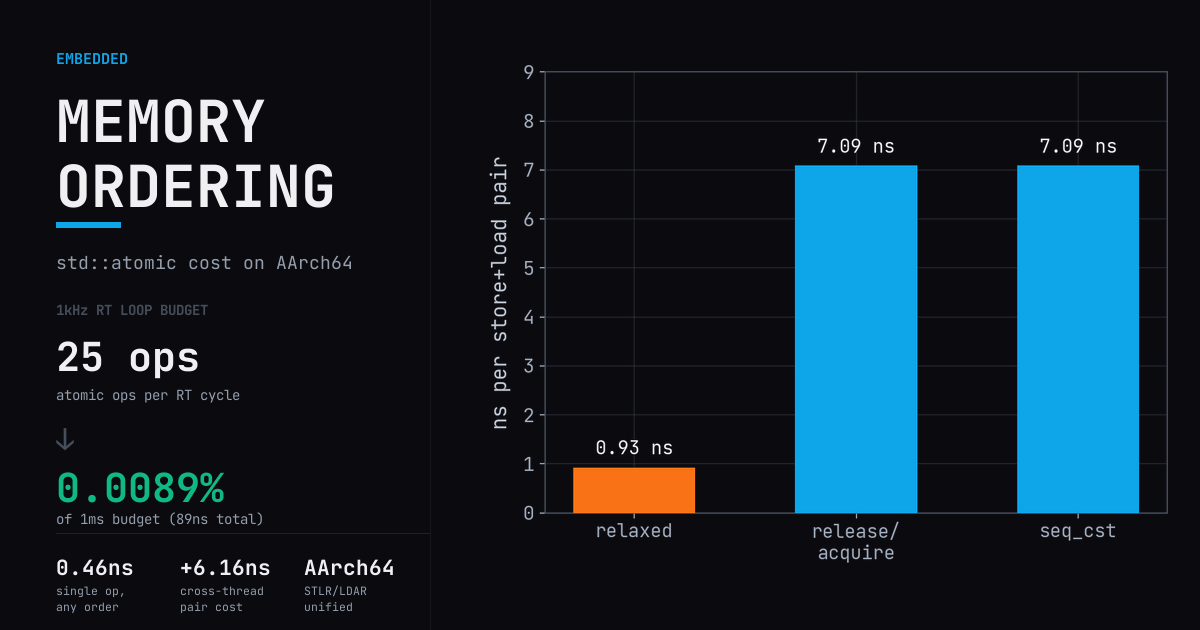
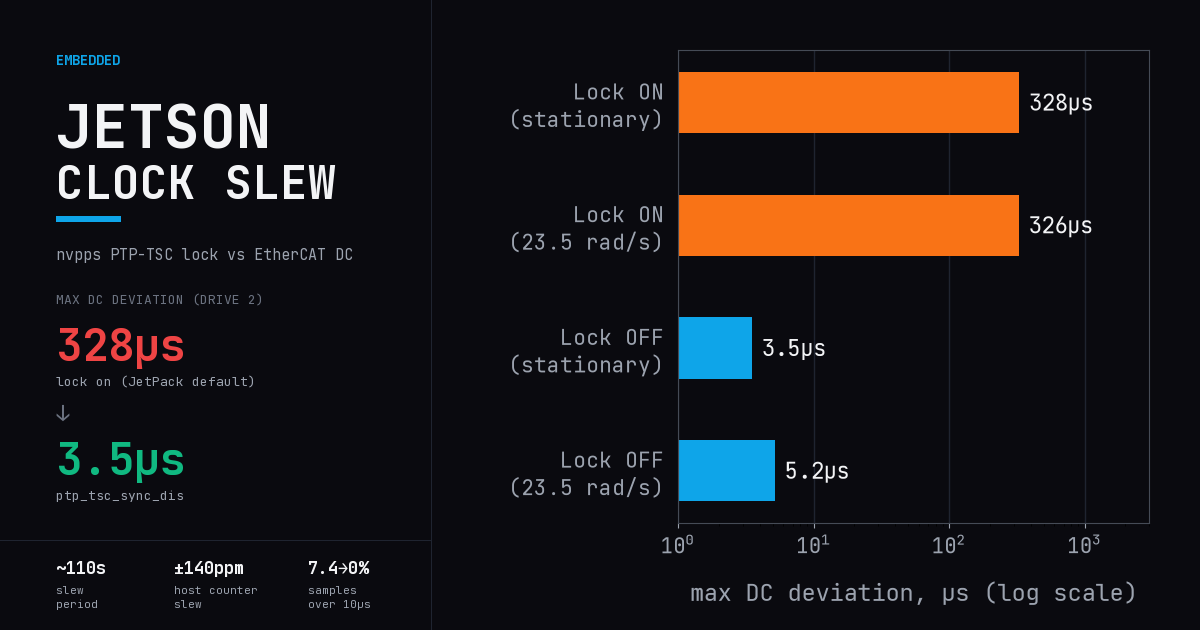
Jetson AGX Orin과 IgH EtherCAT 마스터로 서보 드라이브 2대를 1 kHz로 돌릴 때, 약 110초마다 드라이브 간 시계 동기(DC) 편차가 수백 µs로 튀었습니다. 원인은 모터도 커널도 제어 코드도 아닌, NVIDIA nvpps 드라이버가 부팅 때 기본으로 켜는 PTP-TSC 하드웨어 잠금이었습니다. 디바이스 트리 속성 하나로 끄자 DC 편차 최대값이 328 µs(잠금 켬, 300초 측정)에서 3.5 µs(잠금 끔, 20분 측정)로 줄었습니다.

궤도형 로봇 시뮬레이션: 트랙을 지우고 가상 바퀴 12개를 다는 이유
시뮬레이터

궤도형 로봇 시뮬레이션: 트랙을 지우고 가상 바퀴 12개를 다는 이유

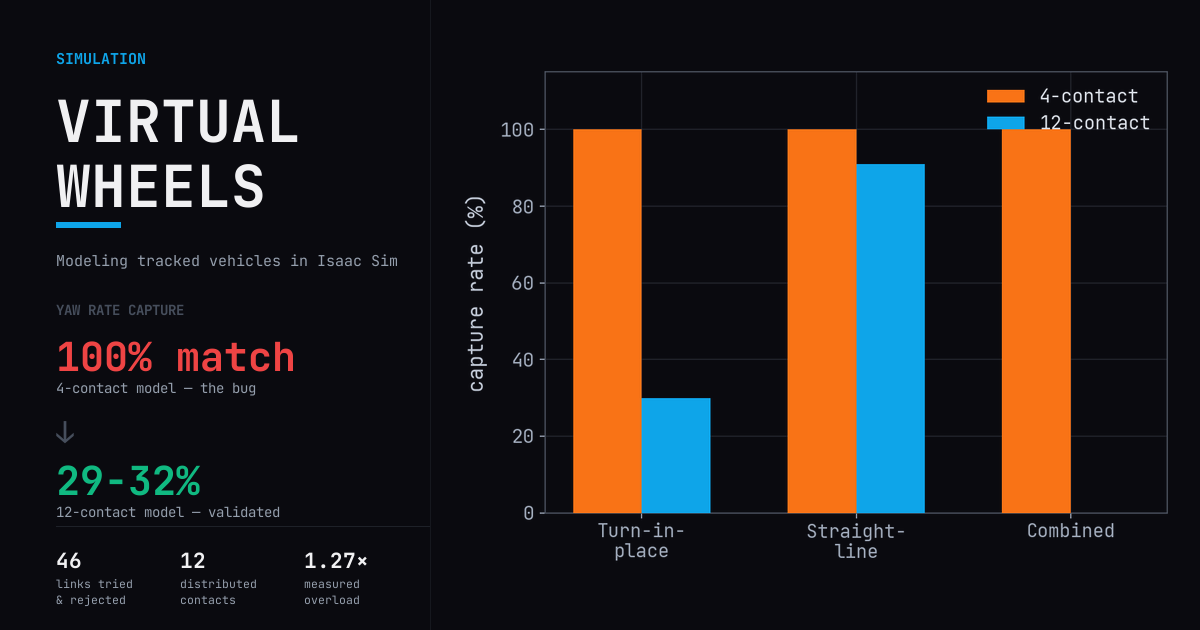
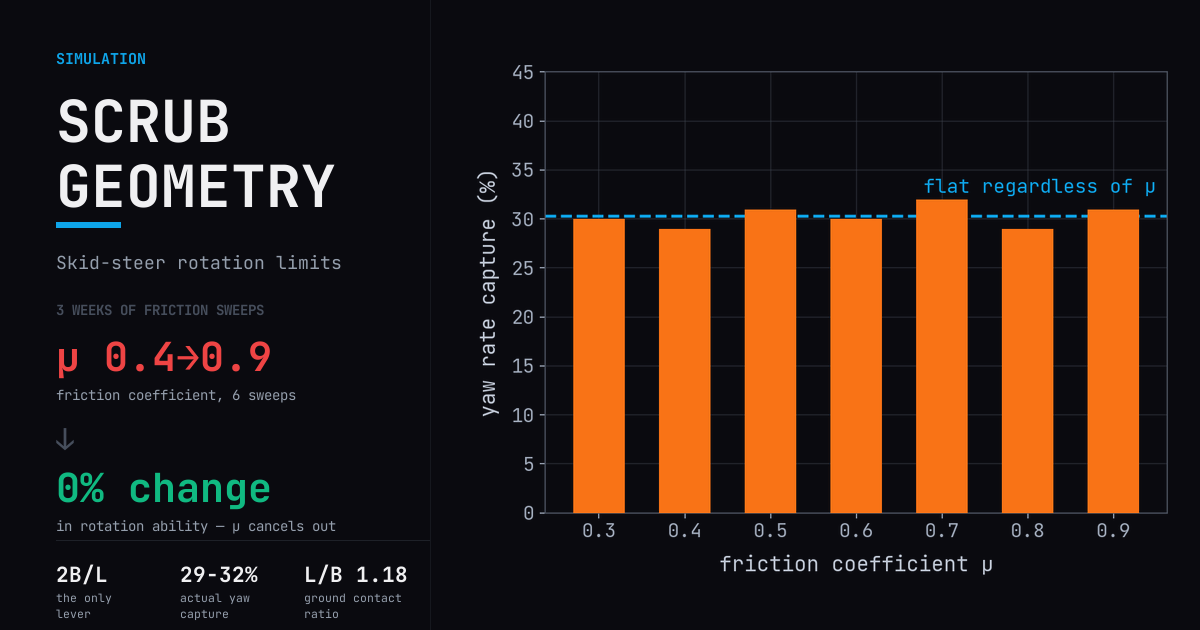
물리 엔진에는 무한궤도라는 프리미티브가 없습니다. 46링크 멀티링크 트랙의 실패, "완벽하게" 돌아서 오히려 틀렸던 4접점 모델, 그리고 실측으로 검증한 12접점 분산 가상 바퀴 모델까지 — 궤도형 스키드스티어 로봇을 Isaac Sim에서 모델링한 과정을 공유합니다.