앞 글에서 저희는 바퀴형 양팔 휴머노이드의 팔과 몸통 명령을 WIM 실시간 스택이 CAN으로 직접 보내도록 바꾸고, 명령이 4 ms마다 제때 나가는지 버스에서 측정했습니다. 조건이 같은 케이스끼리 비교하면 지터 p99가 17–62배 작아졌습니다.
그 글을 쓰고 나서 남은 질문은 이것이었습니다.
"버스에서 잰 타이밍 차이가 팔 움직임에서도 눈에 보일까?"
현장에서 찍어 둔 폰 영상 두 개로 이 질문을 확인했습니다. 하나는 로봇에 기본으로 들어 있는 제어 스택으로, 다른 하나는 WIM 실시간 스택으로 팔을 움직이는 장면입니다.
결론부터 말하면, 기본 스택 영상에서는 팔 전체가 1초에 약 6번(6 Hz) 함께 떨렸습니다. 팔 위에서 추적한 점들의 떨림이 거의 똑같이 움직였고(상관 0.99), 팔이 방향을 바꾸는 순간에 더 커졌습니다. WIM 스택 영상에서는 이 규칙적인 떨림이 보이지 않았습니다(상관 0.11). 떨림 크기는 화면 화소 기준으로 약 10배 작았고, 두 영상의 촬영 거리 차이를 보정하면 3–5배 작은 것으로 추정합니다.
비교 영상
왼쪽은 기본 제어 스택, 오른쪽은 WIM 실시간 스택입니다. 아래 그래프는 각 영상에서 측정한 팔 떨림이 재생에 맞춰 그려지는 것이고, 두 그래프의 세로 눈금은 같습니다(촬영 거리 보정 후). 로봇 몸체의 표지와 문양은 가렸습니다.
측정 방법
손으로 든 폰 영상에서 팔의 떨림만 꺼내려면 두 가지를 빼야 합니다. 카메라가 흔들린 만큼, 그리고 팔이 일부러 움직인 만큼입니다.
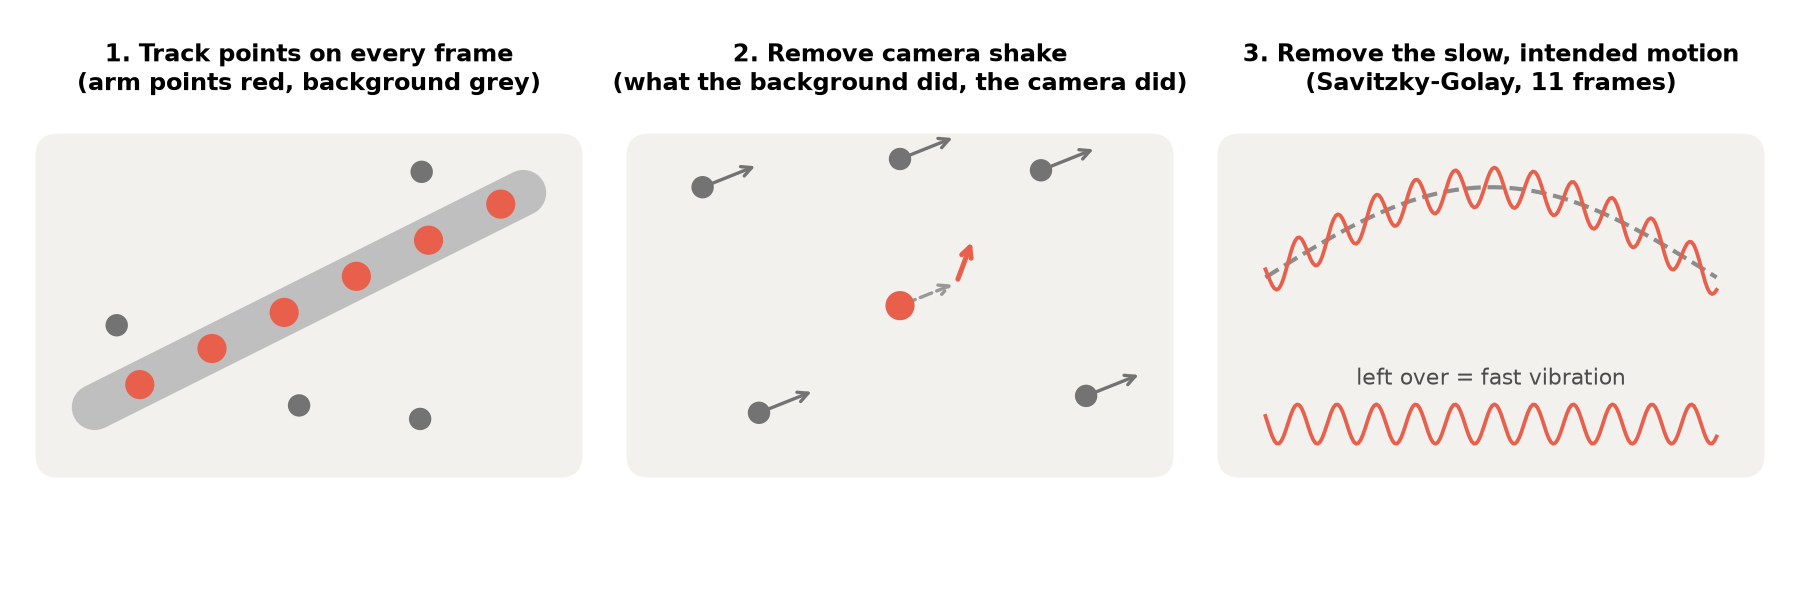
- 점 추적: 3초(90프레임) 구간마다 특징점(Shi–Tomasi) 약 900개를 잡고, 피라미드 Lucas–Kanade 광학 흐름으로 따라갔습니다. 앞으로 추적한 점을 거꾸로 다시 추적해 0.5 px 넘게 어긋나는 점은 버렸습니다.
- 카메라 흔들림 제거: 프레임마다 배경 점들로 회전·이동·배율 변환을 RANSAC으로 맞추고, 그 변환으로 모든 점을 첫 프레임 기준으로 되돌렸습니다. 이 변환을 끝까지 따르는 점은 배경, 따르지 않는 점은 움직이는 물체로 나눴습니다.
- 빠른 떨림만 남기기: 팔이 일부러 움직인 느린 궤적은 Savitzky–Golay 필터(11프레임, 2차)로 구해 뺐습니다. 남는 것은 대략 3 Hz보다 빠른 성분입니다.
- 한 몸으로 떠는 정도: 팔 영역에서 떨림이 큰 쪽 4분의 1의 점을 골라, 점끼리 세로 방향 떨림의 상관을 구하고 중앙값을 봤습니다. 추적 오차라면 점마다 따로 흔들리므로 상관이 낮게 나옵니다. 1에 가까우면 팔이 실제로 한 덩어리로 떤다는 뜻입니다.
- 두 영상의 크기 맞추기: 두 영상은 촬영 거리가 다릅니다. 머리, 몸통, 다리 기둥의 폭으로 비교하면 기본 스택 영상이 약 2.3배 가깝게 찍혔습니다. 아래 그래프의 "같은 눈금"은 기본 스택 쪽 값을 2.3으로 나눈 것입니다.
결과 1: 15초 떨림 그래프
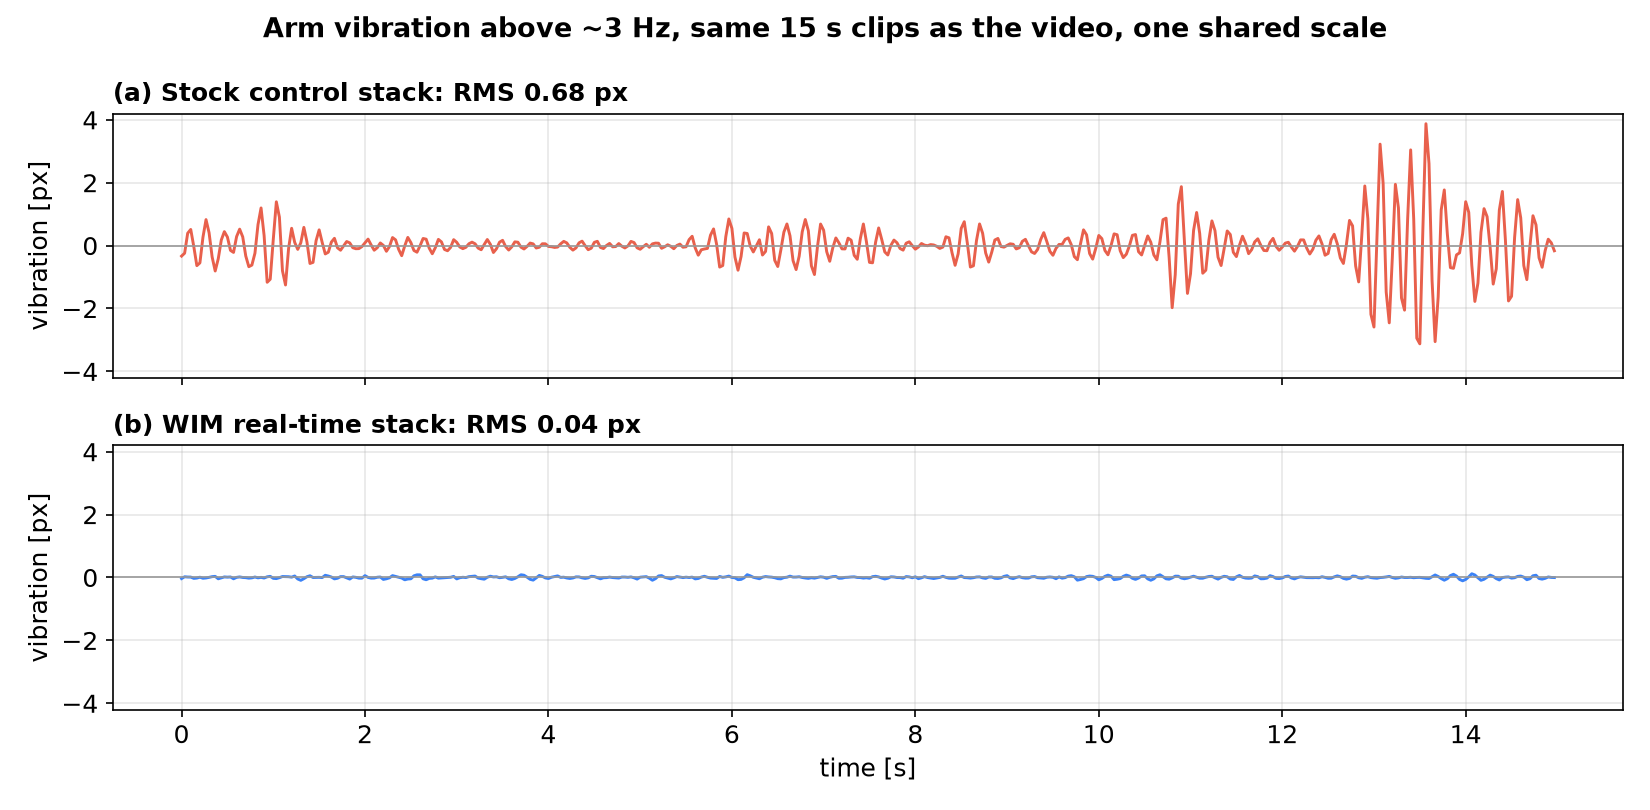
비교 영상에 쓴 15초 구간의 팔 떨림입니다(3 Hz보다 빠른 성분, 두 그래프 같은 눈금). 기본 스택은 RMS 0.68 px로 계속 출렁이고, 팔이 방향을 바꾸는 순간(약 11초, 13–14초)에 2–4 px까지 커집니다. WIM 스택은 같은 눈금에서 RMS 0.04 px로, 0선 근처에 머뭅니다.
결과 2: 떨림이 몰린 주파수
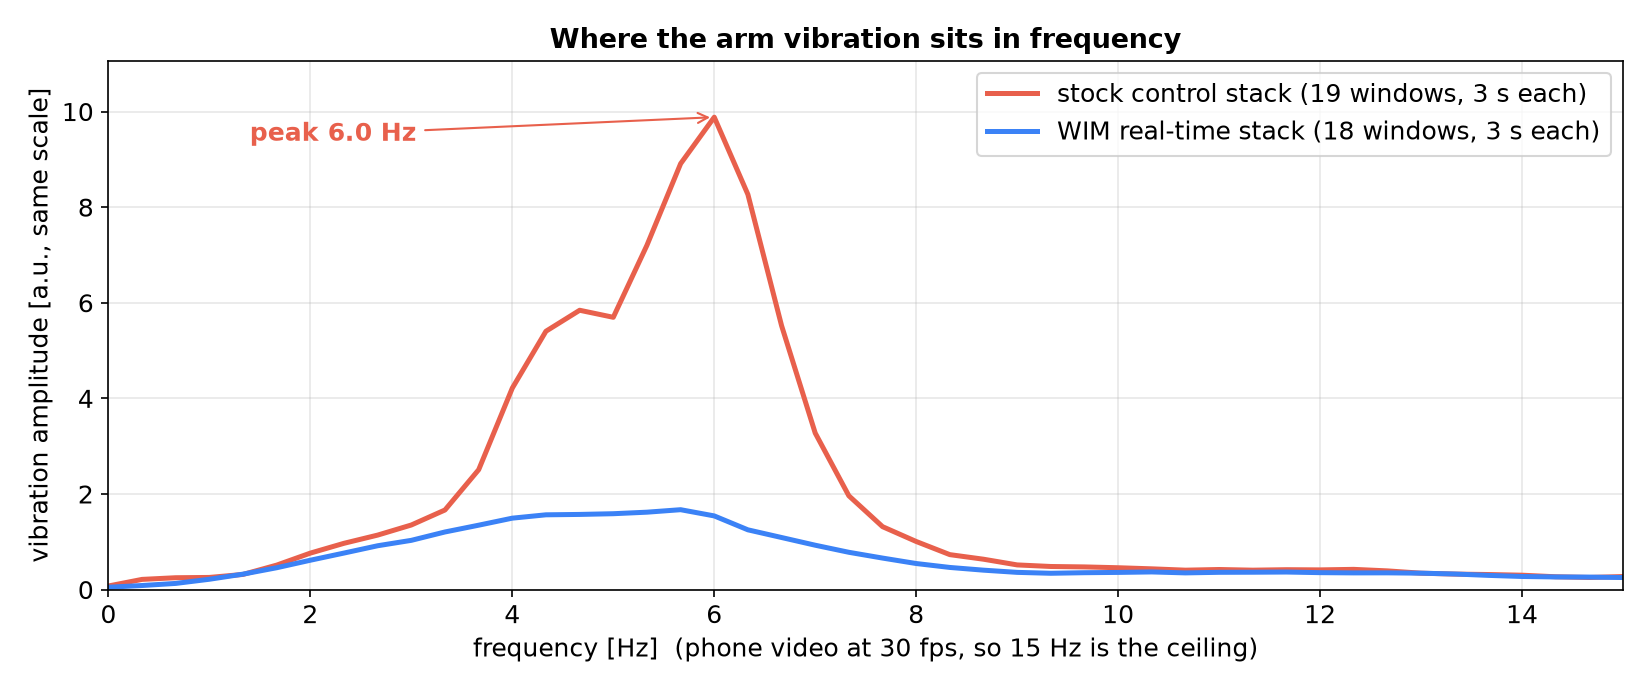
3초 구간마다 떨림의 주파수 분포를 구해 평균한 그래프입니다. 기본 스택은 6.0 Hz에 뚜렷한 봉우리가 섭니다. 규칙적인 떨림이 있다는 뜻입니다. WIM 스택의 낮은 언덕은 같은 처리를 거친 측정 잡음의 모양에 가깝습니다.
| 지표 | 기본 제어 스택 | WIM 실시간 스택 |
|---|---|---|
| 떨림 봉우리 | 6.0 Hz | 없음 |
| 팔 위 점들의 떨림 상관 (중앙값) | 0.99 | 0.11 |
| 떨림 크기 RMS, 중앙값 (화면 화소) | 0.50 px | 0.045 px |
| 떨림 크기 RMS, 상위 10% (화면 화소) | 1.36 px | 0.14 px |
| 배경 점의 잡음 바닥, 상위 10% | 0.024 px | 0.019 px |
| 분석 구간 | 60 s, 3초 구간 19개 | 54 s, 3초 구간 18개 |
배경 점의 잡음 바닥은 두 영상이 비슷합니다. 재는 정밀도는 같은데 팔의 떨림만 다르다는 뜻입니다. 화면 화소로는 기본 스택의 떨림이 10–11배 큽니다. 촬영 거리(약 2.3배)를 보정하면 4–5배, 손끝 쪽 크기(약 3.8배)로 보정하면 약 3배라서, 떨림 크기는 3–5배 차이로 추정합니다.
기본 스택 영상의 나머지 구간(60–254초)도 같은 방법으로 확인했습니다. 3초 구간 64개를 평균한 봉우리는 역시 6.0 Hz였고, 64개 중 54개 구간의 봉우리가 5–7 Hz 안에 있었습니다. 떨림은 특정 순간이 아니라 4분 넘는 영상 내내 같은 박자로 이어졌습니다.
왜 명령 타이밍이 팔 떨림이 되나
디지털 제어 이론은 보통 샘플링 간격이 일정하고, 측정에서 구동까지의 지연이 무시할 만하거나 일정하다고 가정합니다. 이 가정이 깨지면 같은 제어기라도 응답이 출렁입니다. 다른 작업이 끼어들어 지연이 들쭉날쭉해지면 이상적인 경우보다 진동이 커진다는 것은 실시간 제어 분야에서 오래 다뤄 온 결과입니다(Cervin 외, "How Does Control Timing Affect Performance?", IEEE Control Systems Magazine, 2003).
앞 글에서 본 기본 스택의 명령은 4 ms 주기에서 자주 벗어났고, 늦은 명령 뒤에 다음 명령이 몰려 나가기도 했습니다. 모터 쪽에서 보면 목표가 고르게 오지 않고 멈췄다가 한 번에 건너뛰는 모양입니다. 이번 영상에서 본 떨림이 이 타이밍 흔들림에서 온 것으로 보고 있습니다.
다만 이것은 추정입니다. 명령 경로를 바꾸면서 함께 달라진 다른 요소도 있을 수 있고, 이번 두 영상만으로는 원인을 가를 수 없습니다. 타이밍과 떨림을 같은 실행에서 함께 기록한 적이 아직 없기 때문입니다.
한계
- 두 영상은 같은 로봇을 다른 날, 다른 자리에서 찍은 것입니다. 촬영 거리, 각도, 팔 동작이 다르고, 같은 실행에서 찍은 짝 비교가 아닙니다.
- 폰 영상은 초당 30프레임이라 15 Hz보다 빠른 떨림은 보이지 않습니다.
- 화면 안에 길이 기준이 없어 떨림을 mm로 바꾸지 못했습니다. 크기 비교의 거리 보정(2.3배, 3.8배)도 몸체 폭으로 잡은 추정입니다.
- 떨림이 줄어든 원인을 명령 타이밍 하나로 가르지는 못했습니다(앞 절).
정리
버스에서 잰 명령 타이밍 차이는 팔 움직임에서도 보였습니다. 기본 제어 스택에서는 팔 전체가 약 6 Hz로 한 덩어리처럼 떨렸고, WIM 실시간 스택에서는 그 떨림이 사라졌습니다. 바꾼 것은 팔과 몸통 명령이 버스로 나가는 경로이고, 상위 애플리케이션과 모터 펌웨어, 하드웨어는 그대로였습니다.
다음에는 같은 자리, 같은 궤적으로 두 스택을 찍으면서 명령 타이밍을 함께 기록할 계획입니다. 그러면 떨림 크기를 같은 조건에서 비교하고, 타이밍과 떨림이 같은 순간에 움직이는지도 확인할 수 있습니다.
여러분의 로봇이 AI를 켜면 떨린다면, 폰 영상 하나로 먼저 떨림의 박자를 재 보시길 권합니다. 특정 주파수에 봉우리가 서는지만 봐도, 기구의 문제인지 명령이 고르게 오지 않는 문제인지 가늠할 단서가 됩니다.