목록으로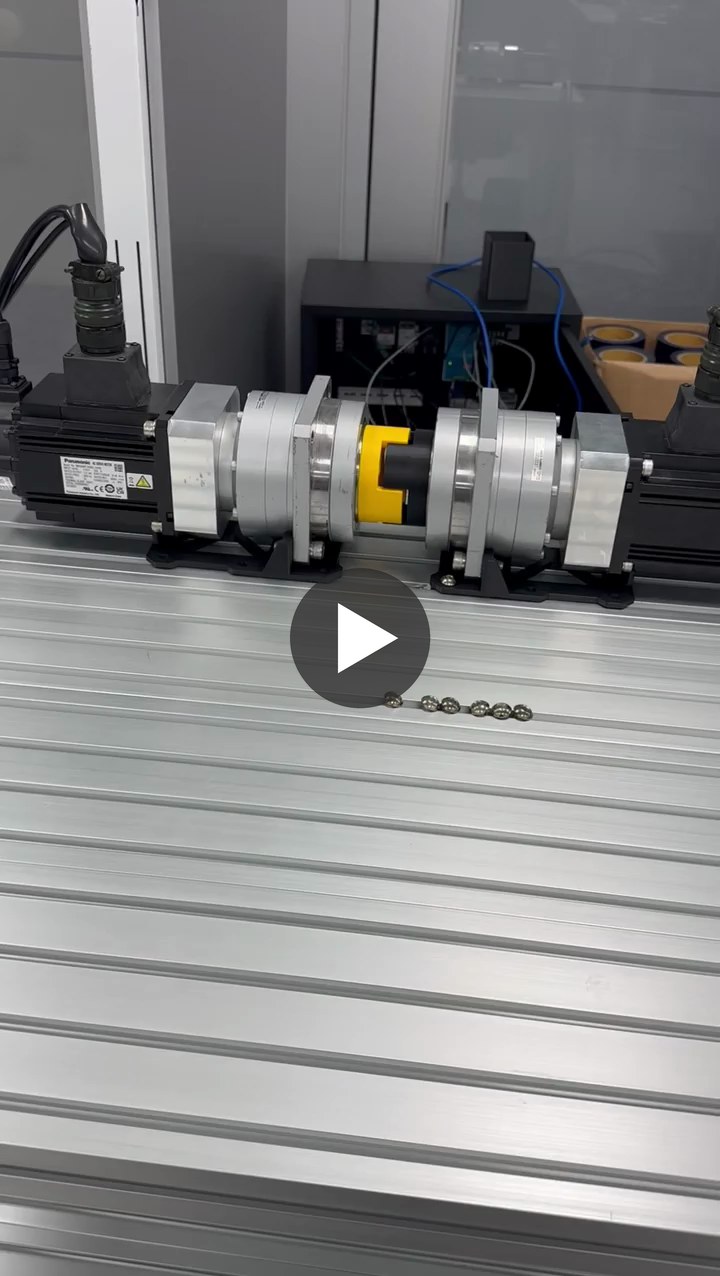
WIM, 로봇 제어 플랫폼 PLEM의 드라이브 계층을 오픈소스로 공개 (2026.11)
주식회사 윔(WIM)이 로봇 제어 플랫폼 PLEM의 드라이브 계층을 오픈소스로 공개했다. 코드는 GitHub 저장소 WIM-Corporation/PLEM에서 Apache 2.0 라이선스로 누구나 내려받아 쓸 수 있다.
공개한 드라이브 계층은 NVIDIA Jetson에서 EtherCAT 서보 드라이브를 실시간으로 구동하는 부분이다. 버스와 드라이브 구성을 YAML 파일 한 장에 적으면 ros2_control 위의 실시간 루프로 구동되고, C++ 코드를 쓰지 않고도 파이썬이나 ROS 2에서 축을 움직일 수 있다. 실시간 커널, CPU 격리, EtherCAT 마스터 설치를 차례로 잡아 주는 설정 마법사도 함께 담았다.
첫 공개판(v0.11.0)은 Jetson AGX Orin, JetPack 7.2.1, ROS 2 Jazzy를 지원한다. 서보 모터 두 축을 묶은 예제와 설치 문서가 들어 있어, Jetson과 EtherCAT 드라이브가 있으면 문서를 따라 바로 돌려 볼 수 있다.
윔은 실시간 운영체제부터 하위제어까지 로봇을 움직이는 층을 Jetson 위에 올리는 'Android of robotics'를 목표로 하고 있다. 이번 공개는 그 가장 아래층을 개발자와 연구자에게 여는 첫 단계다.