WIM CONTROL Module
Control-Ready 로봇 제어기 · NVIDIA® Jetson AGX Orin™ 64GB 기반
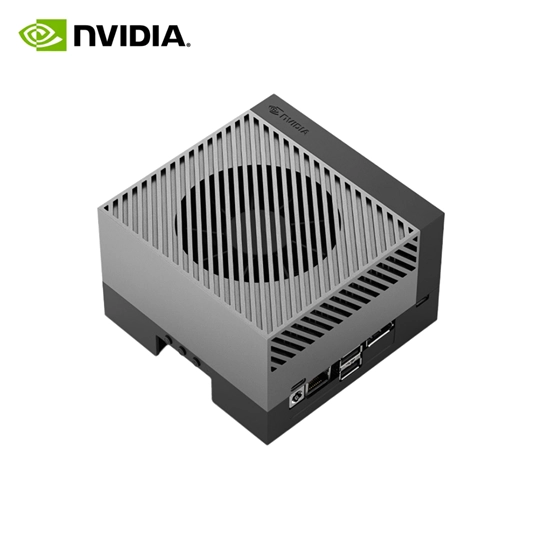
NVIDIA Jetson AGX Orin 개발자 키트
제품 사진 출처: NVIDIA Jetson AGX Orin Developer Kit (NVIDIA Corporation)
Main Features
- NVIDIA Jetson AGX Orin 64GB
- 12코어 Arm Cortex-A78AE, 275 TOPS
- PREEMPT_RT 커널 · CPU 격리 튜닝
- 1ms(1kHz) 제어 주기, p99 지터 0.7–1.2µs
- IgH EtherCAT Master
- EtherCAT 랜카드 2포트 / 4포트
- CiA 402 서보 구동 (CSP / CSV / CST)
- 24축 동시 구동 검증
- WIM_CONTROL SDK (C++ / ROS 2)
- ROS 2 Humble / Jazzy
- NVMe SSD 512GB / 1TB
₩5,750,000부터
VAT 별도 · 2026년 10월 기준 가격
Overview
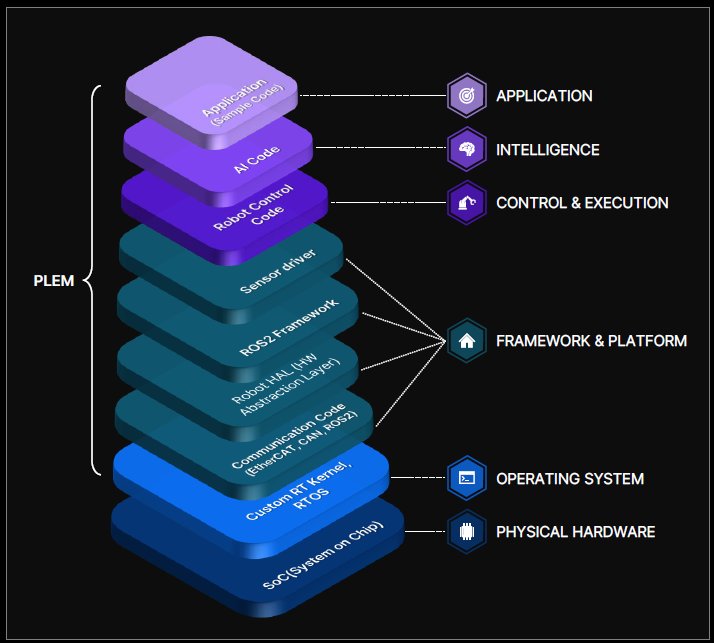
WIM CONTROL Module은 NVIDIA Jetson AGX Orin 64GB 개발자 키트에 실시간 로봇 제어 환경을 설치하고 튜닝해 출하하는 Control-Ready 로봇 제어기입니다. PREEMPT_RT 커널과 CPU 격리, IgH EtherCAT 마스터, WIM_CONTROL SDK가 설치·검사된 상태로 도착하므로, 전원을 켜면 바로 EtherCAT 서보 모터를 1ms(1kHz) 주기로 구동할 수 있습니다. 휴머노이드와 AMR의 제어 개발, 대학 연구실의 매니퓰레이터 연구, AI 기반 로봇 애플리케이션 평가에 적합합니다.
하드웨어의 중심은 Jetson AGX Orin 모듈입니다. 12코어 Arm Cortex-A78AE CPU와 NVIDIA Ampere GPU, CPU와 GPU가 공유하는 64GB LPDDR5 Unified Memory를 갖추고 최대 275 TOPS(Sparse INT8)의 AI 연산을 제공합니다. 격리된 CPU 코어에서 제어 루프가 돌고, GPU는 비전·AI 추론을 맡습니다.
실시간 성능은 커널 단계에서 확보합니다. PREEMPT_RT 커널에 제어 전용 코어 격리, IRQ 분리, 클럭 고정, 깊은 C-state 비활성화를 적용하며, 1ms 제어 주기의 EtherCAT 실구동에서 p99 사이클 지터 0.7–1.2µs를 확인했습니다*. EtherCAT은 PCIe 랜카드에 native 드라이버를 바인딩해 1kHz로 운용하고, 내장 10GbE는 개발·통신용으로 분리합니다.
모터 제어는 WIM_CONTROL SDK가 맡습니다. 드라이브 계층은 로봇 모델 없이 CiA 402 서보 드라이브를 YAML 선언만으로 구동하고, 축마다 CSP·CSV·CST 모드를 고를 수 있습니다. 제어 기능은 ROS 2 액션·서비스·토픽으로 제공하고, C++로는 토크 제어기 플러그인을 개발할 수 있습니다.
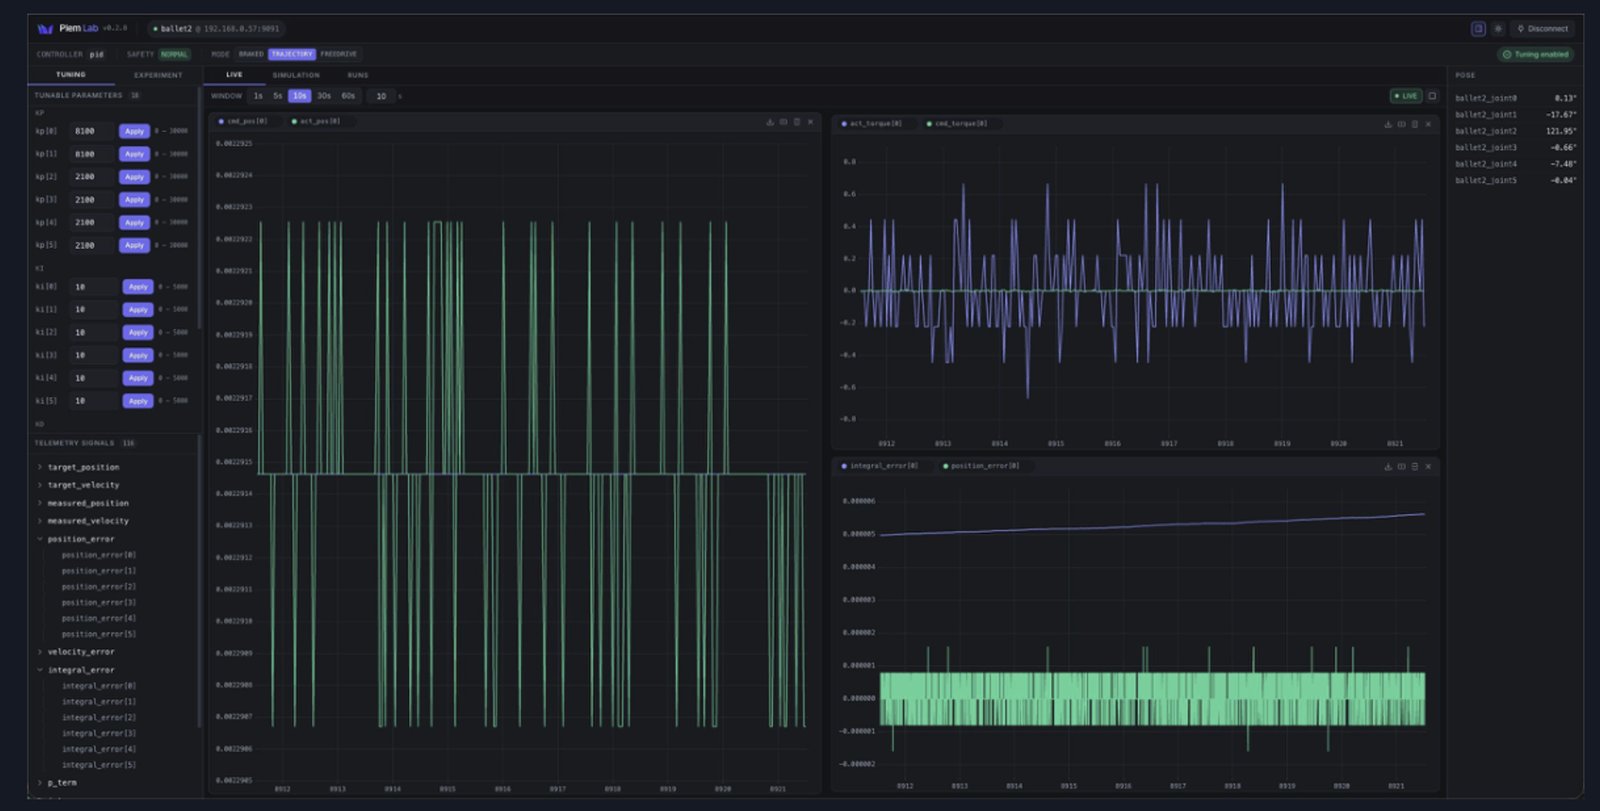
* 지터는 EtherCAT 실구동 기준입니다(Panasonic MINAS A6B 2축 CSP, 1ms, 사이클 손실 0). 시험 조건은 데이터시트를 참조하세요.
Specifications
HARDWARE
- CPU Support
- NVIDIA Jetson AGX Orin 64GB: 12코어 Arm Cortex-A78AE 64-bit, 최대 2.2GHz
- GPU Support
- NVIDIA Ampere 아키텍처 GPU (Tensor Core 탑재)최대 275 TOPS (Sparse INT8)
- Memory
- 64GB LPDDR5 (CPU · GPU Unified Memory)
- Storage
- 내장 eMMC 64GBNVMe SSD 512GB / 1TB (선택, 장착 출고)
- Ethernet
- 1 × RJ45 10GbE (개발 · 통신용)EtherCAT 랜카드 2포트 / 4포트 (선택, PCIe 장착, EtherCAT 전용)
- I/O
- USB × 6 (Type-C 2 · Type-A 4)1 × DisplayPortPCIe 확장 슬롯
- Wireless
- Wi-Fi 5 (802.11ac)
- Power Requirement
- USB Type-C 전원 어댑터 (19V) 포함소비전력 15 ~ 60W (MAXN 모드 별도)
- Dimensions
- 110 × 110 × 71.65 mm / 872.5 g
REAL-TIME
- OS
- JetPack 6JetPack 7
- RT Kernel
- PREEMPT_RT 실시간 커널 · 전용 코어 격리로 제어 주기 보장
- Control Cycle
- 1ms (1kHz)p99 사이클 지터 0.7–1.2µs*
ETHERCAT MOTION CONTROL
- EtherCAT Master
- IgH EtherCAT Master랜카드 native 드라이버, 1kHz 운용
- Drive Profile
- CiA 402 (CoE)CSP / CSV / CST, 축별 선택 · 버스 내 혼용SM 동기 · DC SYNC0
- Axes
- 24축 동시 제어 (6축 로봇 4대 실구동 검증)드라이브 계층: 버스당 1 ~ 8축
- Safety Functions
- 축별 위치 · 속도 · 토크 한계 필수 선언한계 초과 · 명령 100ms 단절 시 protective stop 후 브레이크 체결벤치 점검 · 승인 전 모션 거부
- Protocols
- EtherCAT
* 지터는 EtherCAT 실구동 기준입니다(Panasonic MINAS A6B 2축 CSP, 1ms, 사이클 손실 0). 하드웨어 항목은 NVIDIA Jetson AGX Orin 개발자 키트 공식 사양 기준입니다.
Software
WIM_CONTROL SDK
- Packages
- RT 제어 코어 · EtherCAT 필드버스 · IPCCiA 402 드라이브 계층ROS 2 메시지 · 서비스 · 액션REST API · 작업 실행기웹 티칭 펜던트 · 실험 도구터미널 UI코딩 에이전트기기 등록 · 라이선스
- C++ API
- 토크 제어기 플러그인 SDK
- ROS 2
- Humble / Jazzy제어 · 상태 인터페이스 제공
MOTION · AI · TOOLS
- Control Modes
- 중력 보상 · 충돌 감지 · 프리드라이브
- Motion Planning
- PILZ 모션 플래너 내장 (다른 플래너 추가 가능)
- Supported Robots
- Neuromeka Indy7 계열 · Huayan Robotics · FAIRINOCiA 402 서보 직결 구성그리퍼 OnRobot · DH, 카메라 ZED · RealSense
- Development
- C++CUDA · TensorRT
MOTOR CONTROL EXAMPLE · drive.yaml
# Panasonic MINAS A6B 예제 a6b_csp_2axis.yaml 기반 (일부)
# 생략: PDO 매핑 · 단위 환산 · 영점 · 정지 감속 · 승인 기록
schema: cia402_drive/v1
bus: { cycle_time_ns: 1000000, sync_mode: sm }
slaves:
  - ring_position: 0
    vendor_id: 0x0000066f        # Panasonic
    product_code: 0x60380009     # MINAS A6B
    axes:
      - name: axis0
        mode: csp                # csp | csv | cst
        limits:                  # 필수, 기본값 없음
          position: { min_rad: -1250.0, max_rad: 1250.0 }
          velocity_rad_s: 418.0
WORKFLOW
1  check     # 스키마 · 슬레이브 확인
2  bench     # 벤치 점검
3  approve   # 승인 → 모션 허용
4  monitor   # 상태 · 지터
실기 검증 드라이브
Panasonic MINAS A6B 2축 CSP, 1ms, 사이클 손실 0, p99 사이클 지터 0.7–1.2µs
Ordering Information
WIM CONTROL Module
NVIDIA Jetson AGX Orin 64GB · PREEMPT_RT 커널 · IgH EtherCAT · WIM_CONTROL SDK 설치 완료
Package Contents
- Jetson AGX Orin 64GB 모듈 (방열 솔루션 장착) · 캐리어보드 · Wi-Fi 모듈1
- USB Type-C 전원 어댑터 (19V) · 전원 케이블 · Type-C to A 케이블1
- NVMe SSD · EtherCAT 랜카드 (선택 구성, 장착 출고)1
- 퀵스타트 가이드1
납기 · 반품
- 납기: 주문 확인 후 2주 이내
- 초기 불량: 수령 후 7일 이내 접수 시 동일 제품으로 교환
- 단순 변심: 미개봉 상태로 수령 후 7일 이내 가능, 왕복 배송비 고객 부담
- 주문 구성에 맞춰 출고되는 제품으로, 개봉 또는 전원 인가 후 단순 변심 반품 불가
전장 캐비닛형(I/O · 비상정지 · 전장 배선 포함)은 W-RC를 참조하세요. WIM Robot Controller
FAQ
일반 Jetson AGX Orin 개발자 키트와 무엇이 다른가요?+
하드웨어는 같습니다. PREEMPT_RT 커널과 CPU 격리 튜닝, IgH EtherCAT 마스터, WIM_CONTROL SDK를 설치하고, SSD와 EtherCAT 랜카드를 장착해 출하 검사까지 마친 상태로 보내드립니다.
어떤 서보 드라이브를 연결할 수 있나요?+
CiA 402 프로파일을 따르는 EtherCAT 서보 드라이브입니다. vendor_id, product_code, PDO 매핑과 축별 한계를 YAML로 선언하고 check → bench → approve를 거치면 구동됩니다. 실기 검증 드라이브는 Panasonic MINAS A6B이며, 다른 모델은 견적 요청 시 알려 주시면 확인해 드립니다.
어떤 로봇을 제어할 수 있나요?+
등록된 매니퓰레이터(Neuromeka Indy7 계열, Huayan Robotics, FAIRINO)는 매니퓰레이터 스택으로, 휴머노이드와 모바일 로봇을 포함한 그 밖의 EtherCAT(CiA 402) 모터 구성은 드라이브 계층으로 제어합니다.
내장 10GbE 포트로 EtherCAT을 돌려도 되나요?+
내장 포트는 generic 드라이버로 동작해 평가 용도로만 권장합니다. 1kHz 운용은 native 드라이버가 바인딩된 EtherCAT 랜카드 포트를 사용하세요.
인터넷이 없는 현장에서도 동작하나요?+
라이선스는 기기에서 오프라인으로 검증하므로 인터넷 없이 기동합니다. 설치와 업데이트에는 인터넷 연결이 필요합니다.
JetPack 7이나 Jetson Thor도 지원하나요?+
Ubuntu 24.04(JetPack 7) 구성을 선택할 수 있습니다. Jetson Thor 지원은 별도 문의해 주세요.
견적 요청
NVIDIA, Jetson, Jetson AGX Orin은 NVIDIA Corporation의 상표입니다.