#Teleoperation#Humanoid#DataCollection
개요
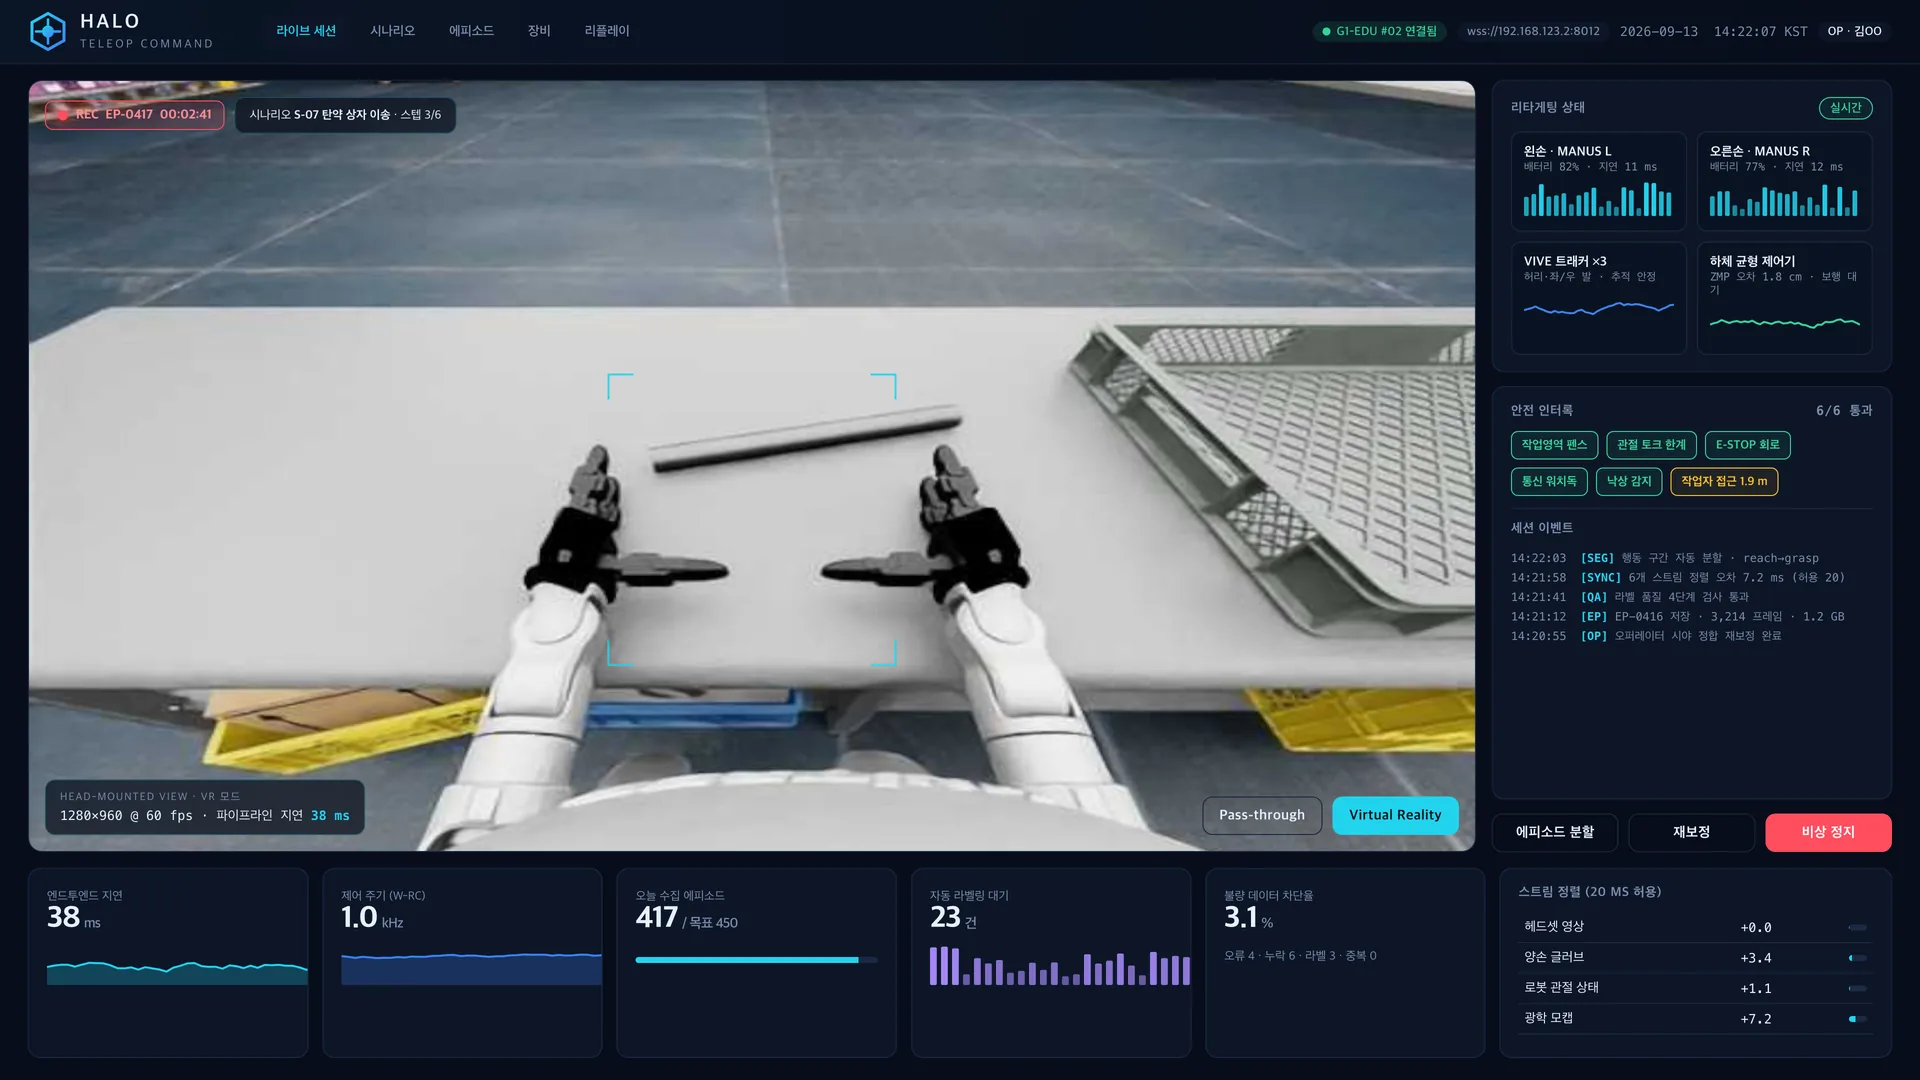
VR 텔레오퍼레이션으로 이족 기체의 상체 동작을 수집하면서 지연·동기화·안전 상태를 실시간 관제하는 콘솔 사례입니다.
프로젝트 배경 및 목적
고객사는 햅틱 글러브와 6DoF 트래커, 광학 모캡으로 조작자 상체를 기체에 리타게팅해 학습용 에피소드를 수집합니다. 이전에는 지연과 스트림 정렬 오차를 세션이 끝난 뒤에야 확인해 폐기율이 높았고, 작업자 접근 경고와 비상정지가 콘솔 밖에 있어 세션 중단 판단이 늦었습니다. 이 프로젝트는 텔레옵 스테이션에 실시간 제어기를 두고 하위 장치를 1 kHz로 집계·감시하며, 수집 즉시 4단 품질 게이트를 통과시키는 구조로 바꿨습니다. 보행과 균형은 기체 내장 제어기가 맡고, 낙상을 포함한 위험성평가와 정지 회로는 셀 통합자가 책임집니다.
구성 요소
- VR 헤드셋·햅틱 글러브·6DoF 트래커·광학 모캡
- 텔레옵 스테이션 실시간 제어기(W-RC, 1 kHz 집계·워치독·동기 이벤트 지그)
- 상체 리타게팅·기록기·4단 품질 게이트(PLEM·기록 API)
작업순서
- 1조작자 상체 동작을 1 kHz로 집계해 기체에 리타게팅
- 26개 스트림을 PTP 기준으로 정렬하고 세션 중 지연·안전 인터록을 관제
- 3에피소드 저장 즉시 4단 게이트로 검사해 통과분만 데이터셋에 등재