#IsaacLab#SimToReal#SyntheticData
개요
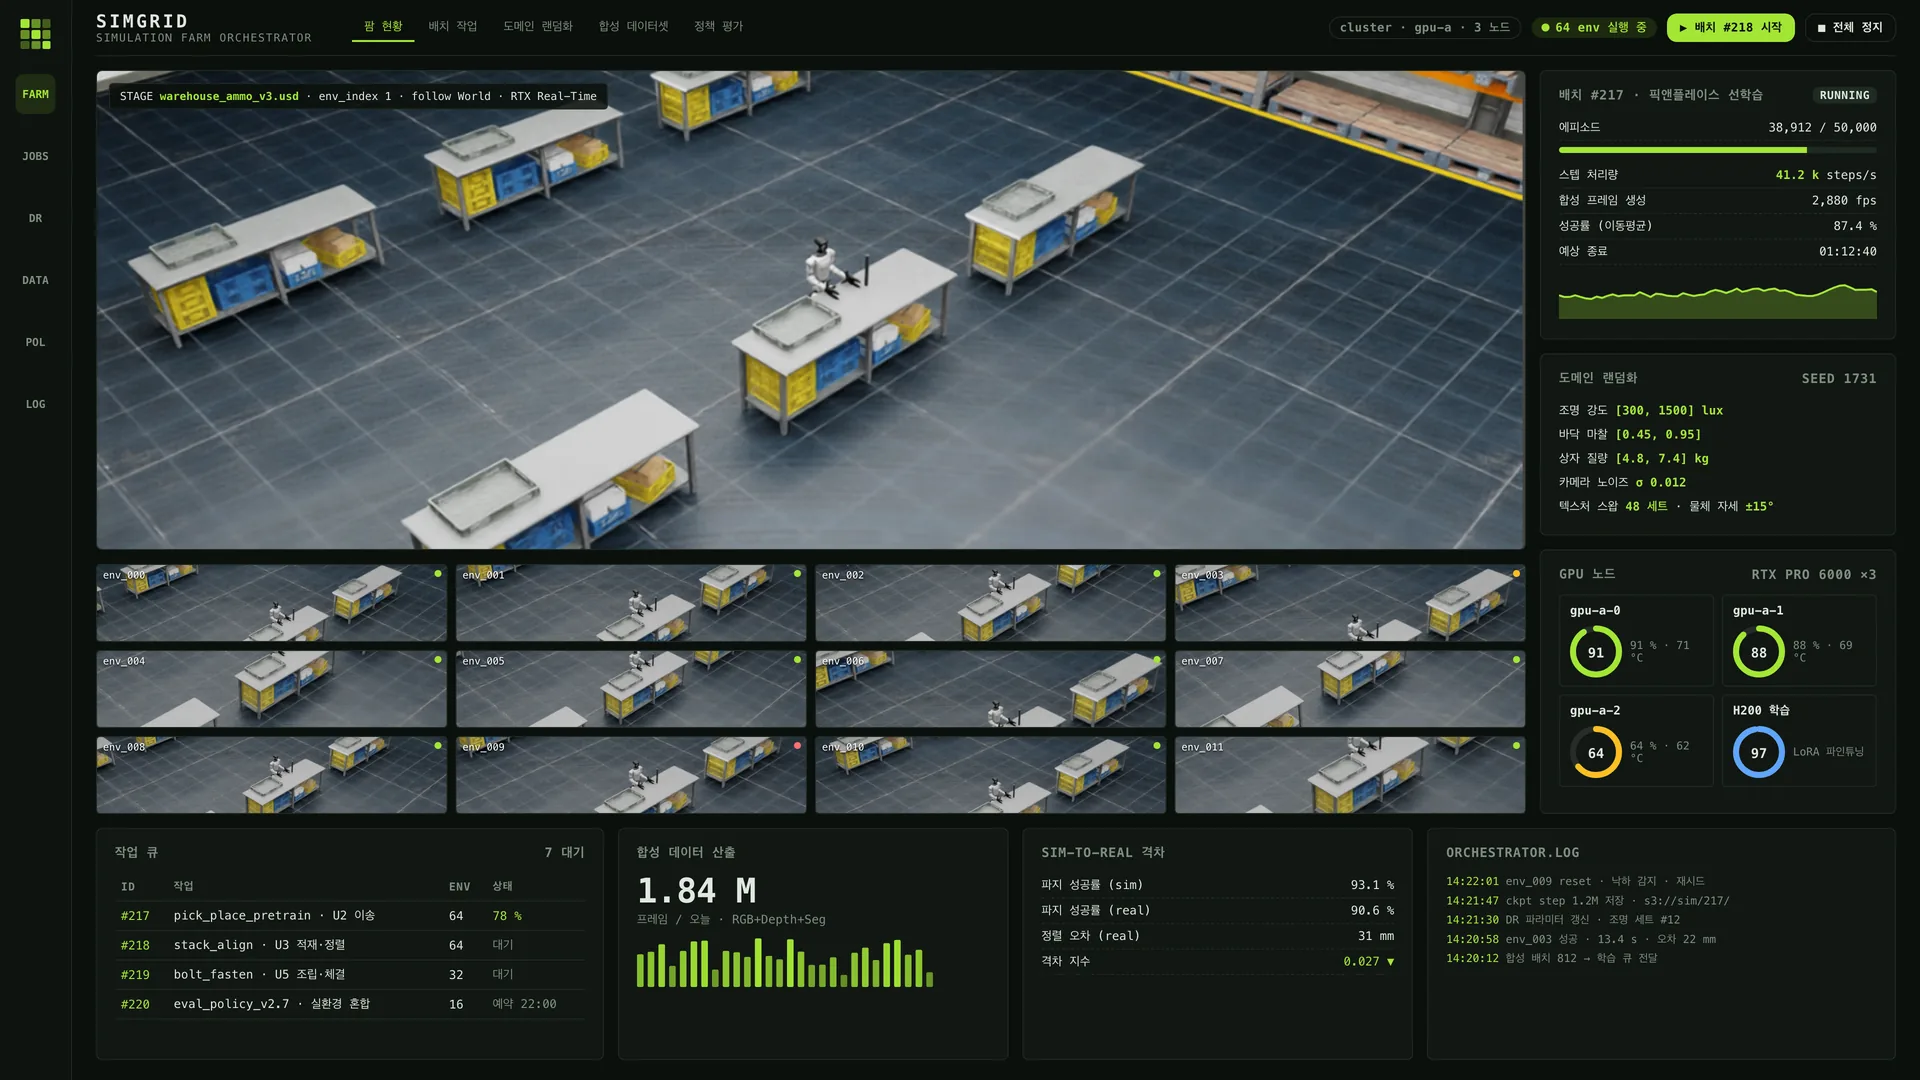
병렬 시뮬레이션 팜의 가동 상태와 합성데이터 생성, 시뮬→실기 전이 게이트를 한 화면에서 관제하는 사례입니다.
프로젝트 배경 및 목적
고객사는 실기 셀 점유 시간이 병목이어서 정책 후보를 시뮬레이션에서 먼저 걸러야 했습니다. 이전에는 시뮬 결과와 실기 결과를 따로 관리해 어떤 정책을 실기에 올릴지 판단이 늦었고, GPU 팜 가동률도 눈에 보이지 않았습니다. 이 프로젝트는 Isaac Lab 기반 64개 환경을 Ray 잡 큐로 돌리고, 도메인 랜덤화 파라미터와 게이트 통과율, 실기 런오프 결과를 같은 콘솔에 두었습니다. 시뮬 수치는 실기 투입 여부를 정하는 선별 기준으로만 쓰고, 인수 판정은 실기 런오프 기록으로 합니다.
구성 요소
- Isaac Lab 병렬 환경 64개(RTX PRO 6000 ×3 렌더·물리 워커, H200 학습 노드)
- Ray 잡 큐·체크포인트·도메인 랜덤화(조명 300~1,500 lux·마찰 0.45~0.95·질량 4.8~7.4 kg)
- 전이 게이트와 실기 셀 controller-in-the-loop(PLEM ↔ ROS 2 브리지, W-RC)
작업순서
- 1배치 #217에서 50,000 에피소드 목표로 픽앤플레이스 정책을 선학습(현재 38,912, 성공률 87.4 %)
- 2시뮬 성공률 90 % 이상인 체크포인트만 실기 런오프 후보로 등록
- 3실기 64회 런오프 결과가 시뮬 대비 5 %p 안이면 통과, 아니면 재작업 큐로 회송