#6DoFGrasp#RGBD#OnboardInference
개요
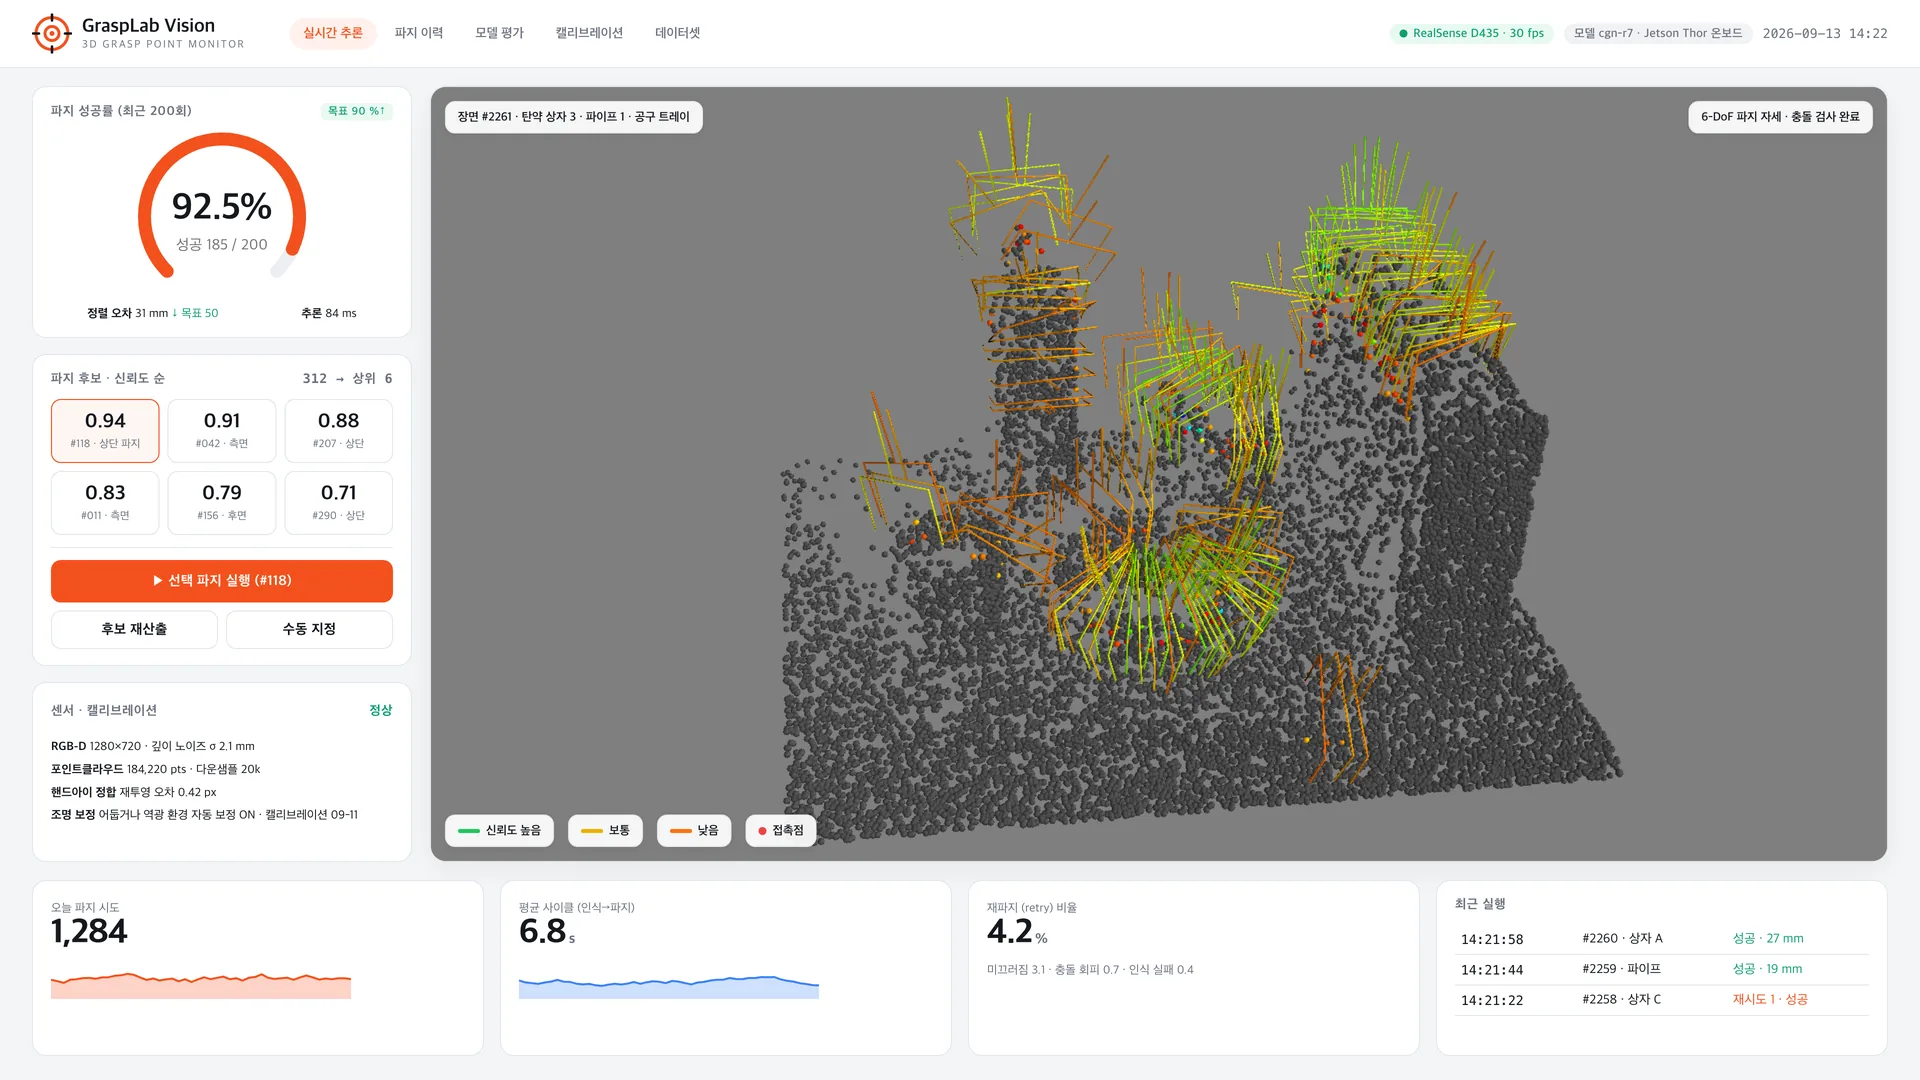
RGB-D 카메라로 부품의 6-DoF 파지 자세를 추정하고 후보 선택·실행·재파지를 관제하는 키팅 셀 사례입니다.
프로젝트 배경 및 목적
고객사는 소량다품종 부품을 조립 라인에 공급하기 전 구획 버퍼 트레이에 키팅합니다. 품목이 바뀔 때마다 파지 자세를 사람이 티칭했고, 반사·역광 부품에서 파지 실패와 재파지가 사이클을 갉아먹었습니다. 이 프로젝트는 공개 연구 모델을 파인튜닝한 파지 추정기를 온보드 추론 보드에 올리고, 후보 신뢰도·충돌 검사·정렬 오차를 콘솔에서 확인한 뒤 실행하는 흐름으로 바꿨습니다. 실시간 제어와 워치독, 폴백 판단은 셀 제어기가 맡고, 조립 정밀도는 후속 2차 비전 재인식 단계가 담당합니다.
구성 요소
- RGB-D 카메라(1280×720·30 fps, 깊이 노이즈 σ 2.1 mm)·핸드아이 캘리브레이션 재투영 0.42 px
- 6-DoF 파지 추정기(공개 연구 모델 파인튜닝 판본, 고객 채택 온보드 추론 보드)
- 셀 실시간 제어기(W-RC 1 kHz·워치독·폴백 판단)·PLEM
작업순서
- 1포인트클라우드 184,220점을 20 k로 다운샘플해 파지 후보 312개 산출
- 2충돌·접근 필터를 거친 상위 6개 후보의 신뢰도를 콘솔에서 확인하고 실행
- 3정렬 오차 50 mm 이내로 구획 트레이에 적재, 실패 시 재파지 후 2차 비전이 조립 정밀도를 담당