#TaskOrchestration#BehaviorTree#SafetyInterlock
개요
U1 인식·파지 → U2 이송 → U3 적재·정렬 → U4 연속 반복 → U5 조립·체결 단위임무를 실행·개입·롤백하는 현장 콘솔 사례입니다.
프로젝트 배경 및 목적
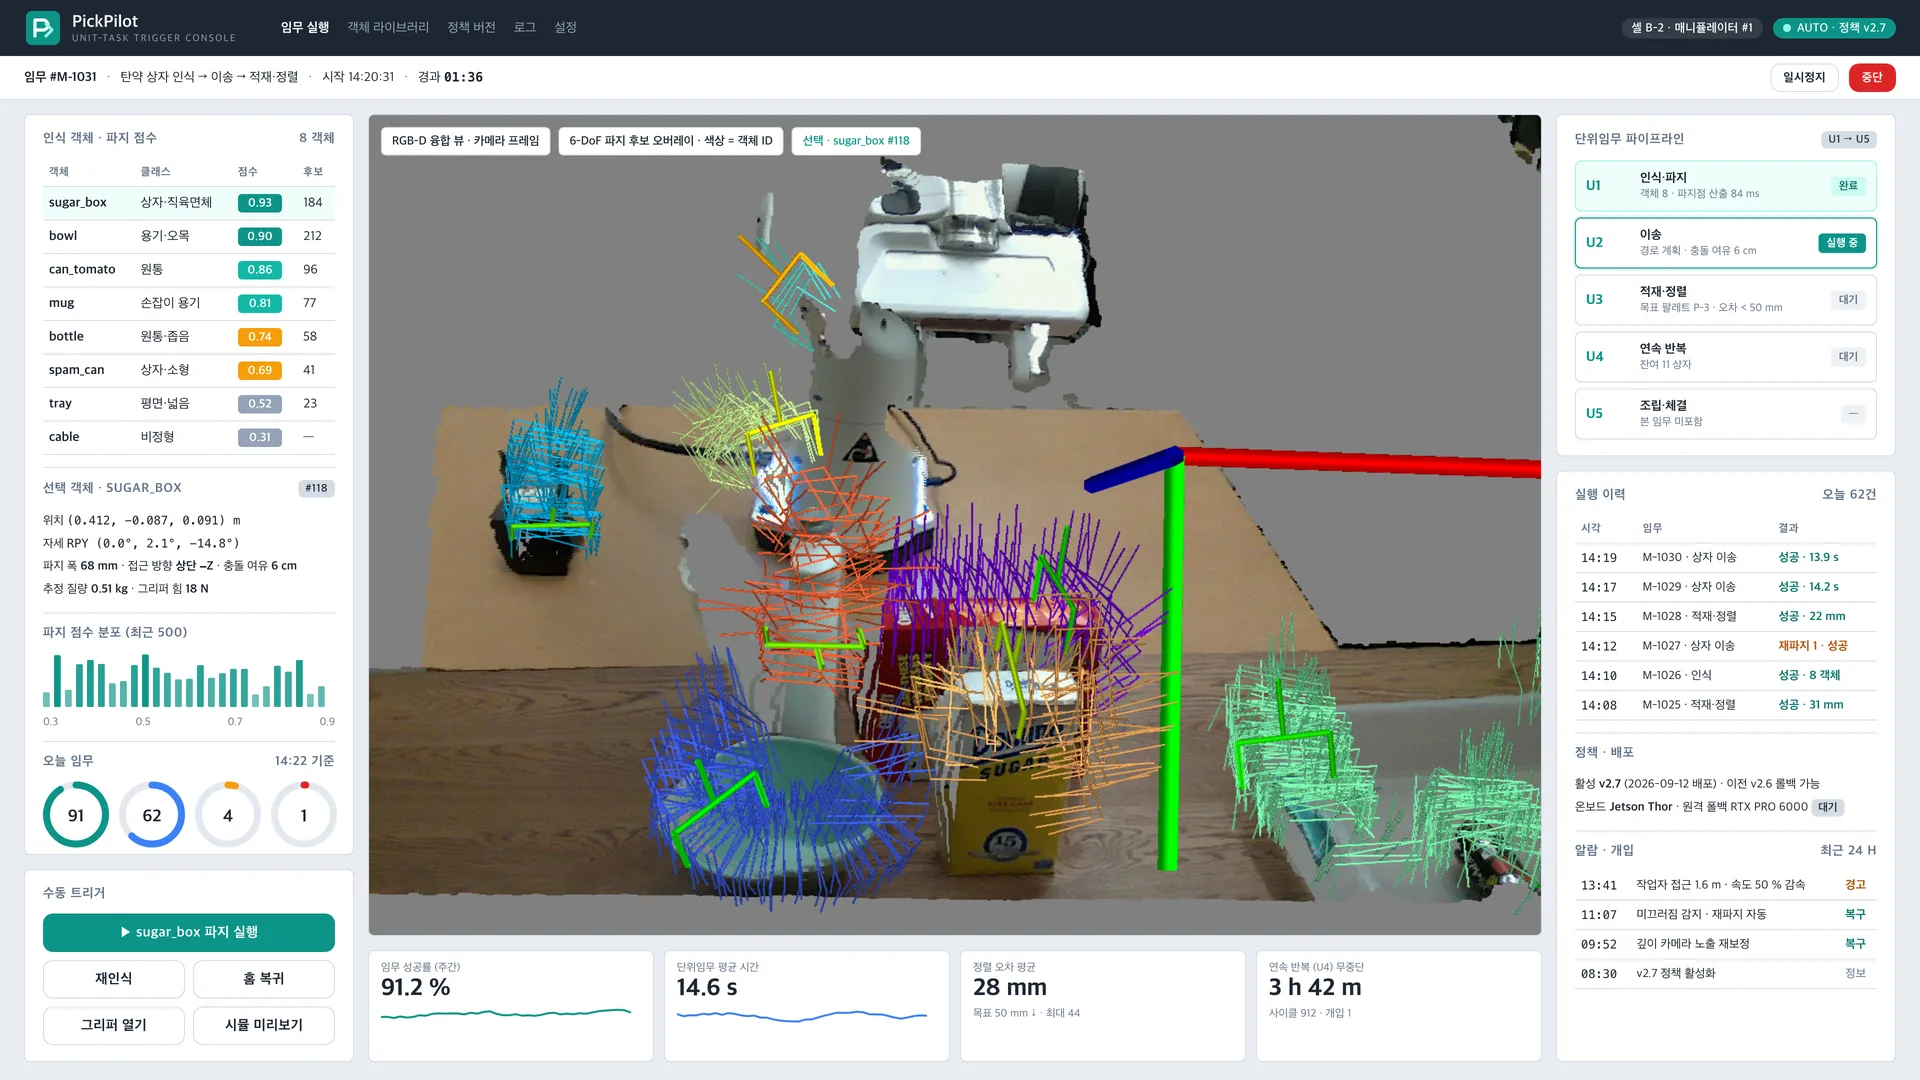
고객사는 학습 정책과 스크립트 스킬이 섞인 셀을 현장 오퍼레이터가 안전하게 운영할 콘솔이 없었습니다. 정책이 어떤 객체를 몇 점으로 봤는지, 지금 어느 단위임무에 있는지, 언제 개입해야 하는지가 보이지 않았습니다. 이 프로젝트는 행동 트리 실행기 위에 스킬을 얹고, 객체별 파지 점수·단위임무 파이프라인·실행 이력·알람을 한 화면에 모았습니다. 콘솔의 일시정지·재개·수동 트리거는 정상 정지 명령이고, 보호정지와 비상정지는 별도 하드와이어 회로로 분리했습니다.
구성 요소
- 행동 트리 실행기·스킬 라이브러리(인식·파지·이송·정렬)·경로 계획
- 셀 실시간 제어기(W-RC 1 kHz)·PLEM·안전 PLC 하드와이어 정지 회로
- 정책 버전 운영(활성 v2.7·롤백 v2.6)·고객 채택 온보드 추론 보드
작업순서
- 1콘솔에서 임무를 트리거하면 U1이 객체 8종을 인식하고 파지 점수(sugar_box 0.93 등)를 표시
- 2U2 이송·U3 적재·정렬을 거쳐 정렬 오차 50 mm 이내를 확인, U4에서 남은 상자를 자동 반복
- 3작업자 접근 1.6 m 시 50 % 감속, 미끄러짐 시 재파지, 이상 시 오퍼레이터가 일시정지·롤백