#MotionRetargeting#Humanoid#MuJoCo
개요
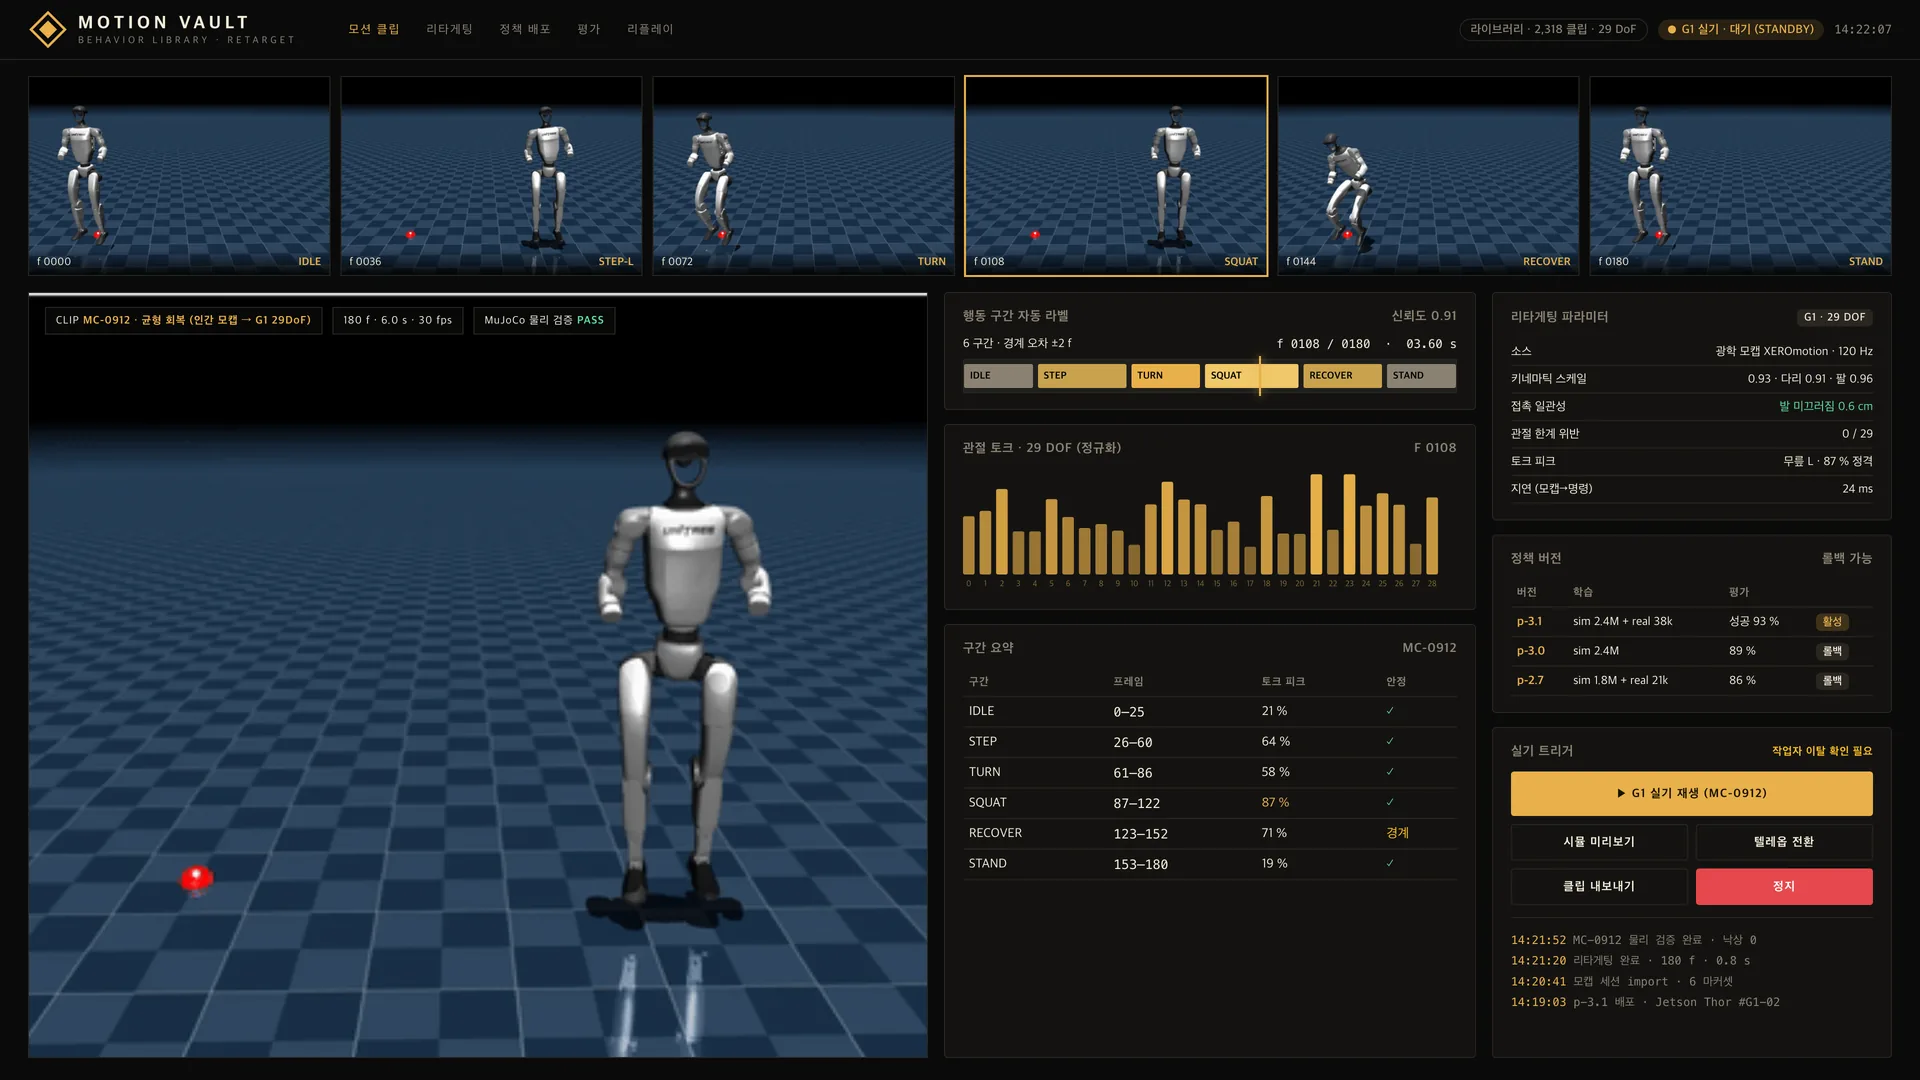
인간 모캡을 기체 프로파일에 맞춰 리타게팅하고 물리 검증 게이트를 거쳐 행동 라이브러리에 등재·재생하는 콘솔 사례입니다.
프로젝트 배경 및 목적
고객사는 모캡 세션이 라이브러리에 들어가기까지 리타게팅, 육안 검사, 물리 검증, 재생 승인을 네 사람이 나눠 처리했습니다. 이 프로젝트는 기체 프로파일(URDF·팔 구성·핸드 리타게팅 규칙·하체 매핑 계수·안전 한계)을 단일 기준으로 두고 임포트부터 재생 트리거까지를 한 콘솔로 이었습니다. 보행과 균형은 기체 내장 제어기가 맡고 우리 스택은 상체 목표와 서기 높이·속도 명령만 넘기며, 낙상을 포함한 위험성평가와 정지 회로는 셀 통합 납품물로 남깁니다. 참조 트래킹 정책 p-3.1은 고객이 보유·학습한 정책이며 이 콘솔은 그 시뮬 평가 기록을 표시합니다.
구성 요소
- 광학 모캡 120 Hz·배치 리타게팅 파이프라인·기체 프로파일 4요소
- MuJoCo 물리 검증 게이트(토크 한계·접촉·낙상)·행동 구간 자동 라벨(6구간, 신뢰도 0.91)
- 클립 라이브러리·재생 트리거·워치독 기록(PLEM), 기체 내장 보행 제어기(고객 영역)
작업순서
- 1모캡 클립을 임포트해 프로파일 기준으로 배치 리타게팅(180 f를 0.8 s), 미리보기는 24 ms
- 2관절 한계·토크 피크(무릎 87 %)·발 미끄러짐을 MuJoCo에서 검증하고 구간 라벨을 부착
- 3게이트 통과 클립만 라이브러리에 등재하고, 작업자 이탈 확인 후 실기 재생을 트리거